Buenas! En la vimos algunos ejemplos de aplicaciones de ecuaciones diferenciales de primer orden.
Para completar un poco esa primera parte, creé esta segunda parte, en el que vamos a ver el modelado de aplicaciones de ecuaciones diferenciales de orden 2.
Les aclaro: el user @LFA-R35 creó un post donde desarrolla el contenido teórico y se encarga de explicar los distintos métodos de resolución. Es FUNDAMENTAL visitar y leer su post para poder entender este: para verlo.


“Utilizada para describir la ecuación de movimiento que gobierna un objeto unido a un resorte fijado a una superficie plana”
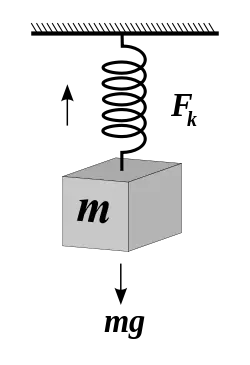
(Una imagen vale más que mil palabras)
Ecuacion que gobierna este modelo
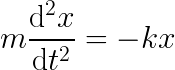
Donde m representa la masa del objeto (constante), k la constante inherente al resorte (constante), x la posición del objeto y t el tiempo.
OBTENCIÓN DE SOLUCIÓN GENERAL
Escribimos la ED en forma estándar
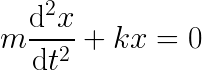
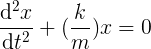
Haciendo que w cuadrado sea igual a (k/m):
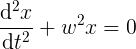
Planteando la ecuación auxiliar vemos que :
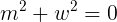
Sus raíces son complejas y sus respectivos valores son:


Aplicando la fórmula de euler vemos que podemos escribir la solución x(t) de la siguiente forma para obtener la SOLUCIÓN GENERAL del modelo
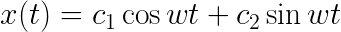
Pero esto no es todo, nos interesa APLICAR esta solución a un caso de estudio en particular y ver cómo se comporta la partícula sujeta a este tipo de movimiento...
“Una masa que pesa 4 libras se une a un resorte cuya constante es 16 lib/pie. ¿Cuál es el período del movimiento armónico simple? Describa la ecuación de movimiento. Nota: La masa se libera desde la posición de equilibrio con una velocidad de 2 pie/s."
Bien. Aquí mucho cuidado. Tenemos que tener en claro algunas cosas...
Primero: comprender que este movimiento está sujeto y bajo el marco de la Segunda Ley de Newton. (Debemos analizar las fuerzas que interactúan con nuestro sistema)
Segundo: Las UNIDADES. Cuidado. Hacer las conversiones adecuadas.
¿Qué datos tenemos?
“... Una masa que pesa 4 libras”
El peso es una fuerza. Sabemos que g es la fuerza gravitacional y, en nuestro caso, se expresa en pie/s al cuadrado)


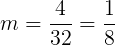
Tenemos la masa.
“...resorte cuya constante es 16 lib/pie...”

Tenemos lo necesario (m y k) para escribir nuestra ecuación de forma más completa...
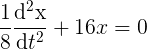
Escrito en forma estándar
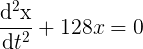
Y reconociendo que


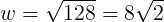
Conociendo w estamos en condiciones de construir la SOLUCIÓN GENERAL COMPLETA de nuestra ecuación.
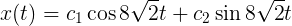
Pero esto así pelado no nos sirve de mucho. Necesitamos aplicar las condiciones iniciales para obtener nuestra SOLUCION PARTICULAR
Aplicamos x(0) = 0 para obtener el valor de c1.
Hecho. Vemos que:

Derivamos x'(t) para obtener c2:
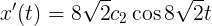
aplicamos x'(0) = 2

Despejamos c2:

Listo! Reemplazando c1 y c2 en nuestra solución general estamos en condiciones de construir nuestra SOLUCIÓN PARTICULAR!
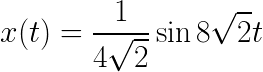
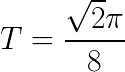
Ah! Respondemos la pregunta que nos pide determinar el período del movimiento (T)
Fórmula del período (T):

Reemplazando por nuestro w:
Hecho.
Un gráfico que describe el movimiento x(t) de nuestro caso particular...
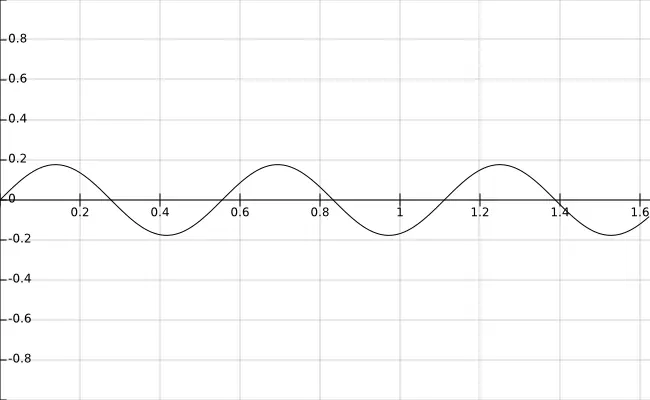
(eje vertical: posición. Eje horizontal: tiempo)
A esto se le llama movimiento armónico simple. Como vemos en la gráfica. Los períodos y amplitudes del movimiento en este caso no varían a lo largo del tiempo. Ésta es una situación irreal, debido a que nuestra partícula siempre se verá afectada por una fuerza de amortiguamiento en casos más realistas (Por ejemplo: amortiguamiento inherente al medio en el que se desplaza la partícula: Ej; aire, agua, etc...)
“Utilizada para describir el valor de una carga y la corriente de un circuito en el que puede aplicarse la Segunda Ley de Kirchoff”
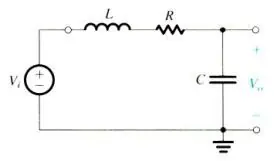
(Un gráfico vale más que mil palabras)
Ecuación que gobierna este modelo
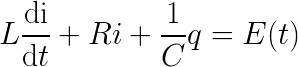
Donde L representa la inductancia, R la resistencia y C la capacitancia (valores constantes). E el voltaje aplicado al circuito, i la corriente y q la carga.
Por teoría de circuitos nosotros podemos establecer que:

Por lo tanto:

Reescribiendo la ED que gobierna nuestro modelo entonces nos queda:
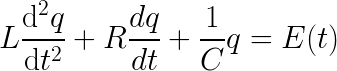
Ahora tenemos todo expresado en términos de la carga (q)
Si E(t) = 0 tenemos entonces una ecuación lineal de orden 2 homogénea.
Notamos que su ecuación auxiliar es
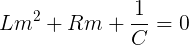
Y las raíces dependerán del siguiente discriminante:

Hasta aquí llegaremos. La solución general en estos casos dependerá de la situación que presente el discriminante (tres escenarios, desarrollados por @LFA-R35 en su post) y de la situación particular a resolver. Procederemos a desarrollar un ejemplo...
Bien. Tenemos los valores de las constantes. Sabemos la ecuación que gobierna este fenómeno. Procedemos a reemplazar dichos valores en esa ecuación diferencial.
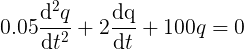
Escribimos en forma estándar
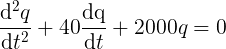
Planteamos ecuación auxiliar
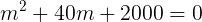
Obtenemos las raíces (complejas...)
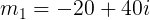
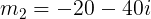
Con alfa = -20 y beta=40 obtenemos nuestra SOLUCION GENERAL
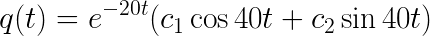
Pero ahora debemos aplicar nuestras condiciones iniciales para hallar los valores de c1 y c2 y así poder obtener nuestra SOLUCION PARTICULAR. Recordamos del enunciado...

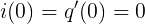
Entonces, reemplazando la primer condición:
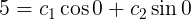

Derivamos q(t) para obtener c2:
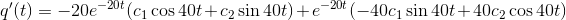
Reemplazando por segunda condición
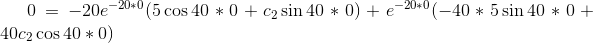
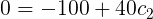

Bien! Teniendo c1 y c2 podemos reemplazar esos valores en nuestra solución general para así obtener la SOLUCION PARTICULAR al problema
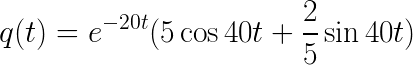
El valor de la carga en t=0.01 es...

Usamos calculadora
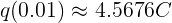 (Donde C es Coulombs)
Ahora: “Determine la primera vez en que la carga del capacitor es igual a cero.”
Lo vemos gráficamente
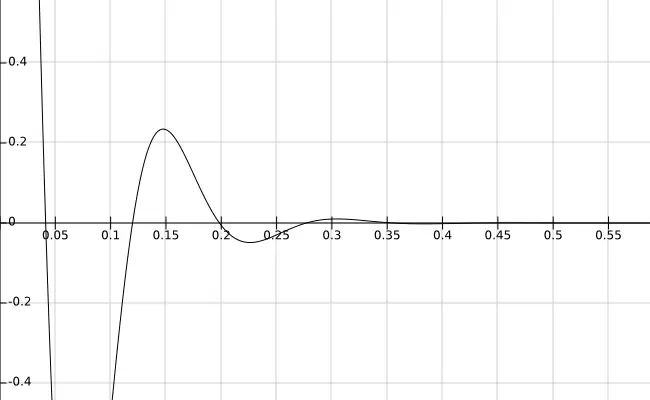
(eje horizontal: tiempo. Eje vertical: valor de carga)
A diferencia del ejemplo anterior...esta gráfica representa un caso típico de movimiento amortiguado. Generalmente, este tipo de circuitos y los sistemas de resorte / masa amortiguados son casos análogos... que utilizan casi el mismo tipo de ecuaciones diferenciales para describirlos y resolverlos.
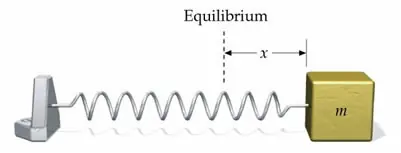
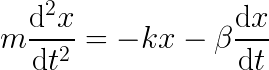
Escribiendo en forma estándar
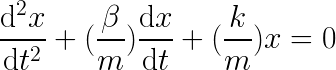
Reemplazando algunas variables por conveniencia algebráica nos queda
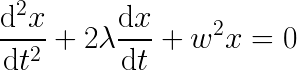 (Comparen con el LRC...)
Estamos en condiciones de escribir la ecuación auxiliar
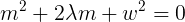
Y hasta acá llegamos. Es importante entender que la forma de la SOLUCIÓN GENERAL dependerá del tipo de amortiguamiento y del valor de las raíces. Describir cada posible escenario llevaría mucho tiempo y espacio y por lo tanto procederemos a ver tan solo el caso propio de nuestro caso de estudio...
Recordemos: Newton; F = ma y partimos con eso...
OBTENER SOLUCION GENERAL
Si F = mg y F = 4lb y g = 32 entonces...
Esta es una clave también:
“ El medio ofrece una fuerza de amortiguamiento que es numéricamente igual a la velocidad instantánea...” O sea 1.
y

Reemplazando estos datos en la ecuación que gobierna nuestro modelo:
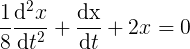
Su forma estándar
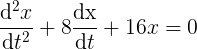
Establecemos la ecuación auxiliar para obtener raíces
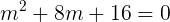
Notamos que:
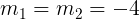
Las raíces son reales repetidas, por lo tanto la SOLUCION GENERAL ES
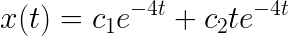
A nosotros nos interesa obtener una SOLUCION PARTICULAR, y para eso, debemos aplicar ciertas CONDICIONES INICIALES
“...la masa se libera desde un punto situado a 1 pie por arriba de la posición del equilibro”
Matemáticamente esto es:

y
“velocidad descendente de 8 pie/s....”
Traduciendo:

Aplicamos la primer condición
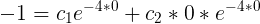
Entonces

Derivamos x'(t) para aplicar la segunda condición inicial:
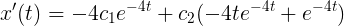
Reemplazamos
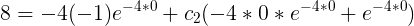
Y obtenemos

Bien! Con c1 y c2 hallados podemos representar nuestra SOLUCION PARTICULAR
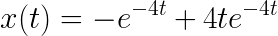
No estaría mal hacer una gráfica que describa el movimiento
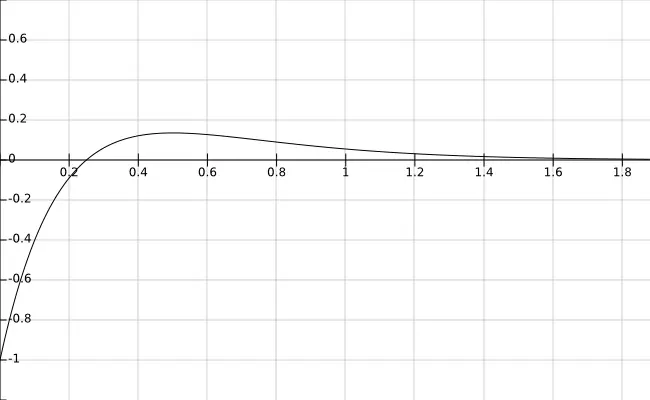
(eje horizontal: tiempo. Eje vertical: posición)
Aquí claramente vemos la acción de amortiguamiento. Comparalo con el movimiento armónico simple del primer ejemplo resuelto y sacá tus conclusiones...
En fin, te lo digo, en este caso, al cabo de un corto período de tiempo...la masa se restaura a su posición de equilibrio. (Acordate que empezó 1 pie arriba de la posición de equilibrio...o sea desde el -1 en la gráfica)
Eso es todo señores! Hasta la próxima!

Para completar un poco esa primera parte, creé esta segunda parte, en el que vamos a ver el modelado de aplicaciones de ecuaciones diferenciales de orden 2.
Les aclaro: el user @LFA-R35 creó un post donde desarrolla el contenido teórico y se encarga de explicar los distintos métodos de resolución. Es FUNDAMENTAL visitar y leer su post para poder entender este: para verlo.
UNA BREVE INTRODUCCIÓN
Para comprender un poco más los fenómenos que trataremos en esta segunda parte, que se centrará en primera instancia en el desplazamiento de una partícula, debemos sin lugar a dudas asignarle un marco, este marco será la mecánica newtoniana, particularmente, nos centraremos en la Segunda Ley de Newton ó Ley Fundamental de la dinámica.
SEGUNDA LEY DE NEWTON
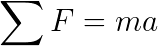
O BIEN SIMPLEMENTE
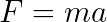
Pero, ¿qué representa esta ecuación? ¿A qué se refiere? ¿Qué significa?
Significa que la aceleración de un objeto es directamente proporcional a la fuerza neta que actúa sobre él e inversamente proporcional a su masa.
¿Qué más sabemos nosotros?
También sabemos que la razón de cambio de la posición en un determinado tiempo t representa la velocidad de una partícula.
ENTONCES
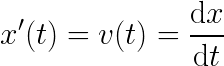
Donde x representa la posición y v la velocidad de la partícula.
Pero esto no es todo. Podemos determinar la expresión para una variable más...
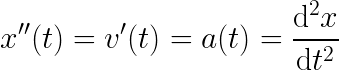
Esto representa que la razón de cambio de la velocidad en un determinado tiempo t es igual a la aceleración de la partícula
¿Qué conseguimos con este marco?
Representar las expresiones de posición, velocidad y aceleración de manera que estén relacionadas entre sí utilizando el concepto de derivada.
OTRA ACLARACIÓN
LAS CONDICIONES INICIALES
Si la ecuación diferencial es de orden n, las condiciones iniciales también serán n.
Bien. Empezamos.
Para comprender un poco más los fenómenos que trataremos en esta segunda parte, que se centrará en primera instancia en el desplazamiento de una partícula, debemos sin lugar a dudas asignarle un marco, este marco será la mecánica newtoniana, particularmente, nos centraremos en la Segunda Ley de Newton ó Ley Fundamental de la dinámica.
SEGUNDA LEY DE NEWTON
O BIEN SIMPLEMENTE
Pero, ¿qué representa esta ecuación? ¿A qué se refiere? ¿Qué significa?
Significa que la aceleración de un objeto es directamente proporcional a la fuerza neta que actúa sobre él e inversamente proporcional a su masa.
¿Qué más sabemos nosotros?
También sabemos que la razón de cambio de la posición en un determinado tiempo t representa la velocidad de una partícula.
ENTONCES
Donde x representa la posición y v la velocidad de la partícula.
Pero esto no es todo. Podemos determinar la expresión para una variable más...
Esto representa que la razón de cambio de la velocidad en un determinado tiempo t es igual a la aceleración de la partícula
¿Qué conseguimos con este marco?
Representar las expresiones de posición, velocidad y aceleración de manera que estén relacionadas entre sí utilizando el concepto de derivada.
OTRA ACLARACIÓN
LAS CONDICIONES INICIALES
Si la ecuación diferencial es de orden n, las condiciones iniciales también serán n.
Bien. Empezamos.
MODELOS LINEALES DE ORDEN SUPERIOR
SISTEMA RESORTE / MASA: MOVIMIENTO LIBRE NO AMORTIGUADO
“Utilizada para describir la ecuación de movimiento que gobierna un objeto unido a un resorte fijado a una superficie plana”
(Una imagen vale más que mil palabras)
Ecuacion que gobierna este modelo
Donde m representa la masa del objeto (constante), k la constante inherente al resorte (constante), x la posición del objeto y t el tiempo.
OBTENCIÓN DE SOLUCIÓN GENERAL
Escribimos la ED en forma estándar
Haciendo que w cuadrado sea igual a (k/m):
Planteando la ecuación auxiliar vemos que :
Sus raíces son complejas y sus respectivos valores son:
Aplicando la fórmula de euler vemos que podemos escribir la solución x(t) de la siguiente forma para obtener la SOLUCIÓN GENERAL del modelo
Pero esto no es todo, nos interesa APLICAR esta solución a un caso de estudio en particular y ver cómo se comporta la partícula sujeta a este tipo de movimiento...
EJEMPLO RESUELTO
“Una masa que pesa 4 libras se une a un resorte cuya constante es 16 lib/pie. ¿Cuál es el período del movimiento armónico simple? Describa la ecuación de movimiento. Nota: La masa se libera desde la posición de equilibrio con una velocidad de 2 pie/s."
Bien. Aquí mucho cuidado. Tenemos que tener en claro algunas cosas...
Primero: comprender que este movimiento está sujeto y bajo el marco de la Segunda Ley de Newton. (Debemos analizar las fuerzas que interactúan con nuestro sistema)
Segundo: Las UNIDADES. Cuidado. Hacer las conversiones adecuadas.
¿Qué datos tenemos?
“... Una masa que pesa 4 libras”
El peso es una fuerza. Sabemos que g es la fuerza gravitacional y, en nuestro caso, se expresa en pie/s al cuadrado)
Tenemos la masa.
“...resorte cuya constante es 16 lib/pie...”
Tenemos lo necesario (m y k) para escribir nuestra ecuación de forma más completa...
Escrito en forma estándar
Y reconociendo que
Conociendo w estamos en condiciones de construir la SOLUCIÓN GENERAL COMPLETA de nuestra ecuación.
Pero esto así pelado no nos sirve de mucho. Necesitamos aplicar las condiciones iniciales para obtener nuestra SOLUCION PARTICULAR
Aplicamos x(0) = 0 para obtener el valor de c1.
Hecho. Vemos que:
Derivamos x'(t) para obtener c2:
aplicamos x'(0) = 2
Despejamos c2:
Listo! Reemplazando c1 y c2 en nuestra solución general estamos en condiciones de construir nuestra SOLUCIÓN PARTICULAR!
Ésta ecuación describe el movimiento de la partícula (objeto sujeto a resorte) en nuestro sistema.
Ah! Respondemos la pregunta que nos pide determinar el período del movimiento (T)
Fórmula del período (T):
Reemplazando por nuestro w:
Hecho.
Un gráfico que describe el movimiento x(t) de nuestro caso particular...
(eje vertical: posición. Eje horizontal: tiempo)
A esto se le llama movimiento armónico simple. Como vemos en la gráfica. Los períodos y amplitudes del movimiento en este caso no varían a lo largo del tiempo. Ésta es una situación irreal, debido a que nuestra partícula siempre se verá afectada por una fuerza de amortiguamiento en casos más realistas (Por ejemplo: amortiguamiento inherente al medio en el que se desplaza la partícula: Ej; aire, agua, etc...)
CIRCUITO LRC EN SERIE
“Utilizada para describir el valor de una carga y la corriente de un circuito en el que puede aplicarse la Segunda Ley de Kirchoff”
(Un gráfico vale más que mil palabras)
Ecuación que gobierna este modelo
Donde L representa la inductancia, R la resistencia y C la capacitancia (valores constantes). E el voltaje aplicado al circuito, i la corriente y q la carga.
Por teoría de circuitos nosotros podemos establecer que:
Por lo tanto:
Reescribiendo la ED que gobierna nuestro modelo entonces nos queda:
Ahora tenemos todo expresado en términos de la carga (q)
Si E(t) = 0 tenemos entonces una ecuación lineal de orden 2 homogénea.
Notamos que su ecuación auxiliar es
Y las raíces dependerán del siguiente discriminante:
Hasta aquí llegaremos. La solución general en estos casos dependerá de la situación que presente el discriminante (tres escenarios, desarrollados por @LFA-R35 en su post) y de la situación particular a resolver. Procederemos a desarrollar un ejemplo...
EJEMPLO RESUELTO
“Encuentre la carga en el capacitor de un circuito en serie LRC en t = 0.01 cuando L = 0.05, R = 2, C = 0.01 E(t) = 0, q(0) = 5 e i(0) = 0. Determine la primera vez en que la carga del capacitor es igual a cero.”
Bien. Tenemos los valores de las constantes. Sabemos la ecuación que gobierna este fenómeno. Procedemos a reemplazar dichos valores en esa ecuación diferencial.
Escribimos en forma estándar
Planteamos ecuación auxiliar
Obtenemos las raíces (complejas...)
Con alfa = -20 y beta=40 obtenemos nuestra SOLUCION GENERAL
Pero ahora debemos aplicar nuestras condiciones iniciales para hallar los valores de c1 y c2 y así poder obtener nuestra SOLUCION PARTICULAR. Recordamos del enunciado...
Entonces, reemplazando la primer condición:
Derivamos q(t) para obtener c2:
Reemplazando por segunda condición
Bien! Teniendo c1 y c2 podemos reemplazar esos valores en nuestra solución general para así obtener la SOLUCION PARTICULAR al problema
El valor de la carga en t=0.01 es...
Usamos calculadora
(Donde C es Coulombs)
Ahora: “Determine la primera vez en que la carga del capacitor es igual a cero.”
Lo vemos gráficamente
(eje horizontal: tiempo. Eje vertical: valor de carga)
A diferencia del ejemplo anterior...esta gráfica representa un caso típico de movimiento amortiguado. Generalmente, este tipo de circuitos y los sistemas de resorte / masa amortiguados son casos análogos... que utilizan casi el mismo tipo de ecuaciones diferenciales para describirlos y resolverlos.
EL CASO ANÁLOGO AL CIRCUITO
SISTEMA RESORTE / MASA : MOVIMIENTO LIBRE AMORTIGUADO
SISTEMA RESORTE / MASA : MOVIMIENTO LIBRE AMORTIGUADO
(representa lo mismo que la primer imagen, excepto que el desplazamiento es horizontal acá...)
Ecuacion que gobierna este modelo
Donde el término que incluye beta podría llamarse el coeficiente de amortiguamiento en esta presentación.
Escribiendo en forma estándar
Reemplazando algunas variables por conveniencia algebráica nos queda
(Comparen con el LRC...)
Estamos en condiciones de escribir la ecuación auxiliar
Y hasta acá llegamos. Es importante entender que la forma de la SOLUCIÓN GENERAL dependerá del tipo de amortiguamiento y del valor de las raíces. Describir cada posible escenario llevaría mucho tiempo y espacio y por lo tanto procederemos a ver tan solo el caso propio de nuestro caso de estudio...
EJEMPLO RESUELTO
“Una masa que pesa 4 libras se une a un resorte cuya constante es 2 lb/pie. El medio ofrece una fuerza de amortiguamiento que es numéricamente igual a la velocidad instantánea. La masa se libera desde un punto situado a 1 pie por arriba de la posición del equilibro con una velocidad descendente de 8 pie/s. Describa la ecuación de movimiento x(t)”
Recordemos: Newton; F = ma y partimos con eso...
OBTENER SOLUCION GENERAL
Si F = mg y F = 4lb y g = 32 entonces...
Esta es una clave también:
“ El medio ofrece una fuerza de amortiguamiento que es numéricamente igual a la velocidad instantánea...” O sea 1.
y
Reemplazando estos datos en la ecuación que gobierna nuestro modelo:
Su forma estándar
Establecemos la ecuación auxiliar para obtener raíces
Notamos que:
Las raíces son reales repetidas, por lo tanto la SOLUCION GENERAL ES
A nosotros nos interesa obtener una SOLUCION PARTICULAR, y para eso, debemos aplicar ciertas CONDICIONES INICIALES
“...la masa se libera desde un punto situado a 1 pie por arriba de la posición del equilibro”
Matemáticamente esto es:
y
“velocidad descendente de 8 pie/s....”
Traduciendo:
Aplicamos la primer condición
Entonces
Derivamos x'(t) para aplicar la segunda condición inicial:
Reemplazamos
Y obtenemos
Bien! Con c1 y c2 hallados podemos representar nuestra SOLUCION PARTICULAR
No estaría mal hacer una gráfica que describa el movimiento
(eje horizontal: tiempo. Eje vertical: posición)
Aquí claramente vemos la acción de amortiguamiento. Comparalo con el movimiento armónico simple del primer ejemplo resuelto y sacá tus conclusiones...
En fin, te lo digo, en este caso, al cabo de un corto período de tiempo...la masa se restaura a su posición de equilibrio. (Acordate que empezó 1 pie arriba de la posición de equilibrio...o sea desde el -1 en la gráfica)
Eso es todo señores! Hasta la próxima!