Buenos dias comunidad Taringuera.
.
A continuacion les voy a presentar lo que hago, con lo que me gano la vida hace 10 años y para mi es uno de los mejores oficios que puedan existir. Soy programador y operador de maquinas herramientas (cnc), tales como centros de mecanizado como tambien maquinas de electroerosión por hilo y fresadoras convencionales.
Introducción al Control Numérico Computarizado ( CNC )
Una máquina a control numérico, tanto torno como fresa, es una máquina convencional con algunos elementos más sofisticados, como por ejemplo una computadora que la comanda.
Esencialmente funciona de esta manera: en base a un plano de una pieza determinada, se elabora un “programa” de pieza. Este programa está compuesto de una serie de códigos , los que son leídos por la computadora y le transmiten a la máquina las órdenes para que trabaje. De esta manera se consigue una pieza en forma prácticamente automatizada.
Otra manera, es por un sistema de trabajo que se llama CAD – CAM.
Primero se dibuja en la computadora la pieza en un programa que se llama CAD (Diseño Asistido por Computadora )
El dibujo es transformado en forma automática en un “programa” CNC por un software denominado CAM (Mecanizado Asistido por Computadora ). Este programa sería similar al conseguido en forma manual por el método anterior, y posteriormente se transmite a la máquina CNC propiamente dicha.
La historia de las máquinas con control numérico es reciente, pero sin embargo el impulso que las mismas provocaron en la industria, es tan importante que actualmente no se concibe un futuro tecnológico sin ellas.
La calidad de las piezas elaboradas por estas máquinas, así como la velocidad de sus componentes, es tan relevante, que a primera vista asombra a quienes no tienen conocimiento de mecánica como a quienes lo poseen.
Básicamente podemos definirlas como máquinas herramientas manejadas por computadoras, pero le quitaríamos mérito, ya que la completitud de las mismas nos muestran un mecanismo dotado de partes mecánicas, electrónicas, neumáticas y hidráulicas que conforman un ”todo” automatizado de última generación.
Estos tornos y fresas, en lugar de desmerecer la función del hombre en el proceso productivo, genera una necesidad de especialización que lo perfecciona y enaltece.
Con esta visión de futuro, es que el técnico se debe preparar en este terreno para encarar decididamente el mañana.
Las máquinas herramientas comandadas por control numérico computarizado, constan de un “cerebro”, llamado Unidad de Gobierno, que es el ordenador.
La función del mismo es servir de nexo entre el operador y la máquina en sí, comunicando a los dispositivos necesarios, los impulsos eléctricos que se transformarán en un desplazamiento o en un giro de un eje.
Para conseguir esto, el ordenador comunicará a los servomotores paso a paso, de corriente continua o hidráulicos, las instrucciones para conseguir que un carro o mesa se mueva, o que un husillo rote.
El operario provoca esto introduciendo mediante un teclado, una serie de letras y números que conforman un “código” de CNC, que hilvanados formarán un “programa” de pieza.
Una vez conseguido esto, unos elementos denominados “transductores”, se encargarán de chequear o medir los correctos valores de maquinado, es decir los desplazamientos y las rotaciones efectuadas en el maquinado.
ANTECEDENTES Y COMPONENTES DE MAQUINAS CNC
1.1. ANTECEDENTES.
Para poder analizar y definir en que consiste una máquina herramienta con CNC, primeramente vamos a considerar como se comportaría una máquina convencional ante un proceso de producción.
En este caso, el plano de la pieza a fabricar, constituye el soporte principal de los datos de mecanizado.
Para poder efectuar el maquinado, el operario lee e interpreta el plano, y posteriormente realiza sobre la máquina las maniobras adecuadas para poder obtener el producto final. Estos son: los desplazamientos de la herramienta, la elección de los datos del corte, la puesta a punto de la pieza, elección de herramientas, etc.
Es decir, que es un vínculo directo: plano – operario – máquina herramienta.
En un maquinado con un CNC, el hombre leerá el plano, y construirá una sucesión ordenada de datos alfanuméricos, que conformarán el programa de la pieza, el cual será introducido en la Unidad de Gobierno ( ordenador), que será el encargado de transmitir a los órganos de la máquina, las instrucciones correspondientes para poder elaborar la pieza.
Como podemos observar, se ha agregado un elemento en la cadena de relaciones:
plano – operario – unidad de gobierno – máquina herramienta.
1.2. VENTAJAS DE LA APLICACIÓN DE UNA MAQUINA HERRAMIENTA CON CNC.
Para la producción de piezas en serie, nos encontramos con varios sistemas para permitir la repetibilidad de pasos y operaciones en las máquinas convencionales: en los tornos automáticos y semi automáticos, esto se consigue mediante sistemas de levas, pero este sistema es poco flexible, ya que para piezas diferentes, requiere una nueva puesta a punto, con una considerable pérdida de tiempo, que de por sí es muy importante.
Tampoco es factible el sistema de fabricación que requiera de máscaras, moldes o modelos, por su elevado costo de fabricación y su poca probabilidad de transformarlos para piezas distintas.
Constituyen, de esta manera, una “memoria” rígida e inflexible.
En cambio, una máquina con CNC, automatiza los movimientos y acciones como ser: desplazamientos de los carros o mesas, giro de el o los cabezales, las distintas gamas de avances y de velocidades de corte, los cambios de herramientas y piezas, etc., simplemente cambiando la programación de la máquina.
De esta manera, podemos afirmar que ganamos en:
Reducción en los tiempos de producción, por una importante disminución en los tiempos muertos.
Mayor fiabilidad en la producción de las piezas, dado que existe menor posibilidad de piezas defectuosas.
Reducción de los tiempos de control de la calidad.
Reducción de los tiempos de control de proceso por medio de planos y hojas de ruta o de procesos.
Ahorro de herramientas y dispositivos de corte, al optimizarse la utilización de las herramientas.
•Evidentemente, esto redunda en un muy considerable ahorro económico que superará a mediano plazo el gasto inicial de compra de una máquina CNC.
1.3. COMPONENTES.
Al analizar una máquina con CNC, observamos que básicamente mantiene su principio de funcionamiento comparada con una convencional, con excepción de la innovación que le confiere su ordenador o unidad de gobierno.
Este componente es quien más a evolucionado con el correr de muy poco tiempo, aunque los demás elementos que conforman tradicionalmente una máquina herramienta, han debido adecuarse a las altas velocidades de maquinado, y a la extrema precisión en los posicionamientos tanto de las herramientas como de las piezas.
Por ejemplo, se recubrieron las superficies de deslizamiento con materiales plásticos muy resistentes al desgaste, los desplazamientos de los carros son mediante sistemas de transmisión por tornillos de bolas recirculantes, los restantes movimientos son mediante circuitos hidráulicos o neumáticos.
Ejemplo de un tronillo y tuerca recirculante

Los desplazamientos de las herramientas y el giro del husillo, son provocados por motores de corriente continua.
Y muy particularmente, en el campo de las herramientas de corte, se han debido adecuar a las altas exigencias de terminación y de esfuerzos de corte.
Podríamos decir, que los elementos componentes de una máquina con CNC, son:
a.- La unidad de gobierno.
b.- Los servomecanismos.
c.- Los transductores.
d.- Dispositivos para el cambio de herramientas.
e.- Husillos y ejes de trabajo y avances.
a. - La unidad de gobierno.
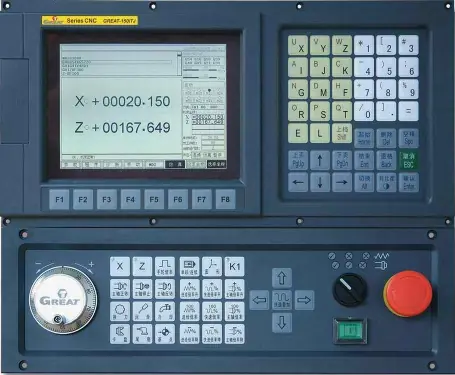
Es el elemento que contiene la información necesaria para todas las operaciones de desplazamientos de las herramientas, giro de los husillos, etc. Está conformada por el ordenador o procesador, que es donde se encuentra la memoria de almacenamiento de los datos de maquinado, que serán transformados en impulsos eléctricos y transmitidos a los distintos motores de la máquina; y por el tablero o panel de servicio, elemento físico por donde se ingresan los datos requeridos por el control.
Esto se realiza mediante un teclado alfanumérico similar al teclado de una computadora, una zona de paneles de mando directo de la máquina, y un monitor (display o pantalla).
Ejemplo de Display cnc
b.- Los servomecanismos.
Estos se encargan principalmente de los movimientos de los carros o mesas de la máquina.
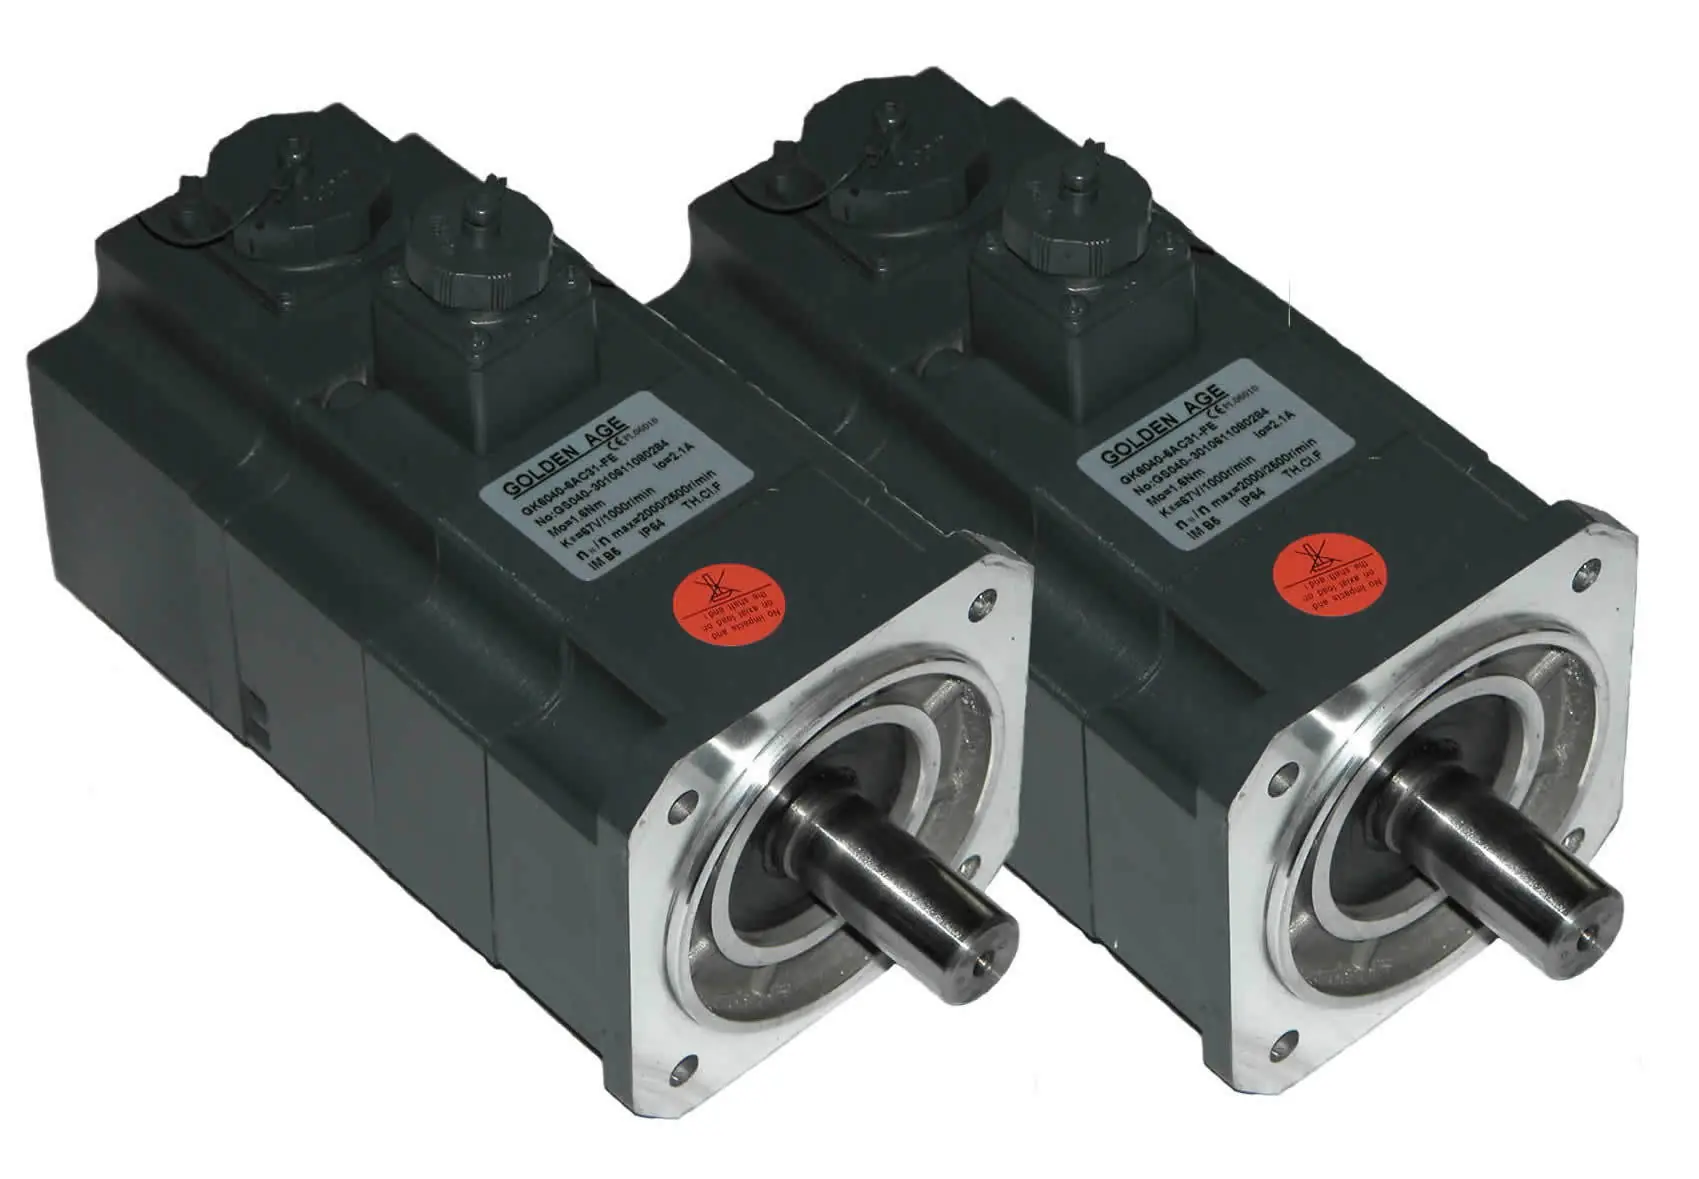
Son servomotores con motores paso a paso, a corriente continua, hidráulicos, etc.
Reciben los impulsos eléctricos del control, y le transmiten un determinado número de rotaciones o inclusive una fracción de rotación a los tornillos que trasladarán las mesas o los carros.
Los servomotores con motores paso a paso, constan de un generador de impulsos que regulan la velocidad de giro del motor variando la cantidad y frecuencia de los impulsos emitidos. Estos motores giran un ángulo (paso) de aproximadamente 1° a 10° por impulso.
La cantidad de impulsos puede variar hasta 16.000 por segundo, dando como resultado una gran gama de velocidades.
En los servomotores con motores de corriente continua, cuando varía la tensión, varía proporcionalmente la velocidad de giro del motor.
El servomotor hidráulico, posee una servoválvula reguladora del caudal que ingresa al motor, dosificando de esta manera la velocidad de rotación del mismo.
Ejemplo servomotores
C.- Los transductores
La función de los mismos consiste en informar por medio de señales eléctricas la posición real de la herramienta al control, de manera que este pueda compararla con la posición programada de la misma, y efectuar los desplazamientos correspondientes para que la posición real sea igual a la teórica.
Los dispositivos de medición pueden ser directos o indirectos.
En los de medición directa, encontramos una regla graduada unida al carro.
En cambio, en los de medición indirecta, un cuenta vueltas reconoce la cantidad de giros que efectúa el tornillo de filete esférico del carro.
También podemos clasificarlos de acuerdo a sus características de funcionamiento, pudiendo ser absolutos, incrementales o absolutos-cíclicos.
Los absolutos, informan de las posiciones de los carros punto por punto con respecto a un punto de origen fijo previamente determinado.
Los incrementales, emiten un impulso eléctrico a intervalos de desplazamiento determinados, los que son acumulados por un contador de impulsos, quienes informarán al control de la suma de estos impulsos.
Los últimos, pueden decirse los más difundidos, y funcionan de la siguiente manera:
Pueden medir directamente movimientos angulares o giratorios, lo que se utiliza para determinar la coordinación exacta de los carros con el giro del husillo en los casos de roscado, por ejemplo
Otros miden la posición del carro o la mesa utilizando una escala metálica con un circuito impreso en forma de grilla, que se encuentra fijo sobre la carrera a dimensionar. Sobre esta, se mueven con los carros, un par de lectores (cursores) eléctricos, que informarán sobre la mensura efectuada al control.
Ejemplo
d.- Dispositivos para el cambio de herramientas.
El cambio de las herramientas de trabajo en una máquina con CNC, se efectúa de manera totalmente automática, para lo cual se utilizan dispositivos de torreta tipo revólver, con un número importante de posiciones o estaciones, o sistemas de cambio denominados magazines, que consta de una cinta o cadena, que con el auxilio de agarraderas, selecciona la herramienta a emplear de un “almacén” y la sitúa en posición de trabajo.
e.- Husillos y ejes de trabajo y avances.
Los husillos de trabajo en las máquinas con CNC son movidos con motores de corriente continua, generalmente, ya que los mismos permiten incrementar o decrecer el número de R.P.M. sin escalonamientos.
Cuando hablamos de ejes de trabajo o de rotación, nos referimos a las máquinas en las cuales la mesa de trabajo o el cabezal del husillo son orientables pudiendo adoptar distintas posiciones angulares, tal es el caso de los centros de maquinado o las fresas, o algunos tornos verticales con varios montantes.
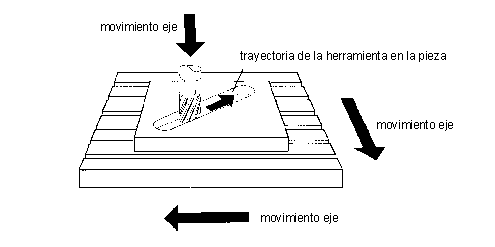
Conocemos como ejes de avances a las direcciones en las cuales se mueven los carros, el husillo o la mesa de trabajo.
De esta manera, en un torno tendremos un eje X determinado por un avance en el sentido perpendicular al husillo, y un eje Z que será colineal al eje del torno.
En una fresa, generalmente los ejes X e Y son coplanares y generados ambos por el movimiento de la mesa, y el eje Z, coincidirá con el movimiento vertical del husillo.
2.1. EJES PRINCIPALES DE REFERENCIA.
Tendremos fundamentalmente tres ejes de referencias: los ejes X, Y, Z.
El eje X, es paralelo al carro transversal, y en el caso del torno, sus medidas se toman a partir del eje de la pieza, pero con valores de diámetros.
El eje Y, que es perpendicular al anterior, y solo lo encontramos en las fresas.
El eje Z, que es coincidente con el eje de la máquina.
2.2. PUNTOS CERO DE REFERENCIA.
Vamos a diferenciar algunos puntos de referencia:
Punto cero de la máquina
Este origen de coordenadas está dado por el fabricante, y es un punto interior de la máquina.
Punto cero de la pieza
Este punto es arbitrario y determinado por el programador, con referencia al cero de la máquina.
Los datos de trayectoria de las herramientas y de distancias en avances y penetraciones están referidos a este punto en particular. Es decir, los datos de un programa de pieza, son tomados en base a este.
Punto cero del carro
Está referido con respecto al cero de la máquina. Se tiene en cuenta para la determinación de los datos de magnitudes de herramientas.
2.3. FUNDAMENTOS DE ELABORACIÓN DE UN PROGRAMA CNC.
Las operaciones que un CNC debe efectuar para obtener una pieza determinada, están elaboradas en un estudio previo, que llamaremos programación manual, del plano de la pieza, y la confección de una hoja de procesos para mecanizar.
Tendremos entonces en cuenta los siguientes factores:
DETERMINACIÓN DEL CICLO DE TRABAJO; en el cual, mediante una hoja de procesos, previamente determinamos cuales son las operaciones a efectuar en la máquina.
DETERMINACIÓN DE LA HERRAMIENTA; es decir, del tipo de herramienta, calidad, forma, perfil y dimensiones de la misma de acuerdo a las distintas operaciones.
DETERMINACIÓN DE LOS FACTORES DE CORTE; como la velocidad de corte, avances, profundidad de pasada, tiempo de operación.
DETERMINACIÓN DEL RECORRIDO DE LA HERRAMIENTA; en el cual debemos tener en cuenta la optimización del mismo para disminuir al máximo el tiempo de maquinado.
Este estudio previo a la programación propiamente dicha, es necesario ya que de esta manera vamos a determinar, de las muchas formas de programar una misma pieza, cual es la más acertada y la que nos proporcionará un aprovechamiento óptimo de la máquina y de la herramienta.
Para que un CNC pueda interpretar los datos que vamos a incorporarle teniendo en cuenta lo antes citado, la información se la suministraremos por medio de un código o lenguaje propio de la máquina, o sea elaborando un programa de pieza, para lo que tomaremos como referente el código de programación ISO 6983 o DIN 66025
Tabla de codigos para la programacion
% Identificación automática de códigos ( comienzo de programa ).
: Secuencia principal
LF Final de secuencia.
A Ángulo en coordenadas polares / ángulo para sucesiones de contorno.
B Radio en interpolación circular /chaflán o radio en sucesión de contorno.
C Anchura de pasada.
D Distancia del plano de referencia a la superficie de la pieza./Selección de corrección de herramienta.
F Velocidad de avance..
G Función preparatoria.
H Funciones auxiliares.
I Parámetro de interpolación circular relativo al eje X./ Paso en un roscado
J Parámetro de interpolación circular relativo al eje Y.
K Parámetro de interpolación circular relativo al eje Z./ Paso en un roscado
L Número de subprograma.
M Función auxiliar.
N Número de bloque o secuencia.
P Número de pasadas en un subprograma.
R Parámetros de un ciclo.
S Velocidad de corte./ Velocidad de giro en RPM./Parada precisa del cabezal en grados.
T Identificación de herramienta.
X Movimiento principal del eje X.
Y Movimiento principal del eje Y.
Z Movimiento principal del eje Z.
FUNCIONES PREPARATORIAS “G”
Estas funciones determinan las condiciones de desplazamiento, es decir, como se deben mover los carros o la mesa, el tipo de interpolación, el tipo de acotado. En otras palabras, el modo y la forma de realizar los desplazamientos.
G00 Posicionamiento en rápido.
G01 Interpolación lineal.
G02 Interpolación circular en sentido horario
G03 Interpolación circular en sentido antihorario
G04 Tiempo de parada bajo X (secuencia propia)
G05 Trabajo en arista matada
G07 Trabajo en arista viva
G09 Deceleración. Parada precisa I
G20 Llamada a subrutina standar
G21 Llamada a subrutina paramétrica
G22 Definición de subrutinas standar
G23 Definición de subrutinas paramétricas
G24 Final de subrutina
G25 Salto incondicional
G26 a 29 Salto condicional
G33 Roscado con paso constante
G34 Roscado con paso creciente
G35 Roscado con paso decreciente
G36 Redondeado controlado de aristas
G37 Entrada tangencial
G38 Salida tangencial
G39 Achaflanado
G40 Sin compensación de radio de corte
G41 Compensación de radio de corte a la izquierda
G42 Compensación de radio de corte a la derecha
G50 Carga de dimensiones de herramienta
G51 Corrección de dimensiones de herramienta
G53 Supresión de decalaje de origen
G54 a 59 Traslados de origen
G63 Roscado con macho. Corrección del avance al 100%
G64 Servicio de contorneado
G70 Entrada en pulgadas
G71 Entrada en milímetros
G72 Factor de escala
G74 Búsqueda automática del punto de referencia
G90 Acotación en absoluto
G91 Acotación en incremental
G92 Limitación valor prescrito velocidad de giro del cabezal bajo S en R.P.M.
G94 Avance bajo F en mm/min. o pulg/min.
G95 Avance bajo F en mm/vuelta o pulg/vuelta
G96 Avance bajo F en mm/vuelta y velocidad de corte bajo S en m/min.
G97 borrado de G96. Memoriza último valor de G92
Los símbolos acompañados por (*), son funciones que tienen una contradictoria, por lo que se debe poner especial cuidado de no colocar dos opuestas en una misma secuencia.
Las funciones preparatorias anteriores, son de utilización tanto en tornos como en fresas, mientras que un CNC de una fresa puede contener además las siguientes funciones:
G10 Anulación de la imagen espejo
G11 Imagen espejo en el eje X
G12 Imagen espejo en el eje Y
G13 Imagen espejo en el eje Z
G17 Selección del plano de trabajo XY
G18 Selección del plano de trabajo XZ
G19 Selección del plano de trabajo YZ
G43 Compensación de longitud de herramienta
G44 Anulación de G43
G73 Giro de sistemas de coordenadas
G80 Anulación de ciclos fijos
G81 a 89 Ciclos fijos
G98 Vuelta de la herramienta al plano de partida después de terminar un ciclo fijo
G99 Vuelta de la herramienta al plano de referencia ( de acercamiento) al terminar un ciclo fijo
FUNCIONES DE MANIOBRAS Y COMPLEMENTARIAS
Estas funciones pueden figurar en una misma secuencia como máximo tres M, una S y una T, en el siguiente orden: M – S – T
M00 Parada programada incondicional
M01 Parada programada condicional
M02 Fin de programa
M03 Giro del cabezal en sentido horario
M04 Giro del cabezal en sentido antihorario
M05 Parada del cabezal sin orientación
M06 Cambio automático de torreta.
M08 Apertura del líquido refrigerante
M09 Cierre del líquido refrigerante
M17 Final de subprograma
M19 Parada del cabezal orientado un ángulo bajo S (horario)
M30 Fin de programa
S Velocidad de giro del cabezal codificada (Rpm)
T Orden de herramienta.
Este tipo de programacion es un poco mas compleja ya que se programan 5 ejes en simultaneo

Electroerosión por hilo. (Corte por hilo)
Generalidades
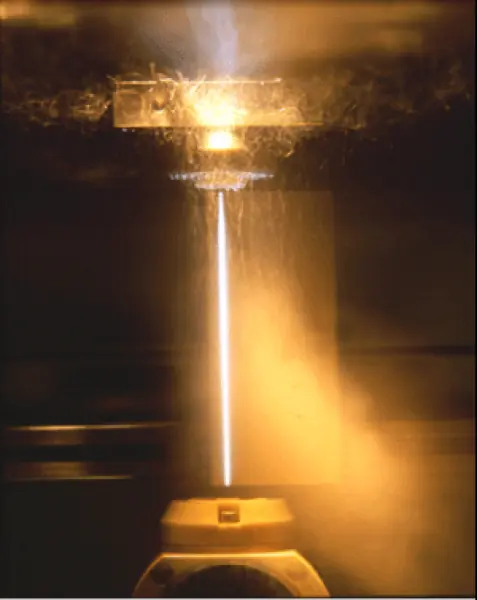
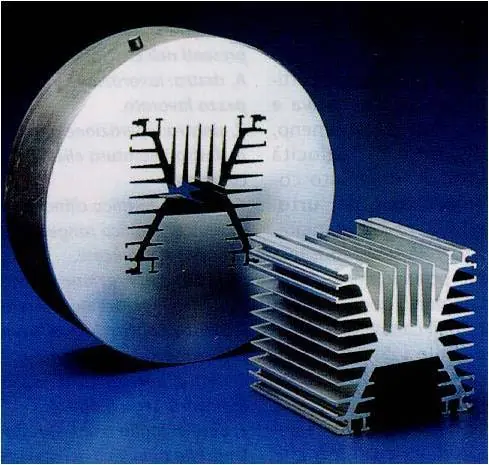
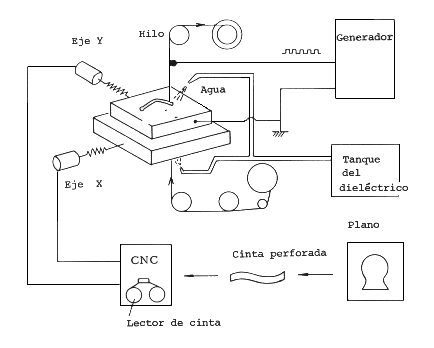
La máquina de electroerosión por hilo es una máquina-herramienta que puede cortar un perfil deseado en una pieza por medio de descargas eléctricas que saltan entre la pieza, que va fijada en la mesa controlada por el control CNC, y el hilo (de cobre o latón), que se desplaza continuamente como herramienta.
La máquina de electroerosión por hilo puede cortar una pieza, independientemente de su dureza, ya que la mecanización se lleva a cabo por un proceso de arranque eléctrico y termodinámico producido por las descargas. Es por esto que se puede utilizar el acero templado como material para las piezas a mecanizar.
El control numérico acciona los motores que mueven la mesa, según el perfil que se quiera cortar por la acción de las descargas enviadas desde el hilo.
Las señales de mando de los motores se originan en el CNC a partir de la información almacenada en la cinta perforada que ha sido programada previamente según las dimensiones del plano.
El generador proporciona los impulsos eléctricos que darán lugar a las descargas que saltarán entre el hilo y la pieza.
Como liquido dieléctrico se utiliza agua desionizada, que se obtiene a partir de agua normal mediante resinas desionizadoras. Este líquido dieléctrico es movido desde su depósito por una bomba que lo envía a la zona de trabajo.
Debido a la utilización del hilo comercial de cobre o de latón, el precio del material del electrodo es muy inferior al caso de electroerosión por penetración, en que el electrodo tiene que ser mecanizado para darle la forma necesaria en cada caso.
La técnica de electroerosión por hilo no tiene peligro de incendio debido a la utilización de agua y gracias al trabajo completamente controlado automáticamente, es posible dejar la máquina trabajando durante la noche, sin riesgo.
La técnica de electroerosión por hilo se utiliza en las siguientes aplicaciones:
Punzones y matrices de corte.
Matrices para plástico.
Matrices metálicas para pulvimetalurgia.
Matrices de extrusión y de embutición.
Prototipos, pequeñas series, piezas de recambio.
Plantillas.
Calibres.
Levas de disco.
Herramientas de troquelado de corte fino y normal.
Electrodos para electroerosión convencional.
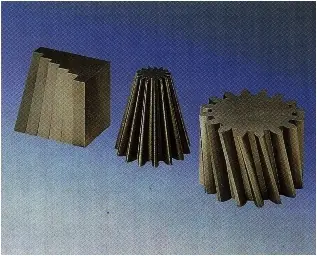
Mediante la técnica de corte por hilo se puede producir en un solo proceso el producto final, así el plazo de entrega del producto puede ser acortado extremadamente, comparado con el sistema tradicional que se sirve de las máquinas convencionales de arranque de viruta.
En la mayor parte de las aplicaciones consideradas, la electroerosión por hilo permite una reducción de costos de fabricación entre el 30 y el 60% en comparación con procedimientos convencionales.

Ventajas de la aplicación de la electroerosión por hilo
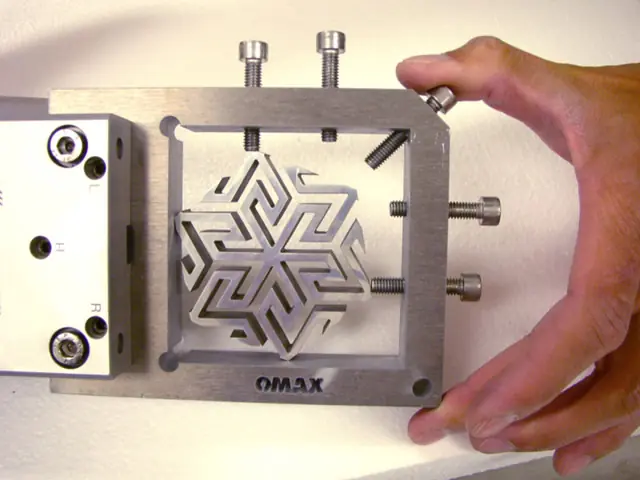
La electroerosión por hilo presenta, en relación con los métodos convencionales, ventajas en las áreas de concepción de las piezas, preparación del trabajo y mecanizado. Por otra parte, su flexibilidad y las posibilidades que ofrece en cuanto a una integración del trabajo, desde la concepción del mismo hasta la fabricación final, garantizan una organización y resultados muy superiores a los métodos convencionales.
A continuación se detallan las ventajas específicas de cada área, así como su justificación:
Concepción de las piezas
Utillajes más compactos, debido a la posibilidad de suprimir chasis de matrices.
Simplificación de piezas, por la posibilidad de realizar matrices más complicadas.
Normalización de elementos, por la utilización de placas normalizadas sobre las que se pueden mecanizar mediante la electroerosión con hilo toda clase de orificios de corte, centrado, etc.
Preparación del trabajo
Preparación rápida del trabajo, no es necesario el estudio de electrodos ni su fabricación.
Puesta en fabricación inmediatamente, el plazo de puesta en fabricación a partir del diseño puede ser inferior a una jornada.
Tecnología simplificada, las variables de trabajo son menos que en el mecanizado convencional.
Fabricación
Tiempos de fabricación reducidos, volumen de material a arrancar mínimo.
No son necesarios utillajes, el electrodo de hilo es universal y sirve para cualquier configuración de pieza.
Trabajo automático, el trabajo se desarrolla sin vigilancia suplementaria.
Alta utilización de la máquina, como consecuencia de la posibilidad de trabajo automático.
Mano de obra sin cualificación especial, porque el mecanizado mediante electroerosión por hilo, no exige conocimientos tecnológicos previos especiales y el operario puede ser formado en poco tiempo.
Calidad
Menos rechazos, debido a que el trabajo se desarrolla automáticamente y a la posibilidad de comprobación gráfica previa del programa.
Tiempos de control reducidos, los controles intermedios no son necesarios.
Rebarbas mínimas en las piezas obtenidas con el utillaje, debido a la precisión de ajuste de punzones y matrices.
Se evitan las deformaciones de tratamiento térmico, puesto que el tratamiento se realiza antes del corte.
Flexibilidad
Facilidad de modificación, los programas pueden ser fácilmente modificables sobre la misma máquina.
Rapidez de puesta a punto, posibilidad de corte rápido de prototipos para su ensayo.
Integración
Posibilidad de coordinar, de manera sencilla, el diseño, la preparación del trabajo y la fabricación, en virtud de las facilidades ofrecidas por el sistema de corte por hilo y la programación de la máquina.
Clasificación de las Piezas
En los trabajos de erosión de hilo se pueden encontrar diferentes tipos de piezas, ateniéndose a la geometría. Las diferentes formas geométricas se pueden clasificar en dos grandes grupos:
Un Contorno + Un Angulo: Las piezas cuya geometría viene definida por un contorno (perfil) y una simple inclinación del hilo. Este ángulo de inclinación del hilo se puede considerar bien a derecha o bien a izquierda. Además dicho ángulo, puede ser variado a lo largo del contorno, tanto en su magnitud como en su dirección. Este grupo de piezas puede abarcar más del 99% de la producción habitual.
Dos Contornos: Las piezas cuya geometría viene definida por dos contornos diferentes, los cuales representan los perímetros superior e inferior. Estas piezas no llegan a suponer (salvo en contadas excepciones) el 1% de la producción.
Inclinación del Hilo
Tal como ha quedado dicho en el punto anterior, las piezas cuya geometría se engloba en el primer grupo (un contorno + un ángulo), se pueden definir por una inclinación del hilo a derechas o a izquierdas. Para aclarar lo que representa inclinar el hilo a derechas o a izquierdas, se dispone de la figura que se muestra a continuación.
Para aclarar con más detalle como se determina si el hilo se inclina a derechas o a izquierdas, se puede recurrir al siguiente método: se ha de observar el hilo en la dirección de avance en el momento de cortar la pieza, después se ha de prestar atención a la parte del hilo que queda por encima de la pieza; pues bien, si la parte superior del hilo se desplaza hacia la derecha, esto significa que el hilo se está inclinando a derechas, mientras que si el desplazamiento lo lleva a cabo hacia el lado izquierdo, esto significa que el hilo se está inclinando a izquierdas.
Por otro lado cabe destacar que cuando se está generando un programa CN, es exactamente igual generar un código de inclinación a derechas de un ángulo especificado, que generar el código de inclinación a izquierdas con el valor inverso (negativo) del mismo valor del ángulo. Esto es, el control numérico entenderá de igual modo un código de inclinar 5 grados a derechas que -5 grados a izquierdas, y viceversa.
Parámetros de Corte
En la tecnología del corte por hilo se han de tener en cuenta varios parámetros, los cuales están continuamente relacionados entre sí. A continuación se enumeran algunos de estos parámetros:
Parámetros de Potencia:
- Tensión del Hilo
- Velocidad del Hilo
- Pausas etc...
Sobreespesor:
- Offset
Estos parámetros varían en función del material a mecanizar, la calidad del mecanizado a obtener, etc...; los valores de dichos parámetros es frecuente encontrarlos en la información entregada por el fabricante de la máquina, en algunos casos en los manuales de usuario y en otros casos incorporados en el propio control numérico.
Offset: El offset es un valor igual al radio del hilo más el "GAP". Esto es, un hilo de 0.25 mm de diámetro realiza una ranura al mecanizar, de mayor tamaño. La diferencia entre la anchura de la ranura realizada al cortar y el diámetro del hilo, es a lo que se llama "GAP". El valor del GAP varía en función de ciertos parámetros. Algunos de estos parámetros son: material a mecanizar, condiciones tecnológicas seleccionadas para el corte, etc...
Tipos de mecanizado
La diversidad de piezas a cortar por erosión de hilo puede conllevar diferentes tipos de mecanizado.
Uno de los modos de clasificar, de una forma sencilla, los tipos de mecanizados que se pueden realizar es el siguiente:
Mecanizados de un solo contorneado (una sola pasada).
Mecanizados de varias pasadas (desbaste y acabado). Como más adelante se explicará, esto es posible debido a la posibilidad de dejar cuellos (pestañas) inicialmente. Estos cuellos se cortan una vez que se ha terminado de mecanizar el contorno. Este tipo de mecanizado suele requerir que se modifiquen los parámetros de corte (tanto los de potencia, como el offset) entre las diferentes pasadas de contorneado.
Los mecanizados con cuellos se llevan a cabo debido a dos principales causas:
con el fin de conseguir mayor calidad en la pieza final, tanto en lo referente a conceptos dimensionales, como superficiales.
con el fin de poder cortar más de un contorno en un mismo programa cuando la máquina dispone de sistema de enhebrado automático.
Sistema CAD/CAM 2D EDM
El software que vamos a utilizar es el ProCAM 2D, que es el sistema CAD/CAM de TEKSOFT para Windows, del cual explicaremos su módulo EDM.
Este software se puede conseguir, en versión de prueba y sometido a ciertas restricciones, directamente de la página web de TekSoft www.teksoft.com.
Entre sus características más destacadas respecto a su módulo EDM están las siguientes:
Permite el modelado y el cálculo de la trayectoria de la herramienta para piezas de 2 ejes con ángulo de inclinación del hilo constante o variable.
Soporta el modelado y el cálculo de la trayectoria de la herramienta para piezas de 4 ejes (2 contornos).
Soporta varias transiciones de esquinas y cambios en la inclinación, offset y potencia en cualquier punto a lo largo de la trayectoria de herramienta calculada.
Inserta automáticamente comandos de enhebrado y corte del hilo si estos son soportados por la máquina CNC.
Soporta compensación elíptica en trayectorias de herramienta de hilo de 4 ejes.
Permite programar múltiples pasadas para operaciones de desbaste y acabado con cálculo automático del corte del cuello (pestaña).
Los requerimientos básicos del sistema para este software son:
Windows 95, 98, XP, 7 (7 en algunos programas)
CPU: Pentium, coreduo, etc.
RAM: 32 MB mínimo (128 MB recomendados para mecanizado de superficies) (6gb SOS DIOS)
 .
PARA LOS QUE DICEN QUE ES DIFICIL, JODIDO, IMPOSIBLE ETC.ETC. SOLO LES DIGO QUE LO QUE NECESITAS ES TENER GANAS DE APRENDER,TRABAJAR,QUERER SER ALGUIEN. NO TODO LO QUE APARENTA SER IMPOSIBLE LO ES. SOLO SE NECESITA UN POCO DE SACRIFICIO Y LISTO
EN LA SEGUNDA PARTE ADJUNTARE FOTOS DE MIS TRABAJOS Y APORTARE MAS BIBLIOGRAFIA DE FRESADO, VELOCIDAD DE CORTE Y CALCULOS PARA TALLER
CONTINUARA..
.
A continuacion les voy a presentar lo que hago, con lo que me gano la vida hace 10 años y para mi es uno de los mejores oficios que puedan existir. Soy programador y operador de maquinas herramientas (cnc), tales como centros de mecanizado como tambien maquinas de electroerosión por hilo y fresadoras convencionales.
Introducción al Control Numérico Computarizado ( CNC )
Una máquina a control numérico, tanto torno como fresa, es una máquina convencional con algunos elementos más sofisticados, como por ejemplo una computadora que la comanda.
Esencialmente funciona de esta manera: en base a un plano de una pieza determinada, se elabora un “programa” de pieza. Este programa está compuesto de una serie de códigos , los que son leídos por la computadora y le transmiten a la máquina las órdenes para que trabaje. De esta manera se consigue una pieza en forma prácticamente automatizada.
Otra manera, es por un sistema de trabajo que se llama CAD – CAM.
Primero se dibuja en la computadora la pieza en un programa que se llama CAD (Diseño Asistido por Computadora )
El dibujo es transformado en forma automática en un “programa” CNC por un software denominado CAM (Mecanizado Asistido por Computadora ). Este programa sería similar al conseguido en forma manual por el método anterior, y posteriormente se transmite a la máquina CNC propiamente dicha.
La historia de las máquinas con control numérico es reciente, pero sin embargo el impulso que las mismas provocaron en la industria, es tan importante que actualmente no se concibe un futuro tecnológico sin ellas.
La calidad de las piezas elaboradas por estas máquinas, así como la velocidad de sus componentes, es tan relevante, que a primera vista asombra a quienes no tienen conocimiento de mecánica como a quienes lo poseen.
Básicamente podemos definirlas como máquinas herramientas manejadas por computadoras, pero le quitaríamos mérito, ya que la completitud de las mismas nos muestran un mecanismo dotado de partes mecánicas, electrónicas, neumáticas y hidráulicas que conforman un ”todo” automatizado de última generación.
Estos tornos y fresas, en lugar de desmerecer la función del hombre en el proceso productivo, genera una necesidad de especialización que lo perfecciona y enaltece.
Con esta visión de futuro, es que el técnico se debe preparar en este terreno para encarar decididamente el mañana.
Las máquinas herramientas comandadas por control numérico computarizado, constan de un “cerebro”, llamado Unidad de Gobierno, que es el ordenador.
La función del mismo es servir de nexo entre el operador y la máquina en sí, comunicando a los dispositivos necesarios, los impulsos eléctricos que se transformarán en un desplazamiento o en un giro de un eje.
Para conseguir esto, el ordenador comunicará a los servomotores paso a paso, de corriente continua o hidráulicos, las instrucciones para conseguir que un carro o mesa se mueva, o que un husillo rote.
El operario provoca esto introduciendo mediante un teclado, una serie de letras y números que conforman un “código” de CNC, que hilvanados formarán un “programa” de pieza.
Una vez conseguido esto, unos elementos denominados “transductores”, se encargarán de chequear o medir los correctos valores de maquinado, es decir los desplazamientos y las rotaciones efectuadas en el maquinado.
ANTECEDENTES Y COMPONENTES DE MAQUINAS CNC
1.1. ANTECEDENTES.
Para poder analizar y definir en que consiste una máquina herramienta con CNC, primeramente vamos a considerar como se comportaría una máquina convencional ante un proceso de producción.
En este caso, el plano de la pieza a fabricar, constituye el soporte principal de los datos de mecanizado.
Para poder efectuar el maquinado, el operario lee e interpreta el plano, y posteriormente realiza sobre la máquina las maniobras adecuadas para poder obtener el producto final. Estos son: los desplazamientos de la herramienta, la elección de los datos del corte, la puesta a punto de la pieza, elección de herramientas, etc.
Es decir, que es un vínculo directo: plano – operario – máquina herramienta.
En un maquinado con un CNC, el hombre leerá el plano, y construirá una sucesión ordenada de datos alfanuméricos, que conformarán el programa de la pieza, el cual será introducido en la Unidad de Gobierno ( ordenador), que será el encargado de transmitir a los órganos de la máquina, las instrucciones correspondientes para poder elaborar la pieza.
Como podemos observar, se ha agregado un elemento en la cadena de relaciones:
plano – operario – unidad de gobierno – máquina herramienta.
1.2. VENTAJAS DE LA APLICACIÓN DE UNA MAQUINA HERRAMIENTA CON CNC.
Para la producción de piezas en serie, nos encontramos con varios sistemas para permitir la repetibilidad de pasos y operaciones en las máquinas convencionales: en los tornos automáticos y semi automáticos, esto se consigue mediante sistemas de levas, pero este sistema es poco flexible, ya que para piezas diferentes, requiere una nueva puesta a punto, con una considerable pérdida de tiempo, que de por sí es muy importante.
Tampoco es factible el sistema de fabricación que requiera de máscaras, moldes o modelos, por su elevado costo de fabricación y su poca probabilidad de transformarlos para piezas distintas.
Constituyen, de esta manera, una “memoria” rígida e inflexible.
En cambio, una máquina con CNC, automatiza los movimientos y acciones como ser: desplazamientos de los carros o mesas, giro de el o los cabezales, las distintas gamas de avances y de velocidades de corte, los cambios de herramientas y piezas, etc., simplemente cambiando la programación de la máquina.
De esta manera, podemos afirmar que ganamos en:
Reducción en los tiempos de producción, por una importante disminución en los tiempos muertos.
Mayor fiabilidad en la producción de las piezas, dado que existe menor posibilidad de piezas defectuosas.
Reducción de los tiempos de control de la calidad.
Reducción de los tiempos de control de proceso por medio de planos y hojas de ruta o de procesos.
Ahorro de herramientas y dispositivos de corte, al optimizarse la utilización de las herramientas.
•Evidentemente, esto redunda en un muy considerable ahorro económico que superará a mediano plazo el gasto inicial de compra de una máquina CNC.
1.3. COMPONENTES.
Al analizar una máquina con CNC, observamos que básicamente mantiene su principio de funcionamiento comparada con una convencional, con excepción de la innovación que le confiere su ordenador o unidad de gobierno.
Este componente es quien más a evolucionado con el correr de muy poco tiempo, aunque los demás elementos que conforman tradicionalmente una máquina herramienta, han debido adecuarse a las altas velocidades de maquinado, y a la extrema precisión en los posicionamientos tanto de las herramientas como de las piezas.
Por ejemplo, se recubrieron las superficies de deslizamiento con materiales plásticos muy resistentes al desgaste, los desplazamientos de los carros son mediante sistemas de transmisión por tornillos de bolas recirculantes, los restantes movimientos son mediante circuitos hidráulicos o neumáticos.
Ejemplo de un tronillo y tuerca recirculante
Los desplazamientos de las herramientas y el giro del husillo, son provocados por motores de corriente continua.
Y muy particularmente, en el campo de las herramientas de corte, se han debido adecuar a las altas exigencias de terminación y de esfuerzos de corte.
Podríamos decir, que los elementos componentes de una máquina con CNC, son:
a.- La unidad de gobierno.
b.- Los servomecanismos.
c.- Los transductores.
d.- Dispositivos para el cambio de herramientas.
e.- Husillos y ejes de trabajo y avances.
a. - La unidad de gobierno.
Es el elemento que contiene la información necesaria para todas las operaciones de desplazamientos de las herramientas, giro de los husillos, etc. Está conformada por el ordenador o procesador, que es donde se encuentra la memoria de almacenamiento de los datos de maquinado, que serán transformados en impulsos eléctricos y transmitidos a los distintos motores de la máquina; y por el tablero o panel de servicio, elemento físico por donde se ingresan los datos requeridos por el control.
Esto se realiza mediante un teclado alfanumérico similar al teclado de una computadora, una zona de paneles de mando directo de la máquina, y un monitor (display o pantalla).
Ejemplo de Display cnc
b.- Los servomecanismos.
Estos se encargan principalmente de los movimientos de los carros o mesas de la máquina.
Son servomotores con motores paso a paso, a corriente continua, hidráulicos, etc.
Reciben los impulsos eléctricos del control, y le transmiten un determinado número de rotaciones o inclusive una fracción de rotación a los tornillos que trasladarán las mesas o los carros.
Los servomotores con motores paso a paso, constan de un generador de impulsos que regulan la velocidad de giro del motor variando la cantidad y frecuencia de los impulsos emitidos. Estos motores giran un ángulo (paso) de aproximadamente 1° a 10° por impulso.
La cantidad de impulsos puede variar hasta 16.000 por segundo, dando como resultado una gran gama de velocidades.
En los servomotores con motores de corriente continua, cuando varía la tensión, varía proporcionalmente la velocidad de giro del motor.
El servomotor hidráulico, posee una servoválvula reguladora del caudal que ingresa al motor, dosificando de esta manera la velocidad de rotación del mismo.
Ejemplo servomotores
C.- Los transductores
La función de los mismos consiste en informar por medio de señales eléctricas la posición real de la herramienta al control, de manera que este pueda compararla con la posición programada de la misma, y efectuar los desplazamientos correspondientes para que la posición real sea igual a la teórica.
Los dispositivos de medición pueden ser directos o indirectos.
En los de medición directa, encontramos una regla graduada unida al carro.
En cambio, en los de medición indirecta, un cuenta vueltas reconoce la cantidad de giros que efectúa el tornillo de filete esférico del carro.
También podemos clasificarlos de acuerdo a sus características de funcionamiento, pudiendo ser absolutos, incrementales o absolutos-cíclicos.
Los absolutos, informan de las posiciones de los carros punto por punto con respecto a un punto de origen fijo previamente determinado.
Los incrementales, emiten un impulso eléctrico a intervalos de desplazamiento determinados, los que son acumulados por un contador de impulsos, quienes informarán al control de la suma de estos impulsos.
Los últimos, pueden decirse los más difundidos, y funcionan de la siguiente manera:
Pueden medir directamente movimientos angulares o giratorios, lo que se utiliza para determinar la coordinación exacta de los carros con el giro del husillo en los casos de roscado, por ejemplo
Otros miden la posición del carro o la mesa utilizando una escala metálica con un circuito impreso en forma de grilla, que se encuentra fijo sobre la carrera a dimensionar. Sobre esta, se mueven con los carros, un par de lectores (cursores) eléctricos, que informarán sobre la mensura efectuada al control.
Ejemplo
d.- Dispositivos para el cambio de herramientas.
El cambio de las herramientas de trabajo en una máquina con CNC, se efectúa de manera totalmente automática, para lo cual se utilizan dispositivos de torreta tipo revólver, con un número importante de posiciones o estaciones, o sistemas de cambio denominados magazines, que consta de una cinta o cadena, que con el auxilio de agarraderas, selecciona la herramienta a emplear de un “almacén” y la sitúa en posición de trabajo.
e.- Husillos y ejes de trabajo y avances.
Los husillos de trabajo en las máquinas con CNC son movidos con motores de corriente continua, generalmente, ya que los mismos permiten incrementar o decrecer el número de R.P.M. sin escalonamientos.
Cuando hablamos de ejes de trabajo o de rotación, nos referimos a las máquinas en las cuales la mesa de trabajo o el cabezal del husillo son orientables pudiendo adoptar distintas posiciones angulares, tal es el caso de los centros de maquinado o las fresas, o algunos tornos verticales con varios montantes.
Conocemos como ejes de avances a las direcciones en las cuales se mueven los carros, el husillo o la mesa de trabajo.
De esta manera, en un torno tendremos un eje X determinado por un avance en el sentido perpendicular al husillo, y un eje Z que será colineal al eje del torno.
En una fresa, generalmente los ejes X e Y son coplanares y generados ambos por el movimiento de la mesa, y el eje Z, coincidirá con el movimiento vertical del husillo.
2.1. EJES PRINCIPALES DE REFERENCIA.
Tendremos fundamentalmente tres ejes de referencias: los ejes X, Y, Z.
El eje X, es paralelo al carro transversal, y en el caso del torno, sus medidas se toman a partir del eje de la pieza, pero con valores de diámetros.
El eje Y, que es perpendicular al anterior, y solo lo encontramos en las fresas.
El eje Z, que es coincidente con el eje de la máquina.
2.2. PUNTOS CERO DE REFERENCIA.
Vamos a diferenciar algunos puntos de referencia:
Punto cero de la máquina
Este origen de coordenadas está dado por el fabricante, y es un punto interior de la máquina.
Punto cero de la pieza
Este punto es arbitrario y determinado por el programador, con referencia al cero de la máquina.
Los datos de trayectoria de las herramientas y de distancias en avances y penetraciones están referidos a este punto en particular. Es decir, los datos de un programa de pieza, son tomados en base a este.
Punto cero del carro
Está referido con respecto al cero de la máquina. Se tiene en cuenta para la determinación de los datos de magnitudes de herramientas.
2.3. FUNDAMENTOS DE ELABORACIÓN DE UN PROGRAMA CNC.
Las operaciones que un CNC debe efectuar para obtener una pieza determinada, están elaboradas en un estudio previo, que llamaremos programación manual, del plano de la pieza, y la confección de una hoja de procesos para mecanizar.
Tendremos entonces en cuenta los siguientes factores:
DETERMINACIÓN DEL CICLO DE TRABAJO; en el cual, mediante una hoja de procesos, previamente determinamos cuales son las operaciones a efectuar en la máquina.
DETERMINACIÓN DE LA HERRAMIENTA; es decir, del tipo de herramienta, calidad, forma, perfil y dimensiones de la misma de acuerdo a las distintas operaciones.
DETERMINACIÓN DE LOS FACTORES DE CORTE; como la velocidad de corte, avances, profundidad de pasada, tiempo de operación.
DETERMINACIÓN DEL RECORRIDO DE LA HERRAMIENTA; en el cual debemos tener en cuenta la optimización del mismo para disminuir al máximo el tiempo de maquinado.
Este estudio previo a la programación propiamente dicha, es necesario ya que de esta manera vamos a determinar, de las muchas formas de programar una misma pieza, cual es la más acertada y la que nos proporcionará un aprovechamiento óptimo de la máquina y de la herramienta.
Para que un CNC pueda interpretar los datos que vamos a incorporarle teniendo en cuenta lo antes citado, la información se la suministraremos por medio de un código o lenguaje propio de la máquina, o sea elaborando un programa de pieza, para lo que tomaremos como referente el código de programación ISO 6983 o DIN 66025
Tabla de codigos para la programacion
% Identificación automática de códigos ( comienzo de programa ).
: Secuencia principal
LF Final de secuencia.
A Ángulo en coordenadas polares / ángulo para sucesiones de contorno.
B Radio en interpolación circular /chaflán o radio en sucesión de contorno.
C Anchura de pasada.
D Distancia del plano de referencia a la superficie de la pieza./Selección de corrección de herramienta.
F Velocidad de avance..
G Función preparatoria.
H Funciones auxiliares.
I Parámetro de interpolación circular relativo al eje X./ Paso en un roscado
J Parámetro de interpolación circular relativo al eje Y.
K Parámetro de interpolación circular relativo al eje Z./ Paso en un roscado
L Número de subprograma.
M Función auxiliar.
N Número de bloque o secuencia.
P Número de pasadas en un subprograma.
R Parámetros de un ciclo.
S Velocidad de corte./ Velocidad de giro en RPM./Parada precisa del cabezal en grados.
T Identificación de herramienta.
X Movimiento principal del eje X.
Y Movimiento principal del eje Y.
Z Movimiento principal del eje Z.
FUNCIONES PREPARATORIAS “G”
Estas funciones determinan las condiciones de desplazamiento, es decir, como se deben mover los carros o la mesa, el tipo de interpolación, el tipo de acotado. En otras palabras, el modo y la forma de realizar los desplazamientos.
G00 Posicionamiento en rápido.
G01 Interpolación lineal.
G02 Interpolación circular en sentido horario
G03 Interpolación circular en sentido antihorario
G04 Tiempo de parada bajo X (secuencia propia)
G05 Trabajo en arista matada
G07 Trabajo en arista viva
G09 Deceleración. Parada precisa I
G20 Llamada a subrutina standar
G21 Llamada a subrutina paramétrica
G22 Definición de subrutinas standar
G23 Definición de subrutinas paramétricas
G24 Final de subrutina
G25 Salto incondicional
G26 a 29 Salto condicional
G33 Roscado con paso constante
G34 Roscado con paso creciente
G35 Roscado con paso decreciente
G36 Redondeado controlado de aristas
G37 Entrada tangencial
G38 Salida tangencial
G39 Achaflanado
G40 Sin compensación de radio de corte
G41 Compensación de radio de corte a la izquierda
G42 Compensación de radio de corte a la derecha
G50 Carga de dimensiones de herramienta
G51 Corrección de dimensiones de herramienta
G53 Supresión de decalaje de origen
G54 a 59 Traslados de origen
G63 Roscado con macho. Corrección del avance al 100%
G64 Servicio de contorneado
G70 Entrada en pulgadas
G71 Entrada en milímetros
G72 Factor de escala
G74 Búsqueda automática del punto de referencia
G90 Acotación en absoluto
G91 Acotación en incremental
G92 Limitación valor prescrito velocidad de giro del cabezal bajo S en R.P.M.
G94 Avance bajo F en mm/min. o pulg/min.
G95 Avance bajo F en mm/vuelta o pulg/vuelta
G96 Avance bajo F en mm/vuelta y velocidad de corte bajo S en m/min.
G97 borrado de G96. Memoriza último valor de G92
Los símbolos acompañados por (*), son funciones que tienen una contradictoria, por lo que se debe poner especial cuidado de no colocar dos opuestas en una misma secuencia.
Las funciones preparatorias anteriores, son de utilización tanto en tornos como en fresas, mientras que un CNC de una fresa puede contener además las siguientes funciones:
G10 Anulación de la imagen espejo
G11 Imagen espejo en el eje X
G12 Imagen espejo en el eje Y
G13 Imagen espejo en el eje Z
G17 Selección del plano de trabajo XY
G18 Selección del plano de trabajo XZ
G19 Selección del plano de trabajo YZ
G43 Compensación de longitud de herramienta
G44 Anulación de G43
G73 Giro de sistemas de coordenadas
G80 Anulación de ciclos fijos
G81 a 89 Ciclos fijos
G98 Vuelta de la herramienta al plano de partida después de terminar un ciclo fijo
G99 Vuelta de la herramienta al plano de referencia ( de acercamiento) al terminar un ciclo fijo
FUNCIONES DE MANIOBRAS Y COMPLEMENTARIAS
Estas funciones pueden figurar en una misma secuencia como máximo tres M, una S y una T, en el siguiente orden: M – S – T
M00 Parada programada incondicional
M01 Parada programada condicional
M02 Fin de programa
M03 Giro del cabezal en sentido horario
M04 Giro del cabezal en sentido antihorario
M05 Parada del cabezal sin orientación
M06 Cambio automático de torreta.
M08 Apertura del líquido refrigerante
M09 Cierre del líquido refrigerante
M17 Final de subprograma
M19 Parada del cabezal orientado un ángulo bajo S (horario)
M30 Fin de programa
S Velocidad de giro del cabezal codificada (Rpm)
T Orden de herramienta.
Este tipo de programacion es un poco mas compleja ya que se programan 5 ejes en simultaneo
Electroerosión por hilo. (Corte por hilo)
Generalidades
La máquina de electroerosión por hilo es una máquina-herramienta que puede cortar un perfil deseado en una pieza por medio de descargas eléctricas que saltan entre la pieza, que va fijada en la mesa controlada por el control CNC, y el hilo (de cobre o latón), que se desplaza continuamente como herramienta.
La máquina de electroerosión por hilo puede cortar una pieza, independientemente de su dureza, ya que la mecanización se lleva a cabo por un proceso de arranque eléctrico y termodinámico producido por las descargas. Es por esto que se puede utilizar el acero templado como material para las piezas a mecanizar.
El control numérico acciona los motores que mueven la mesa, según el perfil que se quiera cortar por la acción de las descargas enviadas desde el hilo.
Las señales de mando de los motores se originan en el CNC a partir de la información almacenada en la cinta perforada que ha sido programada previamente según las dimensiones del plano.
El generador proporciona los impulsos eléctricos que darán lugar a las descargas que saltarán entre el hilo y la pieza.
Como liquido dieléctrico se utiliza agua desionizada, que se obtiene a partir de agua normal mediante resinas desionizadoras. Este líquido dieléctrico es movido desde su depósito por una bomba que lo envía a la zona de trabajo.
Debido a la utilización del hilo comercial de cobre o de latón, el precio del material del electrodo es muy inferior al caso de electroerosión por penetración, en que el electrodo tiene que ser mecanizado para darle la forma necesaria en cada caso.
La técnica de electroerosión por hilo no tiene peligro de incendio debido a la utilización de agua y gracias al trabajo completamente controlado automáticamente, es posible dejar la máquina trabajando durante la noche, sin riesgo.
La técnica de electroerosión por hilo se utiliza en las siguientes aplicaciones:
Punzones y matrices de corte.
Matrices para plástico.
Matrices metálicas para pulvimetalurgia.
Matrices de extrusión y de embutición.
Prototipos, pequeñas series, piezas de recambio.
Plantillas.
Calibres.
Levas de disco.
Herramientas de troquelado de corte fino y normal.
Electrodos para electroerosión convencional.
Mediante la técnica de corte por hilo se puede producir en un solo proceso el producto final, así el plazo de entrega del producto puede ser acortado extremadamente, comparado con el sistema tradicional que se sirve de las máquinas convencionales de arranque de viruta.
En la mayor parte de las aplicaciones consideradas, la electroerosión por hilo permite una reducción de costos de fabricación entre el 30 y el 60% en comparación con procedimientos convencionales.
Ventajas de la aplicación de la electroerosión por hilo
La electroerosión por hilo presenta, en relación con los métodos convencionales, ventajas en las áreas de concepción de las piezas, preparación del trabajo y mecanizado. Por otra parte, su flexibilidad y las posibilidades que ofrece en cuanto a una integración del trabajo, desde la concepción del mismo hasta la fabricación final, garantizan una organización y resultados muy superiores a los métodos convencionales.
A continuación se detallan las ventajas específicas de cada área, así como su justificación:
Concepción de las piezas
Utillajes más compactos, debido a la posibilidad de suprimir chasis de matrices.
Simplificación de piezas, por la posibilidad de realizar matrices más complicadas.
Normalización de elementos, por la utilización de placas normalizadas sobre las que se pueden mecanizar mediante la electroerosión con hilo toda clase de orificios de corte, centrado, etc.
Preparación del trabajo
Preparación rápida del trabajo, no es necesario el estudio de electrodos ni su fabricación.
Puesta en fabricación inmediatamente, el plazo de puesta en fabricación a partir del diseño puede ser inferior a una jornada.
Tecnología simplificada, las variables de trabajo son menos que en el mecanizado convencional.
Fabricación
Tiempos de fabricación reducidos, volumen de material a arrancar mínimo.
No son necesarios utillajes, el electrodo de hilo es universal y sirve para cualquier configuración de pieza.
Trabajo automático, el trabajo se desarrolla sin vigilancia suplementaria.
Alta utilización de la máquina, como consecuencia de la posibilidad de trabajo automático.
Mano de obra sin cualificación especial, porque el mecanizado mediante electroerosión por hilo, no exige conocimientos tecnológicos previos especiales y el operario puede ser formado en poco tiempo.
Calidad
Menos rechazos, debido a que el trabajo se desarrolla automáticamente y a la posibilidad de comprobación gráfica previa del programa.
Tiempos de control reducidos, los controles intermedios no son necesarios.
Rebarbas mínimas en las piezas obtenidas con el utillaje, debido a la precisión de ajuste de punzones y matrices.
Se evitan las deformaciones de tratamiento térmico, puesto que el tratamiento se realiza antes del corte.
Flexibilidad
Facilidad de modificación, los programas pueden ser fácilmente modificables sobre la misma máquina.
Rapidez de puesta a punto, posibilidad de corte rápido de prototipos para su ensayo.
Integración
Posibilidad de coordinar, de manera sencilla, el diseño, la preparación del trabajo y la fabricación, en virtud de las facilidades ofrecidas por el sistema de corte por hilo y la programación de la máquina.
Clasificación de las Piezas
En los trabajos de erosión de hilo se pueden encontrar diferentes tipos de piezas, ateniéndose a la geometría. Las diferentes formas geométricas se pueden clasificar en dos grandes grupos:
Un Contorno + Un Angulo: Las piezas cuya geometría viene definida por un contorno (perfil) y una simple inclinación del hilo. Este ángulo de inclinación del hilo se puede considerar bien a derecha o bien a izquierda. Además dicho ángulo, puede ser variado a lo largo del contorno, tanto en su magnitud como en su dirección. Este grupo de piezas puede abarcar más del 99% de la producción habitual.
Dos Contornos: Las piezas cuya geometría viene definida por dos contornos diferentes, los cuales representan los perímetros superior e inferior. Estas piezas no llegan a suponer (salvo en contadas excepciones) el 1% de la producción.
Inclinación del Hilo
Tal como ha quedado dicho en el punto anterior, las piezas cuya geometría se engloba en el primer grupo (un contorno + un ángulo), se pueden definir por una inclinación del hilo a derechas o a izquierdas. Para aclarar lo que representa inclinar el hilo a derechas o a izquierdas, se dispone de la figura que se muestra a continuación.
Para aclarar con más detalle como se determina si el hilo se inclina a derechas o a izquierdas, se puede recurrir al siguiente método: se ha de observar el hilo en la dirección de avance en el momento de cortar la pieza, después se ha de prestar atención a la parte del hilo que queda por encima de la pieza; pues bien, si la parte superior del hilo se desplaza hacia la derecha, esto significa que el hilo se está inclinando a derechas, mientras que si el desplazamiento lo lleva a cabo hacia el lado izquierdo, esto significa que el hilo se está inclinando a izquierdas.
Por otro lado cabe destacar que cuando se está generando un programa CN, es exactamente igual generar un código de inclinación a derechas de un ángulo especificado, que generar el código de inclinación a izquierdas con el valor inverso (negativo) del mismo valor del ángulo. Esto es, el control numérico entenderá de igual modo un código de inclinar 5 grados a derechas que -5 grados a izquierdas, y viceversa.
Parámetros de Corte
En la tecnología del corte por hilo se han de tener en cuenta varios parámetros, los cuales están continuamente relacionados entre sí. A continuación se enumeran algunos de estos parámetros:
Parámetros de Potencia:
- Tensión del Hilo
- Velocidad del Hilo
- Pausas etc...
Sobreespesor:
- Offset
Estos parámetros varían en función del material a mecanizar, la calidad del mecanizado a obtener, etc...; los valores de dichos parámetros es frecuente encontrarlos en la información entregada por el fabricante de la máquina, en algunos casos en los manuales de usuario y en otros casos incorporados en el propio control numérico.
Offset: El offset es un valor igual al radio del hilo más el "GAP". Esto es, un hilo de 0.25 mm de diámetro realiza una ranura al mecanizar, de mayor tamaño. La diferencia entre la anchura de la ranura realizada al cortar y el diámetro del hilo, es a lo que se llama "GAP". El valor del GAP varía en función de ciertos parámetros. Algunos de estos parámetros son: material a mecanizar, condiciones tecnológicas seleccionadas para el corte, etc...
Tipos de mecanizado
La diversidad de piezas a cortar por erosión de hilo puede conllevar diferentes tipos de mecanizado.
Uno de los modos de clasificar, de una forma sencilla, los tipos de mecanizados que se pueden realizar es el siguiente:
Mecanizados de un solo contorneado (una sola pasada).
Mecanizados de varias pasadas (desbaste y acabado). Como más adelante se explicará, esto es posible debido a la posibilidad de dejar cuellos (pestañas) inicialmente. Estos cuellos se cortan una vez que se ha terminado de mecanizar el contorno. Este tipo de mecanizado suele requerir que se modifiquen los parámetros de corte (tanto los de potencia, como el offset) entre las diferentes pasadas de contorneado.
Los mecanizados con cuellos se llevan a cabo debido a dos principales causas:
con el fin de conseguir mayor calidad en la pieza final, tanto en lo referente a conceptos dimensionales, como superficiales.
con el fin de poder cortar más de un contorno en un mismo programa cuando la máquina dispone de sistema de enhebrado automático.
Sistema CAD/CAM 2D EDM
El software que vamos a utilizar es el ProCAM 2D, que es el sistema CAD/CAM de TEKSOFT para Windows, del cual explicaremos su módulo EDM.
Este software se puede conseguir, en versión de prueba y sometido a ciertas restricciones, directamente de la página web de TekSoft www.teksoft.com.
Entre sus características más destacadas respecto a su módulo EDM están las siguientes:
Permite el modelado y el cálculo de la trayectoria de la herramienta para piezas de 2 ejes con ángulo de inclinación del hilo constante o variable.
Soporta el modelado y el cálculo de la trayectoria de la herramienta para piezas de 4 ejes (2 contornos).
Soporta varias transiciones de esquinas y cambios en la inclinación, offset y potencia en cualquier punto a lo largo de la trayectoria de herramienta calculada.
Inserta automáticamente comandos de enhebrado y corte del hilo si estos son soportados por la máquina CNC.
Soporta compensación elíptica en trayectorias de herramienta de hilo de 4 ejes.
Permite programar múltiples pasadas para operaciones de desbaste y acabado con cálculo automático del corte del cuello (pestaña).
Los requerimientos básicos del sistema para este software son:
Windows 95, 98, XP, 7 (7 en algunos programas)
CPU: Pentium, coreduo, etc.
RAM: 32 MB mínimo (128 MB recomendados para mecanizado de superficies) (6gb SOS DIOS)
.
PARA LOS QUE DICEN QUE ES DIFICIL, JODIDO, IMPOSIBLE ETC.ETC. SOLO LES DIGO QUE LO QUE NECESITAS ES TENER GANAS DE APRENDER,TRABAJAR,QUERER SER ALGUIEN. NO TODO LO QUE APARENTA SER IMPOSIBLE LO ES. SOLO SE NECESITA UN POCO DE SACRIFICIO Y LISTO
EN LA SEGUNDA PARTE ADJUNTARE FOTOS DE MIS TRABAJOS Y APORTARE MAS BIBLIOGRAFIA DE FRESADO, VELOCIDAD DE CORTE Y CALCULOS PARA TALLER
CONTINUARA..