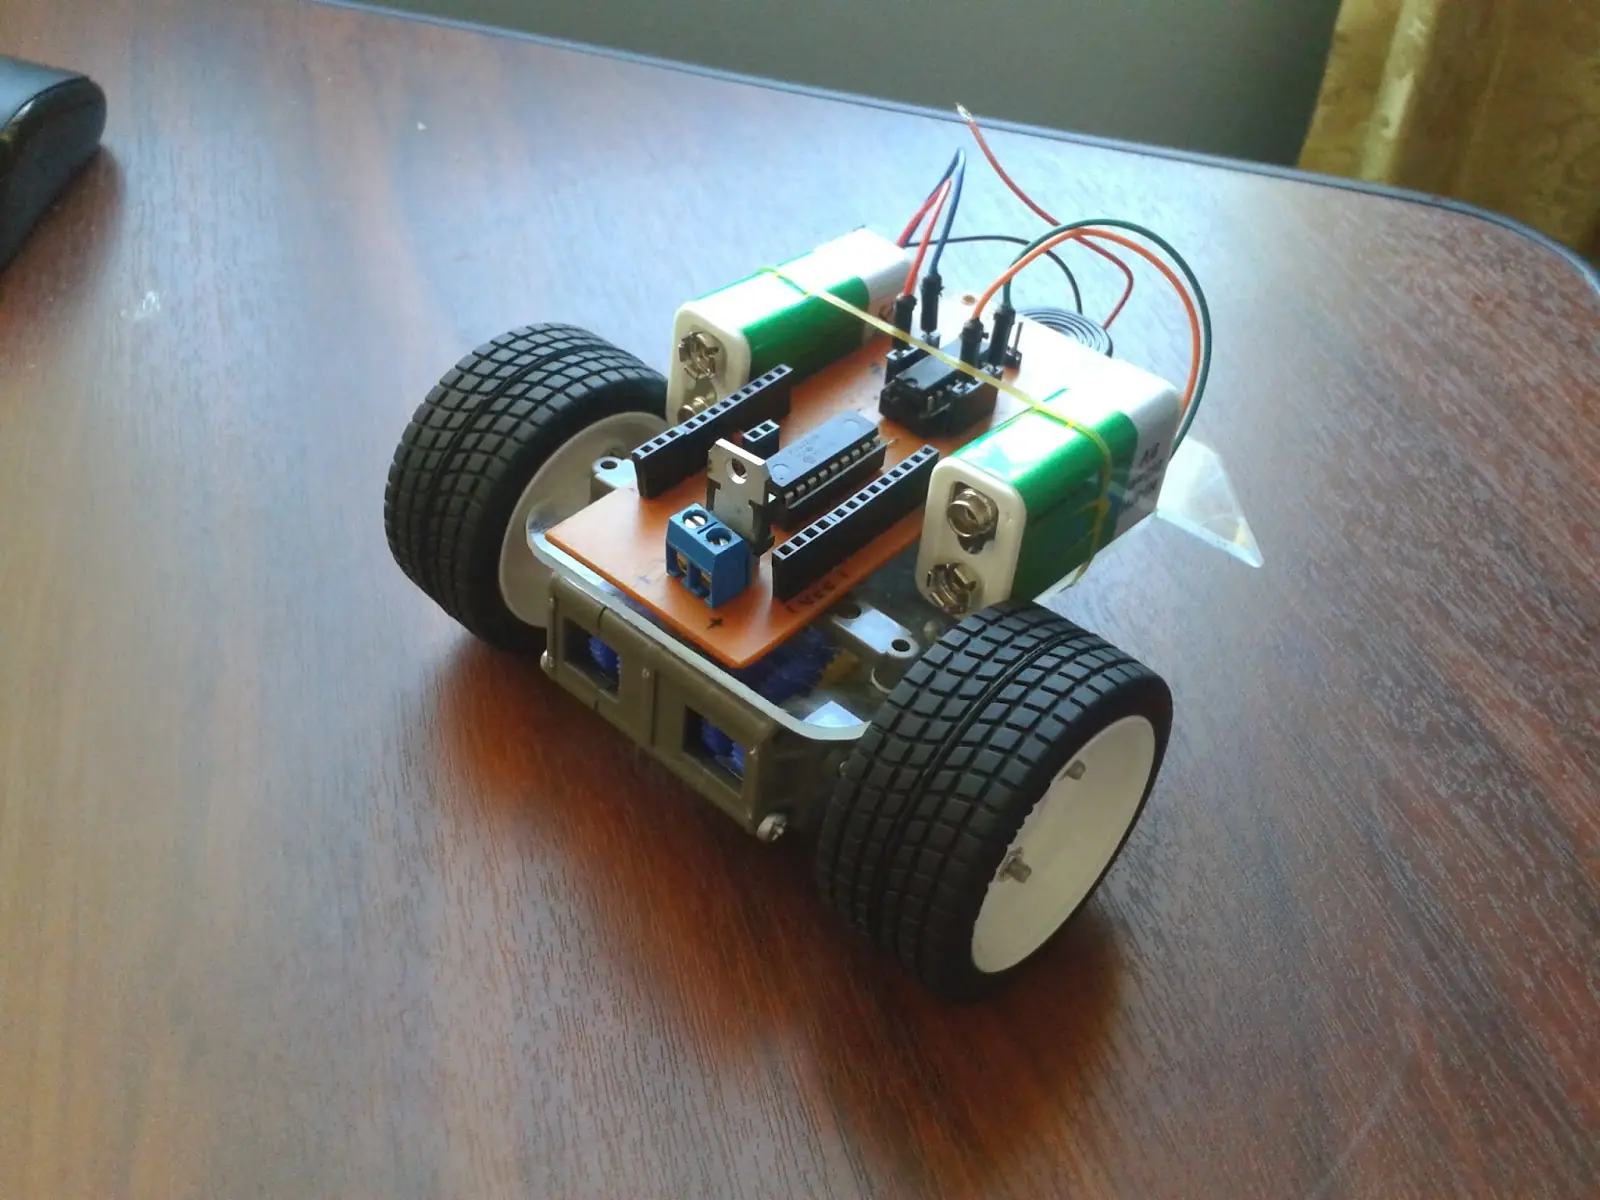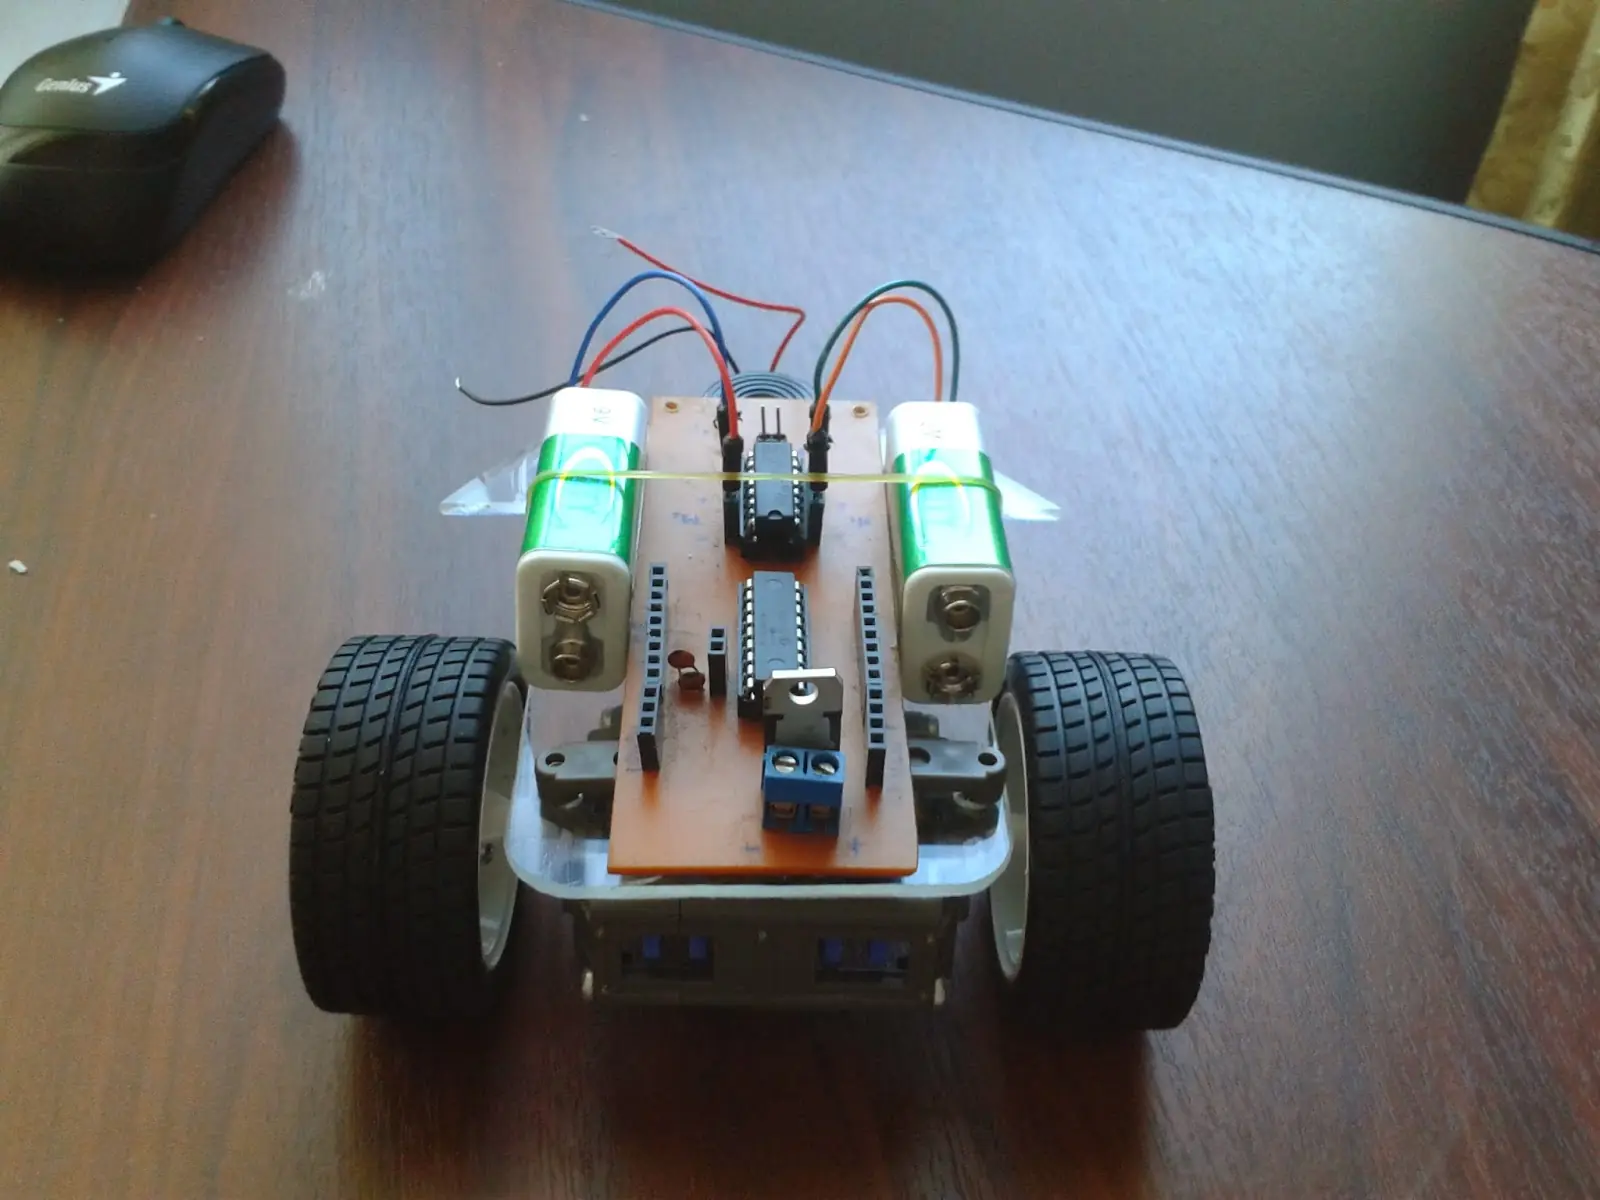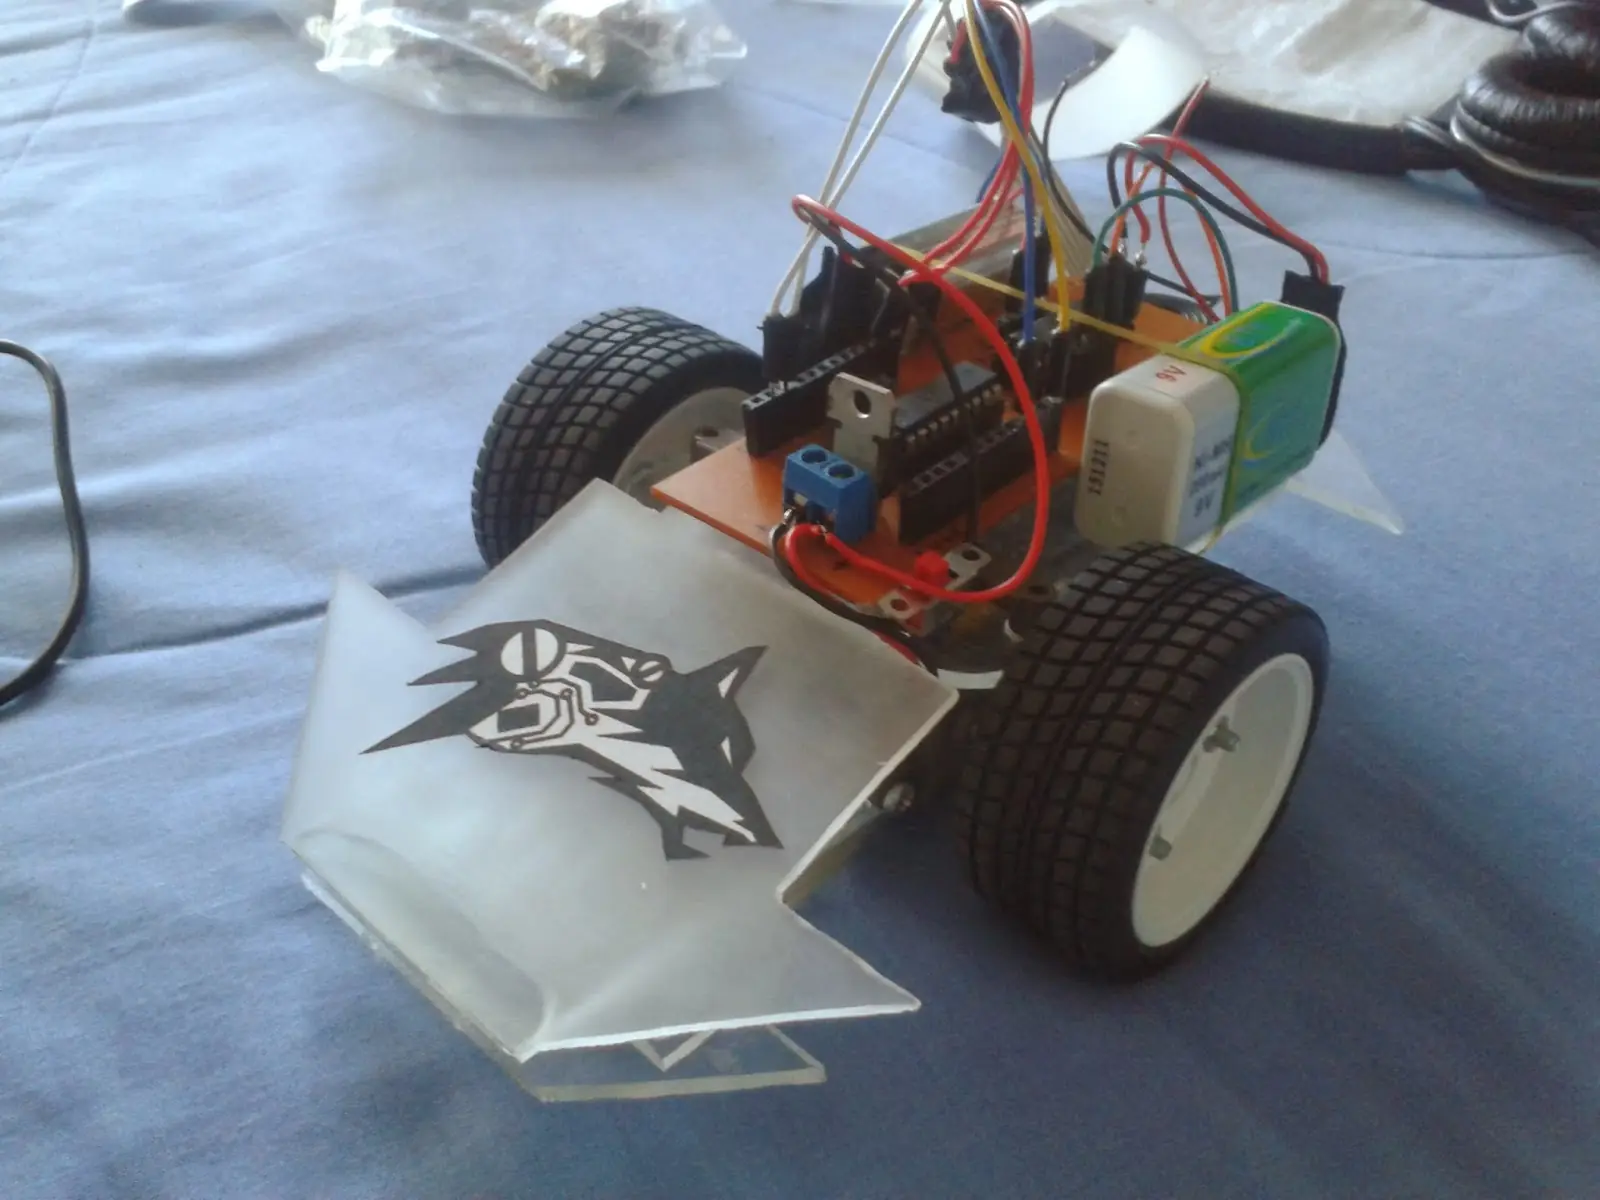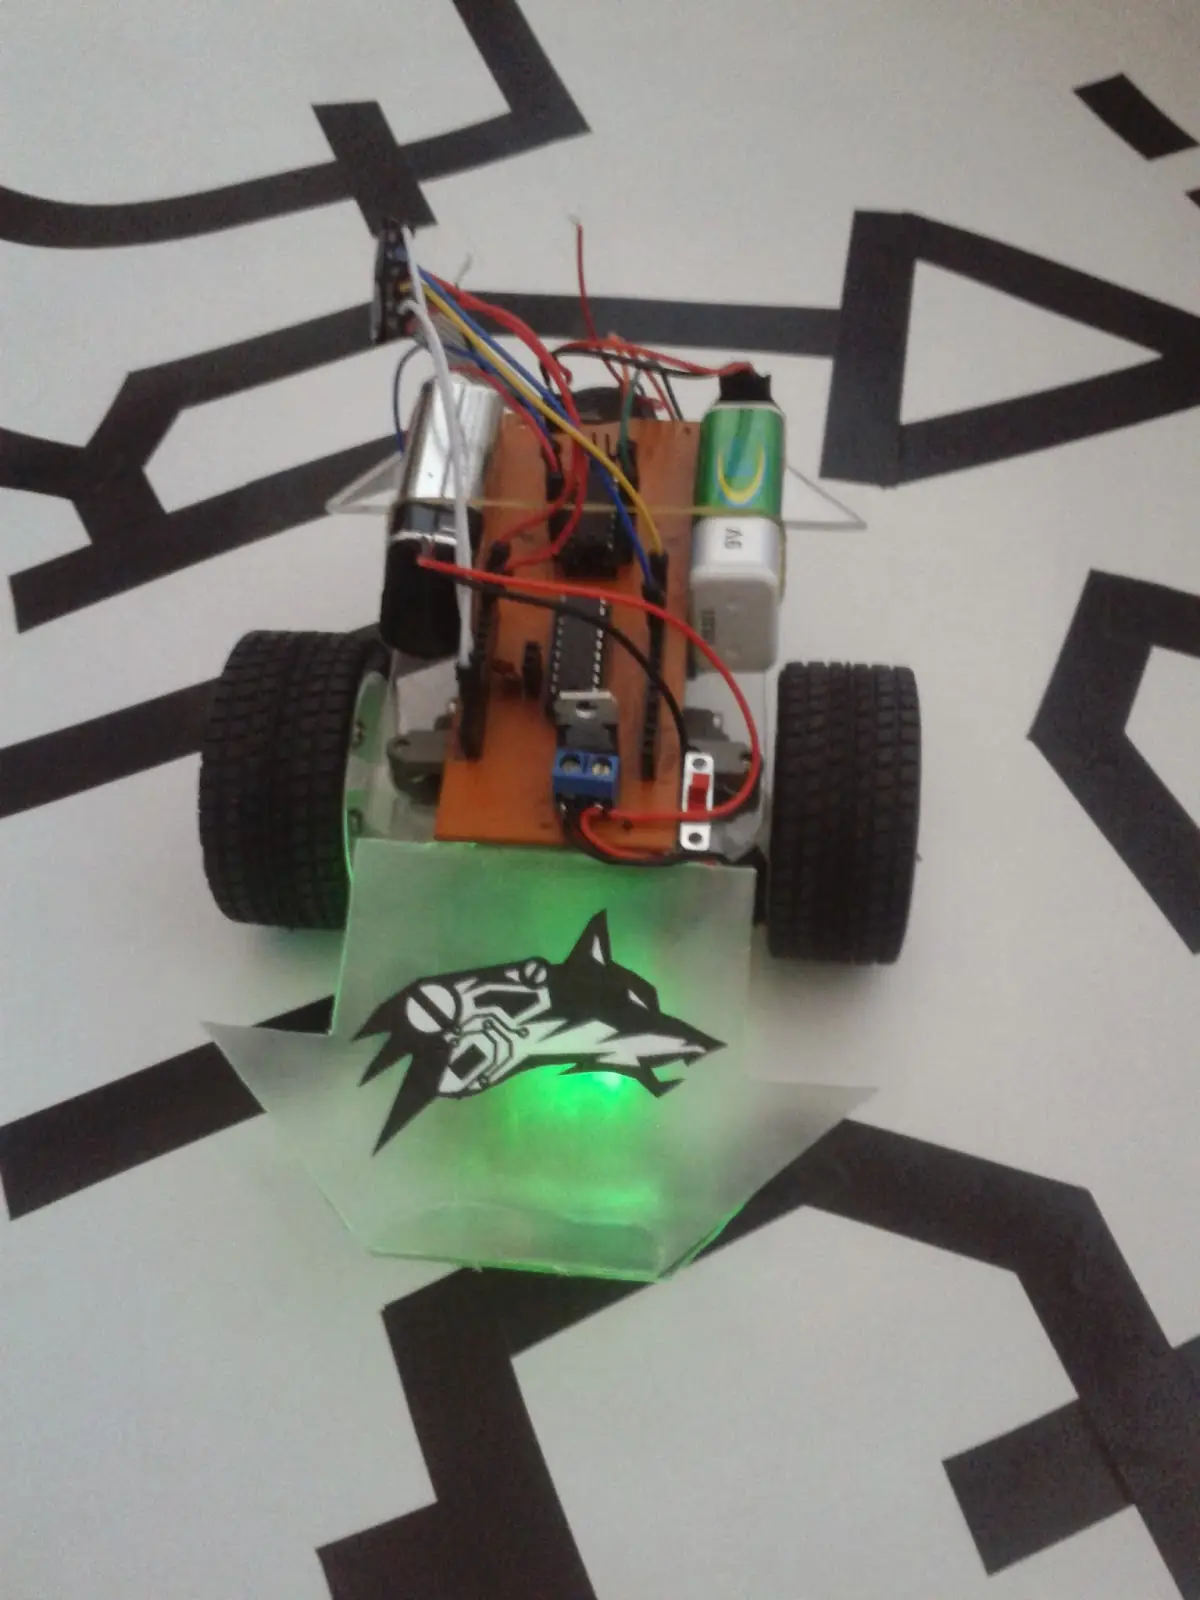


En este post compartire como hacer un seguidor de linea negra.
DESCRIPCION
Los robots seguidores de línea son robots muy sencillos,
que cumplen una única misión: seguir una línea marcada en
el suelo (normalmente una línea negra sobre un fondo
blanco).
Estructura básica
Estos robots pueden variar desde los más básicos (van tras
una línea única) hasta los robots que recorren laberintos.
Todos ellos, sin embargo, poseen (por lo general) ciertas
partes básicas comunes entre todos:
Sensores
Un rastreador detecta la línea a seguir por medio
de sensores. Hay muchos tipos de sensores que se pueden
usar para este fin; sin embargo, por razones de costos y
practicidad los más comunes son los sensores infrarrojos
(IR), que normalmente constan de un LED infrarrojo y un
fototransistor.
Motores
El robot se mueve utilizando motores. Dependiendo
del tamaño, el peso, la precisión del motor, entre otros
factores, éstos pueden ser de varias clases: motores de
corriente continua, motores paso a paso o servomotores.
Ruedas
Las ruedas del robot son movidas por los motores.
Normalmente se usan ruedas de materiales anti-deslizantes
para evitar fallas de tracción. Su tamaño es otro factor a tener
en cuenta a la hora de armar el robot.
Fuente de energía
El robot obtiene la energía que necesita
para su funcionamiento de baterías o de una fuente de
corriente alterna, siendo esta última menos utilizada debido a
que le resta independencia al robot.
Tarjeta de control
La toma de decisiones y el control de los
motores están generalmente a cargo de un microcontrolador.
La tarjeta de control contiene dicho elemento, junto a otros
componentes electrónicos básicos que requiere el
microcontrolador para funcionar.
Funcionamiento
Todos los rastreadores basan su funcionamiento en los
sensores. Sin embargo, dependiendo de la complejidad del
recorrido, el robot debe ser más o menos complejo (y, por
ende, utilizar más o menos sensores).
Los rastreadores más simples utilizan 2 sensores, ubicados
en la parte inferior de la estructura, uno junto al otro. Cuando
uno de los 2 sensores detecta el color blanco, significa que el
robot está saliendo de la línea negra por ese lado. En ese
momento, el robot gira hacia el lado contrario hasta que
vuelve a estar sobre la línea. Esto en el caso de los
seguidores de línea negra, ya que también hay seguidores de
línea blanca.
Las 2 maneras más comunes de armar los rastreadores son:
OPAMPS (Amplificadores Operacionales), o con simples
transistores trabajados en su zona de saturacion. Esto
dependiendo de la complejidad con la que se quiera armar el
circuito. Podemos utilizar un microcontrolador para realizar
las funciones de control o guardar en él la forma del
recorrido por una pista. También sirve como escaneador
eléctrico .
Sensor Infrarojo QRD1114
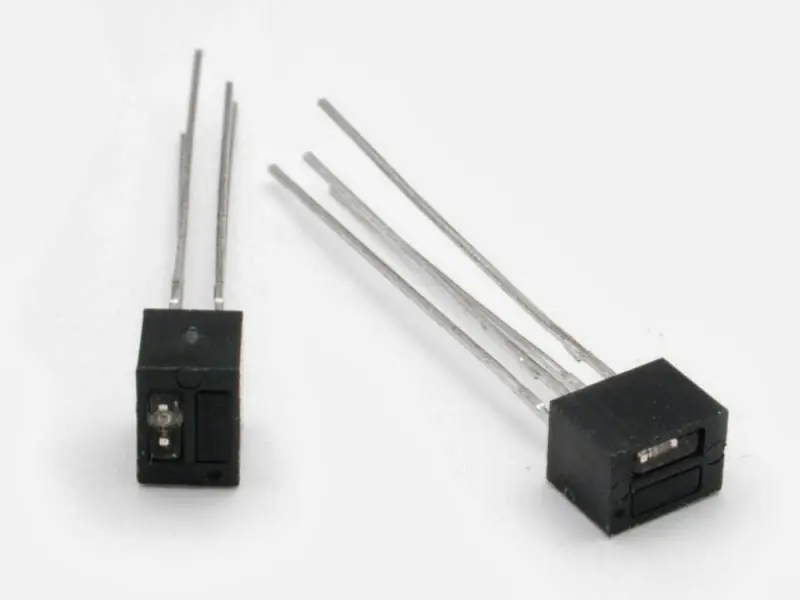
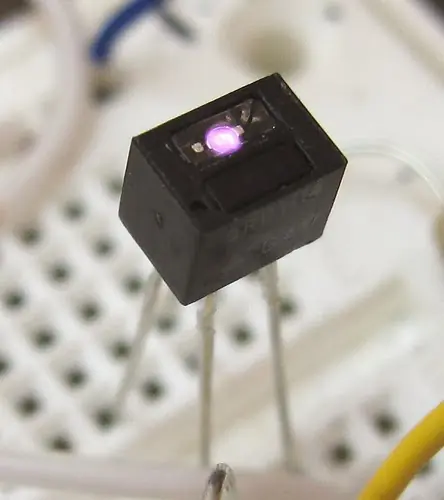
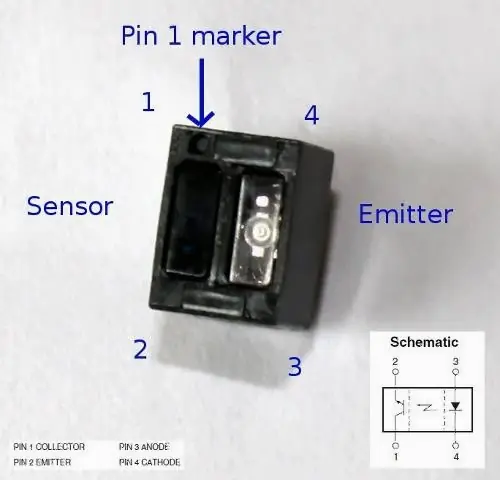
Este sensor utiliza un diodo emisor infrarojo en
combinación con un fototransistor infrarojo para detectar las
señales infrarojas. Sirve para detectar transiciones Negro-
Blanco ( robots sigue-líneas) o para detectar objetos cercanos
(0.5 a 1 cm).
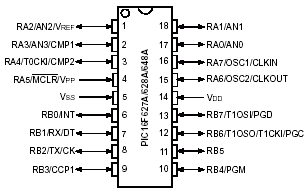
PIC 16F628A
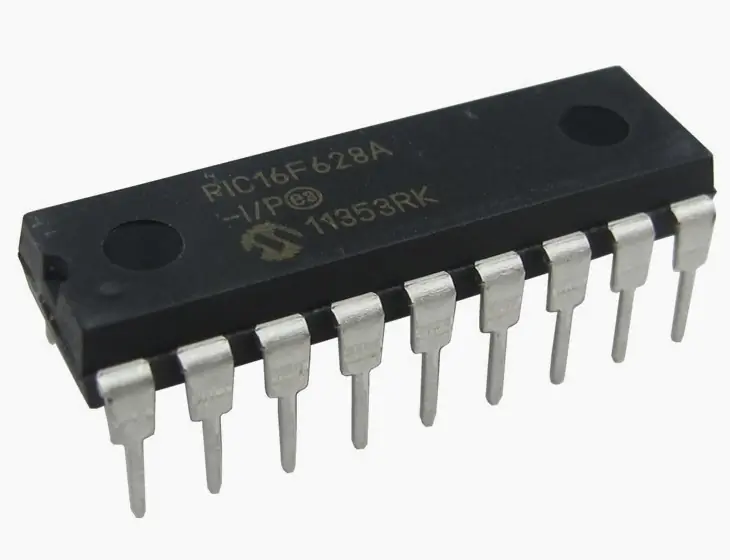
Es el microcontrolador programable en el cual se procesa la informacion proveniente de los sensores
Puente H L293D
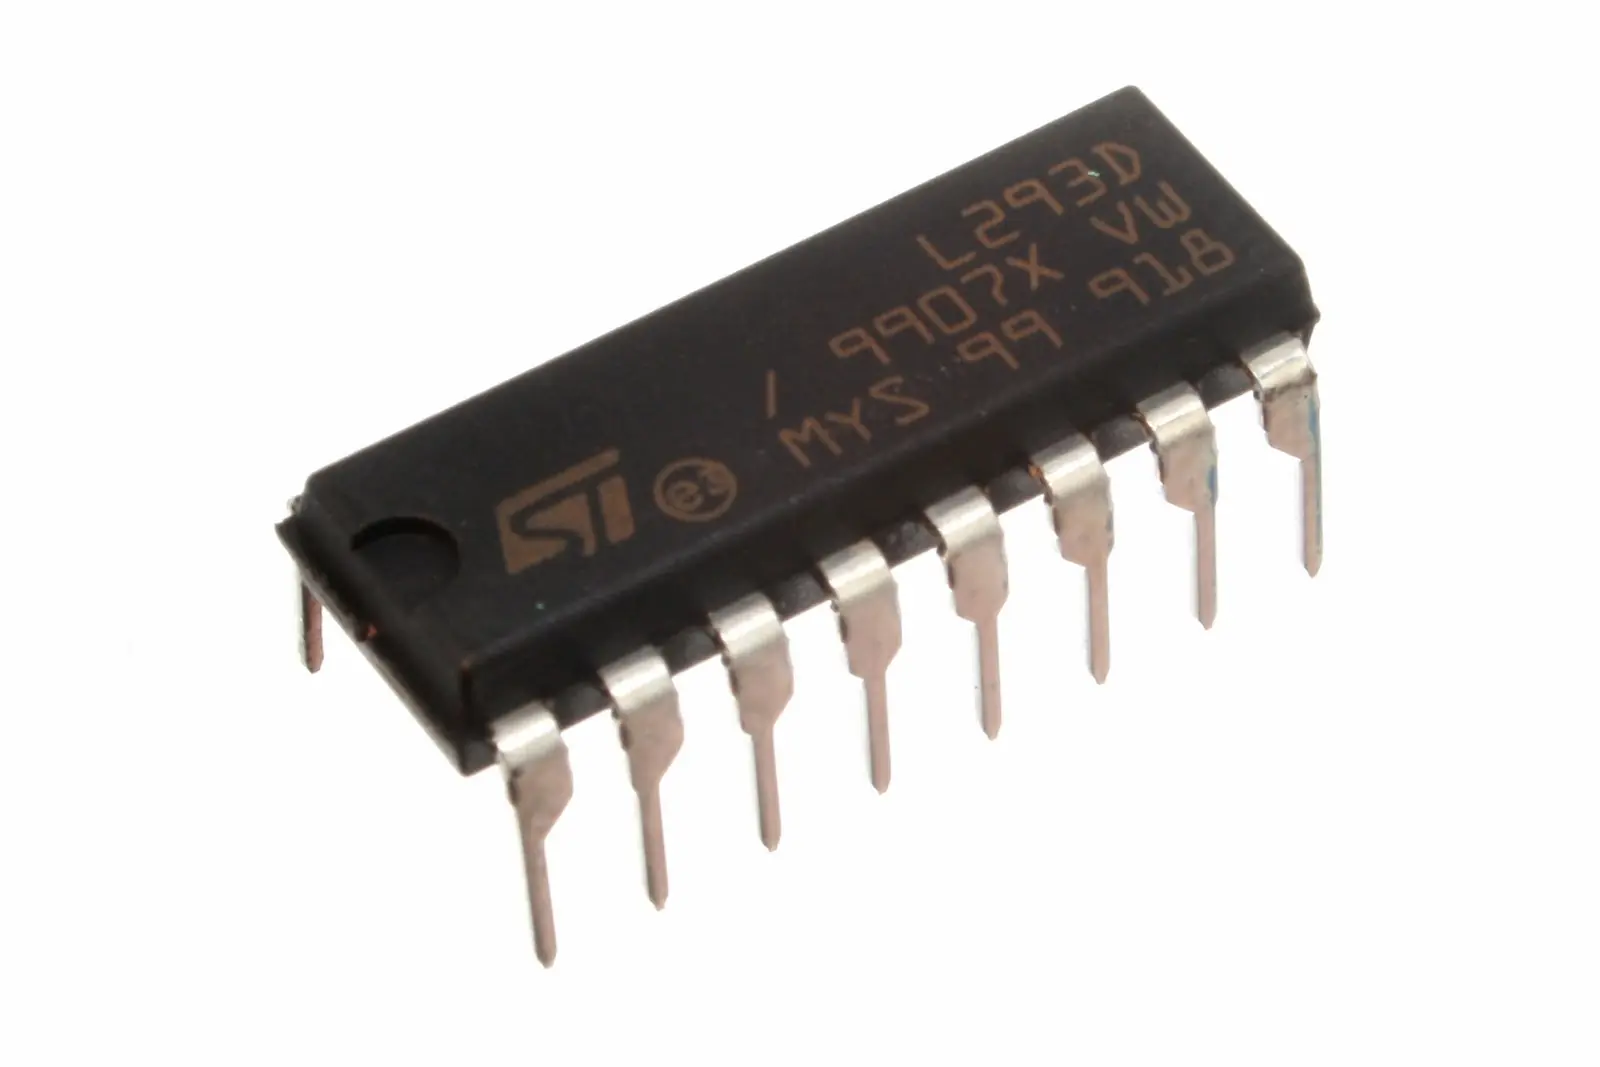
Es el integrado controlador de cambio de giro de los motores.

PROGRAMA PARA EL PIC ECHO EN MICROCODE STUDIO (PIC BASIC PRO)
cmcon=7
salidamotor1 var porta.0
salidamotor2 var porta.1
salidamotor3 var porta.2
salidamotor4 var porta.3
inicio:
if (portb.4=0)and(portb.7=0) then adelante
if (portb.4=0)and(portb.7=1) then derecha
if (portb.4=1)and(portb.7=0) then izquierda
goto inicio
adelante:
high salidamotor1
high salidamotor3
low salidamotor2
low salidamotor4
goto inicio
derecha:
high salidamotor1
high salidamotor4
low salidamotor2
low salidamotor3
goto inicio
izquierda:
high salidamotor2
high salidamotor3
low salidamotor1
low salidamotor4
goto inicio
end
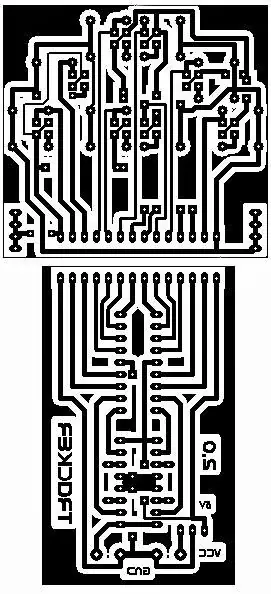
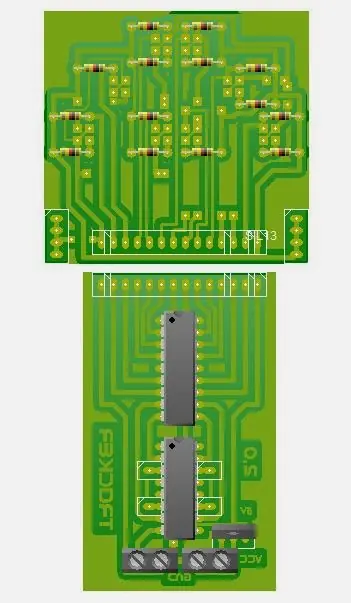
IMAGENES DEL ARMADO DEL ROBOT