ATENCION !!! EL USUARIO Leo94Z ME COPIO EL POST , DESCARADAMENTE DENUNCIADO !!!
CONSTRUCCION DEL ROBOT WALL-E CONTROLADO POR ORDENADOR A DISTANCIA , PRIMERA PARTE 1
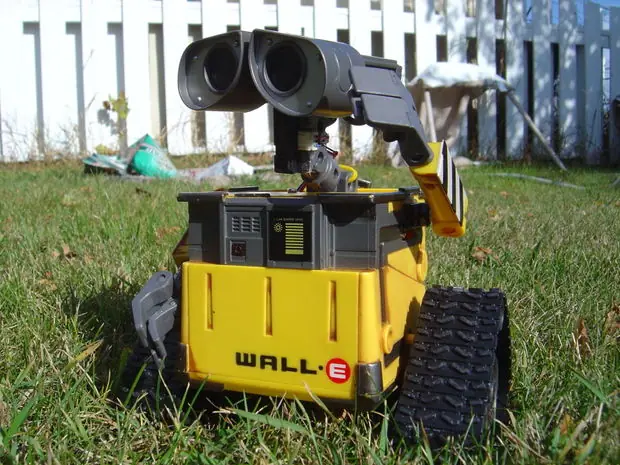

Este robot lo armamos con mis compañeros de ciencia.
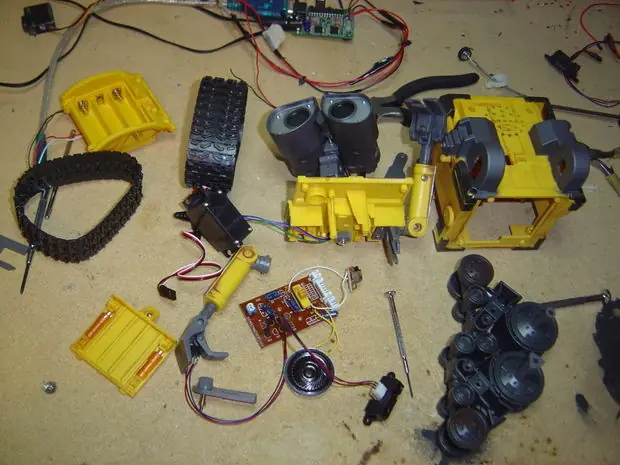
Todas las piezas sobre la mesa
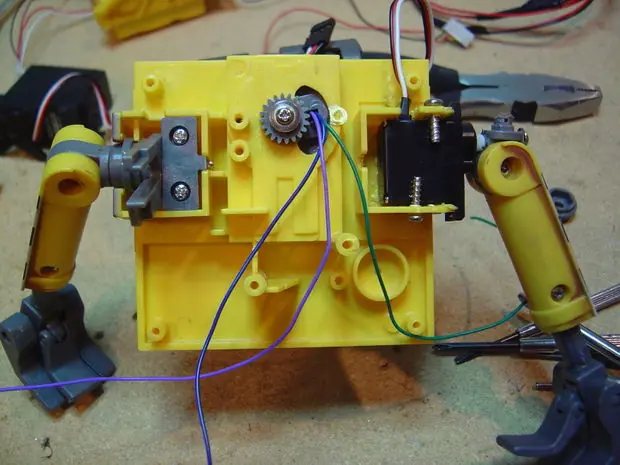
Primero hay que montar los servos en la parte superior de la caja de los juguetes. Esto va a ser su primera modificación en el cuerpo. Mantenga los dos servos de tamaño medio donde el mecanismo de brazo original y cuenta cómo encajarlas.
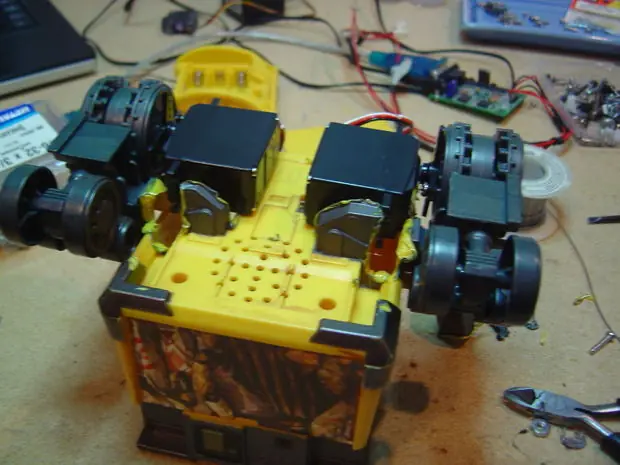
La foto de este paso muestra un servo montado, y el mecanismo original. Usted, por supuesto quieren tener montados dos servos, uno para cada brazo.
Utilice el dremel para cortar el plástico en los extremos para encajar los servos. Asegúrese de que utiliza a baja velocidad en el dremel. Estilo de perforación elementos cortantes funcionan mejor.
- He utilizado la pistola de pegamento para crear un ajuste apretado agradable para los servos.
- Yo funde dos pequeños agujeros en el plástico para encajar los tornillos pequeños para recibir apoyo adicional.
Utilice el dremel para cortar el plástico en los extremos para encajar los servos. Asegúrese de que utiliza a baja velocidad en el dremel. Estilo de perforación elementos cortantes funcionan mejor.
- He utilizado la pistola de pegamento para crear un ajuste apretado agradable para los servos.
- Yo funde dos pequeños agujeros en el plástico para encajar los tornillos pequeños para recibir apoyo adicional.
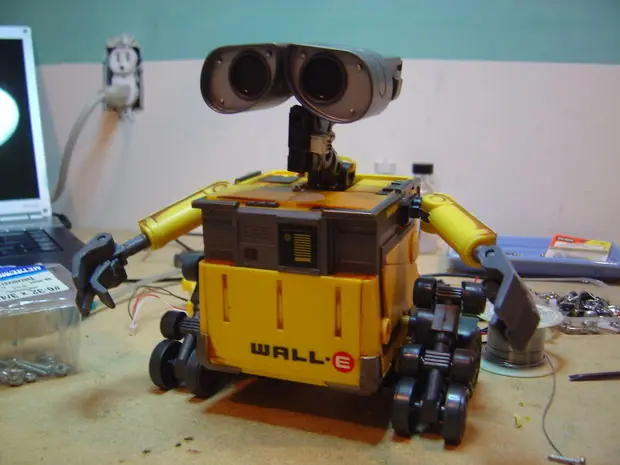
Montaje de los brazos de los servos es un poco complicado. No tengo una foto clara de cómo lo hice, pero ser creativo. Los paquetes de servo vienen con una variedad de bits y las extensiones. Sea creativo con las extensiones. Tomé una extensión del brazo 4 y recortado hacia abajo para que quepa en el brazo. Sin pegamento o tornillos eran necesarias.
Además, una vez descubierto la manera de montar el brazo del servo, asegúrese de que el servo y el brazo están en la posición centrada. Porque recuerda, el servo no gira 360 grados. Que tiene un comienzo y la posición de Stop! Así que para un movimiento completo, que no va a querer el brazo montado en la parte inferior de la posición del servo, o sólo será capaz de subir a partir de ese momento



PROXIMAMENTE TODOS LOS DETALLES PARA SU CONSTRUCCION Y PROGRAMACION...
