Hola a todos de nuevo!
Primero agradezco a todos por sus recomendaciones, puntos, favoritos y comentarios, ya pensaba irme de T!, pero creo me quedo otro rato a postear
Esta tarde les traigo este post:
Armate tu propio seguidor de lineas negras con 6 transistores
Hoy vengo a postear mi version, se que hay muchas versiones de este robot, con PICs, circuitos integrados, transistores.... Esta version solo usa 6 transistores

Una breve introduccion
Con unos cuantos componentes discretos como transistores, un par de sensores infrarrojos y unas resistencias se puede hacer un robot muy práctico para pasar el rato, o ser uno de los famosos 'proyectos de fin de semana'.
Este proyecto te puede hasta salvar de 'suspender' tu asignatura de electronica, o solo un pasatiempo
Funcionamiento del circuito
El led infrarrojo y el fototransistor forman el sensor infrarrojo, que puede ser sustituido por un sensor CNY70.
El fototransistor y la resistencia de 10KOhms forman un divisor de voltaje...
Al detectar el color blanco: el fototransistor baja su resistencia, haciendo entrar en conduccion a Q1 y haciendo entrar en conduccion a Q2, pero Q2 y la resisencia de 2K2 forman un divisor de tensión, entonces al entrar en conduccion Q2, polariza positivamente la base de Q3, pero como Q3 es PNP, pues no conduce.
Al detectar el color negro: El fototransistor aumenta su resistencia varios miles de megaohmios, haciendo que ahora la resistencia de 10K polarize negativamente a Q1 entrando en corte. Como Q1 estará en corte, Q2 tambien, aumentando su resistencia unos miles de ohms, entonces la resistencia de 2K2 ahora polarizará negativamente a Q3 entrando en saturacion y haciendo girar el motor.
Circuito
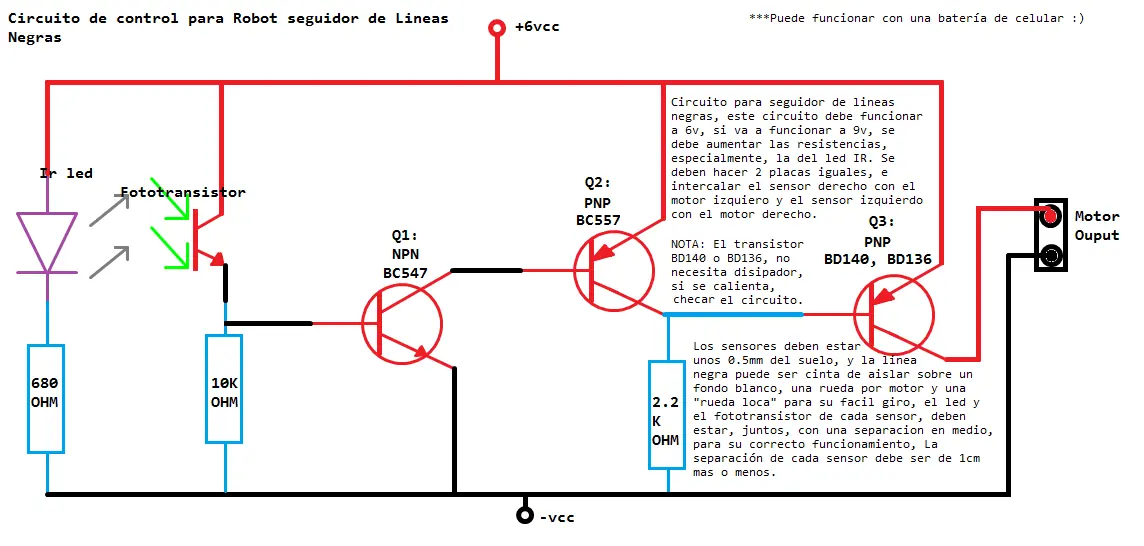
Como ven, el circuito es simple
Puntos y caracteristicas
Se deben hacer 2 placas identicas
Se deben usar 2 sensores CNY70, o en su defecto, 2 leds infrarrojos y 2 fototransistores
La linea negra de puede hacer con cinta aislante sobre un fondo blanco.
Los sensores deben estar a 5mm del suelo, o se puede ir testeando hasta que funcione correctamente.
Los sensores deben estar a una distancia considerable, pueden ser unos 8mm se separacion, uno del otro.
Los motores pueden ser de los que hay en los carritos a pilas o servos.
Se puede alimentar con 6v para un funcionamiento optimo
Q3 puede sustituirse por un TIP32 en cada placa.
Si el robot se desea para seguir lineas blancas, se puede sustituir Q3 por transistores NPN como el TIP31
Colocacion de motores y sensores:
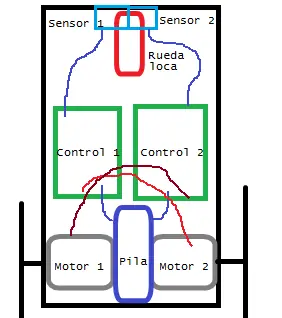
Asi como se ve en el intento de imagen, la placa 1 debe ir conectada al motor 2 y viceversa.
Cada motor controla una rueda, la rueda debe se der de unos 6cm de diametro, y debe llevar una 'rueda loca' para que pueda girar libremente el robot.
Los motores deben ser para soportar el peso de la pila y el chasis. Se recomienda hacer el chasis de carton o similar, para no esforzar a los motores
Bueno, creo que es todo, espero les sirva de algo
Si tienen dudas de algo, Hazla saber!

Ah, y tambien no sean ojetes y recomienden
Que tengan una linda tarde
saludos!
Si te gusta la electronica, visita mis otros post:
Primero agradezco a todos por sus recomendaciones, puntos, favoritos y comentarios, ya pensaba irme de T!, pero creo me quedo otro rato a postear


Esta tarde les traigo este post:
Armate tu propio seguidor de lineas negras con 6 transistores
Hoy vengo a postear mi version, se que hay muchas versiones de este robot, con PICs, circuitos integrados, transistores.... Esta version solo usa 6 transistores
Una breve introduccion
Con unos cuantos componentes discretos como transistores, un par de sensores infrarrojos y unas resistencias se puede hacer un robot muy práctico para pasar el rato, o ser uno de los famosos 'proyectos de fin de semana'.
Este proyecto te puede hasta salvar de 'suspender' tu asignatura de electronica, o solo un pasatiempo
Funcionamiento del circuito
El led infrarrojo y el fototransistor forman el sensor infrarrojo, que puede ser sustituido por un sensor CNY70.
El fototransistor y la resistencia de 10KOhms forman un divisor de voltaje...
Al detectar el color blanco: el fototransistor baja su resistencia, haciendo entrar en conduccion a Q1 y haciendo entrar en conduccion a Q2, pero Q2 y la resisencia de 2K2 forman un divisor de tensión, entonces al entrar en conduccion Q2, polariza positivamente la base de Q3, pero como Q3 es PNP, pues no conduce.
Al detectar el color negro: El fototransistor aumenta su resistencia varios miles de megaohmios, haciendo que ahora la resistencia de 10K polarize negativamente a Q1 entrando en corte. Como Q1 estará en corte, Q2 tambien, aumentando su resistencia unos miles de ohms, entonces la resistencia de 2K2 ahora polarizará negativamente a Q3 entrando en saturacion y haciendo girar el motor.
Circuito
Como ven, el circuito es simple
Puntos y caracteristicas
Se deben hacer 2 placas identicas
Se deben usar 2 sensores CNY70, o en su defecto, 2 leds infrarrojos y 2 fototransistores
La linea negra de puede hacer con cinta aislante sobre un fondo blanco.
Los sensores deben estar a 5mm del suelo, o se puede ir testeando hasta que funcione correctamente.
Los sensores deben estar a una distancia considerable, pueden ser unos 8mm se separacion, uno del otro.
Los motores pueden ser de los que hay en los carritos a pilas o servos.
Se puede alimentar con 6v para un funcionamiento optimo
Q3 puede sustituirse por un TIP32 en cada placa.
Si el robot se desea para seguir lineas blancas, se puede sustituir Q3 por transistores NPN como el TIP31
Colocacion de motores y sensores:
Asi como se ve en el intento de imagen, la placa 1 debe ir conectada al motor 2 y viceversa.
Cada motor controla una rueda, la rueda debe se der de unos 6cm de diametro, y debe llevar una 'rueda loca' para que pueda girar libremente el robot.
Los motores deben ser para soportar el peso de la pila y el chasis. Se recomienda hacer el chasis de carton o similar, para no esforzar a los motores
Bueno, creo que es todo, espero les sirva de algo
Si tienen dudas de algo, Hazla saber!
Ah, y tambien no sean ojetes y recomienden
Que tengan una linda tarde
saludos!
Si te gusta la electronica, visita mis otros post: