Hola, Continuamos aqui con la segunda parte. Espero les guste.
Microprocesador
Como vemos en las imagenes hay dos grandes productores AMD e INTEL. Aqui como en las placas de video tenemos los de gama baja, media y alta. Por ahora encontramos micros de hasta 6 nucleos.
Desde el punto de vista funcional, un microprocesador es un circuito integrado que incorpora en su interior una unidad central de proceso (CPU) y todo un conjunto de elementos lógicos que permiten enlazar otros dispositivos como memorias y puertos de entrada y salida (I/O), formando un sistema completo para cumplir con una aplicación específica dentro del mundo real. Para que el sistema pueda realizar su labor debe ejecutar paso a paso un programa que consiste en una secuencia de números binarios o instrucciones, almacenandolas en uno o más elementos de memoria, generalmente externos al mismo. La aplicación más importante de los microprocesadores que cambió totalmente la forma de trabajar, ha sido la computadora personal o microcomputadora.
El microprocesador es el microchip más importante en una computadora, se le considera el cerebro de una computadora. Esta constituido por millones de transistores integrados (circuito integrado). Puede definirse, como un chip (tamaño micro), un tipo de componente electrónico en cuyo interior existen miles o en ocasiones millones, según su complejidad, de elementos llamados transistores cuyas interacciones permiten realizar las labores o funciones que tenga encomendado el chip.
Así mismo es la parte de la computadora diseñada para llevar acabo o ejecutar los programas. Este ejecuta instrucciones que se le dan a la computadora a muy bajo nivel haciendo operaciones lógicas simples, como sumar, restar, multiplicar y dividir. Este dispositivo se ubica generalmente en un zócalo especial en la placa o tarjeta madre y dispone para su buen funcionamiento de un sistema de enfriamiento (generalmente un ventilador).
Lógicamente funciona como la unidad central de procesos (CPU/Central Procesing Unit), que está constituida por registros, la unidad de control y la unidad aritmético-lógica. En el microprocesador se procesan todas las acciones de la computadora.
Su "velocidad" es medida por la cantidad de operaciones por segundo que puede realizar: también llamada frecuencia de reloj. La frecuencia de reloj se mide en MHz (megahertz) o gigahertz (GHz).
Una computadora personal o más avanzada puede estar soportada por uno o varios microprocesadores, y un microprocesador puede soportar una o varias terminales (redes). Un núcleo suele referirse a una porción del procesador que realiza todas las actividades de una CPU real.
La tendencia de los últimos años ha sido la de integrar más núcleos dentro de un mismo empaque, además de componentes como memorias cache y controladores de memoria, elementos que antes estaban montados sobre la placa base como dispositivos individuales.
Funcionamiento
Desde el punto de vista lógico, singular y funcional, el microprocesador está compuesto básicamente por: varios registros, una unidad de control, una unidad aritmético-lógica, y dependiendo del procesador, puede contener una unidad en coma flotante.
El microprocesador ejecuta instrucciones almacenadas como números binarios organizados secuencialmente en la memoria principal. La ejecución de las instrucciones se puede realizar en varias fases:
PreFetch, pre lectura de la instrucción desde la memoria principal.
Fetch, envío de la instrucción al decodificador
Decodificación de la instrucción, es decir, determinar qué instrucción es y por tanto qué se debe hacer.
Lectura de operandos (si los hay).
Ejecución, lanzamiento de las máquinas de estado que llevan a cabo el procesamiento.
Escritura de los resultados en la memoria principal o en los registros.
Cada una de estas fases se realiza en uno o varios ciclos de CPU, dependiendo de la estructura del procesador, y concretamente de su grado de segmentación. La duración de estos ciclos viene determinada por la frecuencia de reloj, y nunca podrá ser inferior al tiempo requerido para realizar la tarea individual (realizada en un solo ciclo) de mayor coste temporal. El microprocesador se conecta a un circuito PLL, normalmente basado en un cristal de cuarzo capaz de generar pulsos a un ritmo constante, de modo que genera varios ciclos (o pulsos) en un segundo. Este reloj, en la actualidad, genera miles de MHz. Un microprocesador es un sistema abierto con el que puede construirse un computador con las caracteristicas que se desee acoplandole los modulos necesarios.
Rendimiento
El rendimiento del procesador puede ser medido de distintas maneras, hasta hace pocos años se creía que la frecuencia de reloj era una medida precisa, pero ese mito (mito de los megahertz) se ha visto desvirtuado por el hecho de que los procesadores no han requerido frecuencias más altas para aumentar su poder de cómputo.
Durante los últimos años esa frecuencia se ha mantenido en el rango de los 1,5 GHz a 4 GHz, dando como resultado procesadores con capacidades de proceso mayores comparados con los primeros que alcanzaron esos valores. Además la tendencia es a incorporar más núcleos dentro de un mismo encapsulado para aumentar el rendimiento por medio de una computación paralela, de manera que la velocidad de reloj es un indicador menos fiable aún.
Medir el rendimiento con la frecuencia es válido únicamente entre procesadores con arquitecturas muy similares o iguales, de manera que su funcionamiento interno sea el mismo: en ese caso la frecuencia es un índice de comparación válido. Dentro de una familia de procesadores es común encontrar distintas opciones en cuanto a frecuencias de reloj, debido a que no todos los chip de silicio tienen los mismos límites de funcionamiento: son probados a distintas frecuencias, hasta que muestran signos de inestabilidad, entonces se clasifican de acuerdo al resultado de las pruebas.
La capacidad de un procesador depende fuertemente de los componentes restantes del sistema, sobre todo del chipset, de la memoria RAM y del software. Pero obviando esas características puede tenerse una medida aproximada del rendimiento de un procesador por medio de indicadores como la cantidad de operaciones de punto flotante por unidad de tiempo FLOPS, o la cantidad de instrucciones por unidad de tiempo MIPS. Una medida exacta del rendimiento de un procesador o de un sistema, es muy complicada debido a los múltiples factores involucrados en la computación de un problema, por lo general las pruebas no son concluyentes entre sistemas de la misma generación.
Arquitectura
El microprocesador tiene una arquitectura parecida a la computadora digital. En otras palabras, el microprocesador es como la computadora digital porque ambos realizan cálculos bajo un programa de control. Consiguientemente, la historia de la computadora digital nos ayudará a entender el microprocesador. El microprocesador hizo posible la manufactura de poderosas calculadoras y de muchos otros productos. El microprocesador utiliza el mismo tipo de lógica que es usado en la unidad procesadora central (CPU) de una computadora digital. El microprocesador es algunas veces llamado unidad microprocesadora (MPU). En otras palabras, el microprocesador es una unidad procesadora de datos. En un microprocesador podemos diferenciar diversas partes:
El encapsulado: es lo que rodea a la oblea de silicio en si, para darle consistencia, impedir su deterioro (por ejemplo, por oxidación por el aire) y permitir el enlace con los conectores externos que lo acoplaran a su zócalo a su placa base.
La memoria cache: es una memoria ultrarrápida que emplea el micro para tener a mano ciertos datos que prediciblemente serán utilizados en las siguientes operaciones sin tener que acudir a la memoria RAM reduciendo el tiempo de espera. Por ejemplo: en una biblioteca, en lugar de estar buscando cierto libro a través de un banco de ficheros de papel se utiliza las computadora, y gracias a la memoria cache, obtiene de manera rápida la información. Todos los micros compatibles con PC poseen la llamada cache interna de primer nivel o L1; es decir, la que está más cerca del micro, tanto que está encapsulada junto a él. Los micros más modernos (Pentium III Coppermine, Athlon Thunderbird, etc.) incluyen también en su interior otro nivel de caché, más grande aunque algo menos rápida, la caché de segundo nivel o L2.
Coprocesador Matemático: o correctamente la FPU (Unidad de coma flotante). Que es la parte del micro especializada en esa clase de cálculos matemáticos, antiguamente estaba en el exterior del micro en otro chip. Esta parte esta considerada como una parte "lógica" junto con los registros, la unidad de control, memoria y bus de datos.
Los registros: son básicamente un tipo de memoria pequeña con fines especiales que el micro tiene disponible para algunos usos particulares. Hay varios grupos de registros en cada procesador. Un grupo de registros esta diseñado para control del programador y hay otros que no son diseñados para ser controlados por el procesador pero que CPU los utiliza en algunas operaciones en total son treinta y dos registros.
La memoria: es el lugar donde el procesador encuentra sus instrucciones de programa y sus datos. Tanto los datos como las instrucciones están almacenados en memoria, y el procesador los toma de ahí. La memoria es una parte interna de la computadora y su función esencial es proporcionar un espacio de trabajo para el procesador.
Puertos: es la manera en que el procesador se comunica con el mundo externo. Un puerto es parecido a una línea de teléfono. Cualquier parte de la circuitería de la computadora con la cual el procesador necesita comunicarse, tiene asignado un número de puerto que el procesador utiliza como un numero de teléfono para llamar al circuito o a partes especiales.
Fabricación
El proceso de fabricación de un microprocesador es muy complejo. Todo comienza con un buen puñado de arena (compuesta básicamente de silicio), con la que se fabrica un monocristal de unos 20 x 150 centímetros. Para ello, se funde el material en cuestión a alta temperatura (1.370 °C) y muy lentamente (10 a 40 Mm por hora) se va formando el cristal.
De este cristal, de cientos de kilos de peso, se cortan los extremos y la superficie exterior, de forma de obtener un cilindro perfecto. Luego, el cilindro se corta en obleas de menos de un milímetro de espesor (una capa de unas 10 micras de espesor, la décima parte del espesor de un cabello humano), utilizando una sierra de diamante. De cada cilindro se obtienen miles de obleas, y de cada oblea se fabricarán varios cientos de microprocesadores.
Estas obleas son pulidas hasta obtener una superficie perfectamente plana, pasan por un proceso llamado “annealing”, que consiste en someterlas a un calentamiento extremo para remover cualquier defecto o impureza que pueda haber llegado a esta instancia. Luego de una supervisión mediante láseres capaz de detectar imperfecciones menores a una milésima de micrón, se recubren con una capa aislante formada por óxido de silicio transferido mediante deposición de vapor.
De aquí en adelante, comienza el proceso del “dibujado” de los transistores que conformarán a cada microprocesador. A pesar de ser muy complejo y preciso, básicamente consiste en la “impresión” de sucesivas máscaras sobre la oblea, sucediéndose la deposición y eliminación de capas finísimas de materiales conductores, aislantes y semiconductores, endurecidas mediante luz ultravioleta y atacada por ácidos encargados de remover las zonas no cubiertas por la impresión. Salvando las escalas, se trata de un proceso comparable al visto para la fabricación de circuitos impresos. Después de cientos de pasos, entre los que se hallan la creación de sustrato, la oxidación, la litografía, el grabado, la implantación iónica y la deposición de capas; se llega a un complejo "bocadillo" que contiene todos los circuitos interconectados del microprocesador.
Un transistor construido en tecnología de 45 nanómetros tiene un ancho equivalente a unos 200 electrones. Eso da una idea de la precisión absoluta que se necesita al momento de aplicar cada una de las mascaras utilizadas durante la fabricación.
Los detalles de un microprocesador son tan pequeños y precisos que una única mota de polvo puede destruir todo un grupo de circuitos. Las salas empleadas para la fabricación de microprocesadores se denominan salas limpias, porque el aire de las mismas se somete a un filtrado exhaustivo y está prácticamente libre de polvo. Las salas limpias más puras de la actualidad se denominan de clase 1. La cifra indica el número máximo de partículas mayores de 0,12 micras que puede haber en un pie cúbico de aire (0,028 metros cúbicos). Como comparación, un hogar normal sería de clase 1 millón. Los trabajadores de estas plantas emplean trajes estériles para evitar que restos de piel, polvo o pelo se desprendan de sus cuerpos.
Una vez que la oblea ha pasado por todo el proceso litográfico, tiene “grabados” en su superficie varios cientos de microprocesadores, cuya integridad es comprobada antes de cortarlos. Se trata de un proceso obviamente automatizado, y que termina con una oblea que tiene grabados algunas marcas en el lugar que se encuentra algún microprocesador defectuoso.
La mayoría de los errores se dan en los bordes de la oblea, dando como resultados chips capaces de funcionar a velocidades menores que los del centro de la oblea. Luego la oblea es cortada y cada chip individualizado. En esta etapa del proceso el microprocesador es una pequeña placa de unos pocos milímetros cuadrados, sin pines ni cápsula protectora.
Cada una de estas plaquitas será dotada de una cápsula protectora plástica (en algunos casos pueden ser cerámicas) y conectada a los cientos de pines metálicos que le permitirán interactuar con el mundo exterior. Cada una de estas conexiones se realiza utilizando delgadísimos alambres, generalmente de oro. De ser necesario, la cápsula es dotada de un pequeño disipador térmico de metal, que servirá para mejorar la transferencia de calor desde el interior del chip hacia el disipador principal. El resultado final es un microprocesador como el que equipa nuestro ordenador.
Empaquetado
Los microprocesadores son circuitos integrados y como tal están formados por un chip de silicio y un empaque con conexiones eléctricas. En los primeros procesadores el empaque se fabricaba con plásticos epoxicos o con cerámicas en formatos como el DIP entre otros. El chip se pegaba con un material térmicamente conductor a una base y se conectaba por medio de pequeños alambres a unas pistas terminadas en pines. Posteriormente se sellaba todo con una placa metálica u otra pieza del mismo material de la base de manera que los alambres y el silicio quedaran encapsulados.
En procesadores como los Intel y AMD de las series Pentium I (mediados de los 90) y compatibles aún se usaba el empaque cerámico que tenia un arreglo de pines PGA y una cavidad en el espacio de ese arreglo, donde se introducía el chip del procesador y se soldaba con pequeños alambres a los pines. La cavidad se sellaba con una lamina de cobre.
En la actualidad los microprocesadores de diversos tipos (incluyendo procesadores gráficos) se ensamblan por medio de la tecnología Flip chip. El chip semiconductor es soldado directamente a un arreglo de pistas conductoras (en el sustrato laminado) con la ayuda de unas microesferas que se depositan sobre las obleas de semiconductor en las etapas finales de su fabricación. El sustrato laminado es una especie de circuito impreso que posee pistas conductoras hacia pines o contactos, que a su vez servirán de conexión entre el chip semiconductor y un socket de CPU o una placa base.
Antiguamente las conexión del chip con los pines se realizaba por medio de microalambres de manera que quedaba boca arriba, con el método Flip Chip queda boca abajo, de ahí se deriva su nombre. Entre las ventajas de este método esta la simplicidad del ensamble y en una mejor disipación de calor. Cuando la pastilla queda bocabajo presenta el sustrato base de silicio de manera que puede ser enfriado directamente por medio de elementos conductores de calor. Esta superficie se aprovecha también para etiquetar el integrado. En los procesadores para computadores de escritorio, dada la vulnerabilidad de la pastilla de silicio, se opta por colocar una placa de metal, por ejemplo en los procesadores Athlon como el de la primera imagen. En los procesadores de Intel también se incluye desde el Pentium III de más de 1 Ghz.
Disipación de calor
Con el aumento en el número de transistores incluidos en un procesador, el consumo de energía se ha elevado a niveles en los cuales la disipación natural del procesador no es suficiente para mantener temperaturas aceptables en el material semiconductor, de manera que se hace necesario el uso de mecanismos de enfriamiento forzado, como son los disipadores de calor.
Entre ellos se encuentran los sistemas sencillos como disipadores metálicos que aumentan el área de radiación, permitiendo que la energía salga rápidamente del sistema. También los hay con refrigeración líquida, por medio de circuitos cerrados.
Buses del procesado
r
Todos los procesadores poseen un bus principal o de sistema por el cual se envían y reciben todos los datos, instrucciones y direcciones desde los integrados del chipset o desde el resto de dispositivos. Como puente de conexión entre el procesador y el resto del sistema, define mucho del rendimiento del sistema, su velocidad se mide en bytes por segundo.
Ese bus puede ser implementado de distintas maneras, con el uso de buses seriales o paralelos y con distintos tipos de señales eléctricas. La forma más antigua es el bus paralelo en el cual se definen líneas especializadas en datos, direcciones y para control.
En la arquitectura tradicional de Intel (usada hasta modelos recientes), ese bus se llama el Front Side Bus y es de tipo paralelo con 64 líneas de datos, 32 de direcciones además de múltiples líneas de control que permiten la transmisión de datos entre el procesador y el resto del sistema. Este esquema se ha utilizado desde el primer procesador de la historia, con mejoras en la señalización que le permite funcionar con relojes de 333 Mhz haciendo 4 tranferencias por ciclo.
En algunos procesadores de AMD y en el Intel Core i7 se han usado otros tipos para el bus principal de tipo serial. Entre estos se encuentra el bus HyperTransport que maneja los datos en forma de paquetes usando una cantidad menor de líneas de comunicación, permitiendo frecuencias de funcionamiento más altas.
Los microprocesadores de última generación de Intel y muchos de AMD poseen además un controlador de memoria DDR en el interior del encapsulado lo que hace necesario la implementación de buses de memoria del procesador hacia los módulos. Ese bus esta de acuerdo a los estándares DDR de JEDEC y consisten en líneas de bus paralelo, para datos, direcciones y control. Dependiendo de la cantidad de canales pueden existir de 1 a 3 buses de memoria.
Discos Rigidos
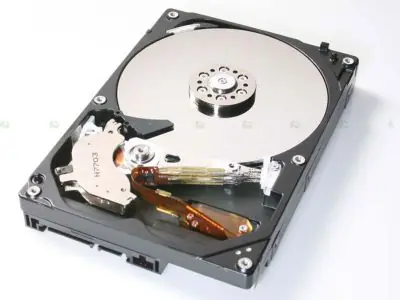
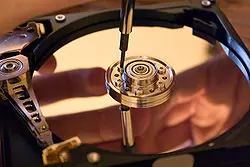
Un disco duro o disco rígido (en inglés hard disk drive) es un dispositivo no volátil, que conserva la información aun con la pérdida de energía, que emplea un sistema de grabación magnética digital. Dentro de la carcasa hay una serie de platos metálicos apilados girando a gran velocidad. Sobre los platos se sitúan los cabezales encargados de leer o escribir los impulsos magnéticos. Hay distintos estándares para comunicar un disco duro con la computadora; las interfaces más comunes son Integrated Drive Electronics (IDE, también llamado ATA) , SCSI generalmente usado en servidores, SATA, este último estandarizado en el año 2004 y FC exclusivo para servidores.
Tal y como sale de fábrica, el disco duro no puede ser utilizado por un sistema operativo. Antes se deben definir en él un formato de bajo nivel, una o más particiones y luego hemos de darles un formato que pueda ser entendido por nuestro sistema.
También existe otro tipo de discos denominados de estado sólido que utilizan cierto tipo de memorias construidas con semiconductores para almacenar la información. El uso de esta clase de discos generalmente se limitaba a las supercomputadoras, por su elevado precio, aunque hoy en día ya se puede encontrar en el mercado unidades mucho más económicas de baja capacidad (hasta 5121 GB) para el uso en computadoras personales (sobre todo portátiles). Así, el caché de pista es una memoria de estado sólido, tipo memoria RAM, dentro de un disco duro de estado sólido.
Su traducción del inglés es unidad de disco duro, pero este término es raramente utilizado, debido a la practicidad del término de menor extensión disco duro (o disco rígido).
Estructura física
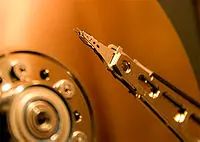
Dentro de un disco duro hay uno o varios platos (entre 2 y 4 normalmente, aunque hay hasta de 6 ó 7 platos), que son discos (de aluminio o cristal) concéntricos y que giran todos a la vez. El cabezal (dispositivo de lectura y escritura) es un conjunto de brazos alineados verticalmente que se mueven hacia dentro o fuera según convenga, todos a la vez. En la punta de dichos brazos están las cabezas de lectura/escritura, que gracias al movimiento del cabezal pueden leer tanto zonas interiores como exteriores del disco.
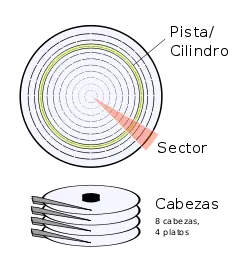
Cada plato tiene dos caras, y es necesaria una cabeza de lectura/escritura para cada cara (no es una cabeza por plato, sino una por cara). Si se mira el esquema Cilindro-Cabeza-Sector (más abajo), a primera vista se ven 4 brazos, uno para cada plato. En realidad, cada uno de los brazos es doble, y contiene 2 cabezas: una para leer la cara superior del plato, y otra para leer la cara inferior. Por tanto, hay 8 cabezas para leer 4 platos, aunque por cuestiones comerciales, no siempre se usan todas las caras de los discos y existen discos duros con un número impar de cabezas, o con cabezas deshabilitadas. Las cabezas de lectura/escritura nunca tocan el disco, sino que pasan muy cerca (hasta a 3 nanómetros) ó 3 millonésimas de milímetro, debido a una finísima película de aire que se forma entre éstas y los platos cuando éstos giran (algunos discos incluyen un sistema que impide que los cabezales pasen por encima de los platos hasta que alcancen una velocidad de giro que garantice la formación de esta película). Si alguna de las cabezas llega a tocar una superficie de un plato, causaría muchos daños en él, rayándolo gravemente, debido a lo rápido que giran los platos (uno de 7.200 revoluciones por minuto se mueve a 129 km/h en el borde de un disco de 3,5 pulgadas).
Direccionamiento
Hay varios conceptos para referirse a zonas del disco:
-Plato: cada uno de los discos que hay dentro del disco duro.
-Cara: cada uno de los dos lados de un plato.
-Cabeza: número de cabezales.
-Pista: una circunferencia dentro de una cara; la pista 0 está en el borde exterior.
-Cilindro: conjunto de varias pistas; son todas las circunferencias que están alineadas verticalmente (una de cada cara).
-Sector : cada una de las divisiones de una pista. El tamaño del sector no es fijo, siendo el estándar actual 512 bytes. Antiguamente el número de sectores por pista era fijo, lo cual desaprovechaba el espacio significativamente, ya que en las pistas exteriores pueden almacenarse más sectores que en las interiores. Así, apareció la tecnología ZBR (grabación de bits por zonas) que aumenta el número de sectores en las pistas exteriores, y usa más eficientemente el disco duro.
El primer sistema de direccionamiento que se usó fue el CHS (cilindro-cabeza-sector), ya que con estos tres valores se puede situar un dato cualquiera del disco. Más adelante se creó otro sistema más sencillo: LBA (direccionamiento lógico de bloques), que consiste en dividir el disco entero en sectores y asignar a cada uno un único número. Éste es el que actualmente se usa.
Tipos de conexión
Si hablamos de disco rígido podemos citar a los distintos tipos de conexión que poseen los mismos con la placa madre, es decir pueden ser SATA, IDE, SCSI o SAS.
-IDE: Integrated Device Electronics ("Dispositivo con electrónica integrada"

 o ATA (Advanced Technology Attachment), controla los dispositivos de almacenamiento masivo de datos, como los discos duros y ATAPI (Advanced Technology Attachment Packet Interface) Hasta hace poco, el estándar principal por su versatilidad y relación calidad/precio.
-SCSI: Son discos duros de gran capacidad de almacenamiento . Se presentan bajo tres especificaciones: SCSI Estándar (Standard SCSI), SCSI Rápido (Fast SCSI) y SCSI Ancho-Rápido (Fast-Wide SCSI). Su tiempo medio de acceso puede llegar a 7 mseg y su velocidad de transmisión secuencial de información puede alcanzar teóricamente los 5 Mbps en los discos SCSI Estándares, los 10 Mbps en los discos SCSI Rápidos y los 20 Mbps en los discos SCSI Anchos-Rápidos (SCSI-2). Un controlador SCSI puede manejar hasta 7 discos duros SCSI (o 7 periféricos SCSI) con conexión tipo margarita (daisy-chain). A diferencia de los discos IDE, pueden trabajar asincrónicamente con relación al microprocesador, lo que los vuelve más rápidos.
-SATA (Serial ATA): Nuevo estándar de conexión que utiliza un bus serie para la transmisión de datos. Notablemente más rápido y eficiente que IDE. En la actualidad hay dos versiones, SATA 1 de hasta 1,5 Gigabits por segundo (192 MB/s) y SATA 2 de hasta 3,0 Gb/s (384 MB/s) de velocidad de transferencia.
-SAS (Serial Attached SCSI): Interfaz de transferencia de datos en serie, sucesor del SCSI paralelo, aunque sigue utilizando comandos SCSI para interaccionar con los dispositivos SAS. Aumenta la velocidad y permite la conexión y desconexión de forma rápida. Una de las principales características es que aumenta la velocidad de transferencia al aumentar el número de dispositivos conectados, es decir, puede gestionar una tasa de transferencia constante para cada dispositivo conectado, además de terminar con la limitación de 16 dispositivos existente en SCSI, es por ello que se vaticina que la tecnología SAS irá reemplazando a su predecesora SCSI. Además, el conector es el mismo que en la interfaz SATA y permite utilizar estos discos duros, para aplicaciones con menos necesidad de velocidad, ahorrando costos. Por lo tanto, los discos SATA pueden ser utilizados por controladoras SAS pero no a la inversa, una controladora SATA no reconoce discos SAS.
Integridad
Debido a la distancia extremadamente pequeña entre los cabezales y la superficie del disco, cualquier contaminación de los cabezales de lectura/escritura o las fuentes puede dar lugar a un accidente en los cabezales, un fallo del disco en el que el cabezal raya la superficie de la fuente, a menudo moliendo la fina película magnética y causando la pérdida de datos. Estos accidentes pueden ser causados por un fallo electrónico, un repentino corte en el suministro eléctrico, golpes físicos, el desgaste, la corrosión o debido a que los cabezales o las fuentes sean de pobre fabricación.
El eje del sistema del disco duro depende de la presión del aire dentro del recinto para sostener los cabezales y su correcta altura mientras el disco gira. Un disco duro requiere un cierto rango de presiones de aire para funcionar correctamente. La conexión al entorno exterior y la presión se produce a través de un pequeño agujero en el recinto (cerca de 0,5 mm de diámetro) normalmente con un filtro en su interior (filtro de respiración, ver abajo). Si la presión del aire es demasiado baja, entonces no hay suficiente impulso para el cabezal, que se acerca demasiado al disco, y se da el riesgo de fallos y pérdidas de datos. Son necesarios discos fabricados especialmente para operaciones de gran altitud, sobre 3.000 m (10.000 pies). Hay que tener en cuenta que los aviones modernos tienen una cabina presurizada cuya presión interior equivale normalmente a una altitud de 2.600 m (8.500 pies) como máximo. Por lo tanto los discos duros ordinarios se pueden usar de manera segura en los vuelos. Los discos modernos incluyen sensores de temperatura y se ajustan a las condiciones del entorno. Los agujeros de ventilación se pueden ver en todos los discos (normalmente tienen una pegatina a su lado que advierte al usuario de no cubrir el agujero. El aire dentro del disco operativo está en constante movimiento siendo barrido por la fricción del plato. Este aire pasa a través de un filtro de recirculación interna para quitar cualquier contaminante que se hubiera quedado de su fabricación, alguna partícula o componente químico que de alguna forma hubiera entrado en el recinto, y cualquier partícula generada en una operación normal. Una humedad muy alta durante un periodo largo puede corroer los cabezales y los platos.
Para los cabezales resistentes al magnetismo grandes (GMR) en particular, un incidente minoritario debido a la contaminación (que no se disipa la superficie magnética del disco) llega a dar lugar a un sobrecalentamiento temporal en el cabezal, debido a la fricción con la superficie del disco, y puede hacer que los datos no se puedan leer durante un periodo corto de tiempo hasta que la temperatura del cabezal se estabilice (también conocido como “aspereza térmica”, un problema que en parte puede ser tratado con el filtro electrónico apropiado de la señal de lectura).
Los componentes electrónicos del disco duro controlan el movimiento del accionador y la rotación del disco, y realiza lecturas y escrituras necesitadas por el controlador de disco. El firmware de los discos modernos es capaz de programar lecturas y escrituras de forma eficiente en la superficie de los discos y de reasignar sectores que hayan fallado.
Funcionamiento mecánico
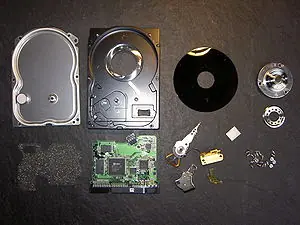
Un disco duro suele tener:
Platos en donde se graban los datos.
Cabezal de lectura/escritura.
Motor que hace girar los platos.
Electroimán que mueve el cabezal.
Circuito electrónico de control, que incluye: interfaz con la computadora, memoria caché.
Bolsita desecante (gel de sílice) para evitar la humedad.
Caja, que ha de proteger de la suciedad, motivo por el cual suele traer algún filtro de aire.
Características de un disco duro
Las características que se deben tener en cuenta en un disco duro son:
Tiempo medio de acceso: Tiempo medio que tarda la aguja en situarse en la pista y el sector deseado; es la suma del Tiempo medio de búsqueda (situarse en la pista), Tiempo de lectura/escritura y la Latencia media (situarse en el sector).
Tiempo medio de búsqueda: Tiempo medio que tarda la aguja en situarse en la pista deseada; es la mitad del tiempo empleado por la aguja en ir desde la pista más periférica hasta la más central del disco.
Tiempo de lectura/escritura: Tiempo medio que tarda el disco en leer o escribir nueva información: Depende de la cantidad de información que se quiere leer o escribir, el tamaño de bloque, el número de cabezales, el tiempo por vuelta y la cantidad de sectores por pista.
Latencia media: Tiempo medio que tarda la aguja en situarse en el sector deseado; es la mitad del tiempo empleado en una rotación completa del disco.
Velocidad de rotación: Revoluciones por minuto de los platos. A mayor velocidad de rotación, menor latencia media.
Tasa de transferencia: Velocidad a la que puede transferir la información a la computadora una vez la aguja está situada en la pista y sector correctos. Puede ser velocidad sostenida o de pico.
Caché de pista: Es una memoria tipo RAM dentro del disco duro. Los discos duros de estado sólido utilizan cierto tipo de memorias construidas con semiconductores para almacenar la información. El uso de esta clase de discos generalmente se limita a las supercomputadoras, por su elevado precio.
Interfaz: Medio de comunicación entre el disco duro y la computadora. Puede ser IDE/ATA, SCSI, SATA, USB, Firewire, SAS
Landz: Zona sobre las que aterrizan las cabezas una vez apagada la computadora.
Discos de Estado Solido
Una Unidad de Estado Sólido o SSD (del inglés solid state drive) es un dispositivo de almacenamiento de datos que usa memoria no volátil tales como flash, o memoria volátil como la SDRAM, para almacenar datos, en lugar de los platos giratorios magnéticos encontrados en los discos duros convencionales.
Aunque técnicamente no son discos a veces se traduce erróneamente en español la 'D' de SSD como disk cuando en realidad representa la palabra drive, que podría traducirse como unidad o dispositivo. Por otro lado, aunque no son discos, son categorizados como discos duros, ya que son los sustitutos naturales de los discos duros y adquirieron automáticamente la misma denominación por muy errónea que sea.
Una memoria de estado sólido es un dispositivo de almacenamiento secundario hecho con componentes electrónicos de estado sólido para su uso en equipos informáticos en reemplazo de una unidad de disco duro convencional, como memoria auxiliar o para la fabricación de unidades híbridas compuestas por SSD y disco duro.
Consta de una memoria no volátil, en lugar de los platos giratorios y cabezal, que son encontrados en las unidades de disco duro convencionales. Sin partes móviles, una unidad de estado sólido pretende reducir drásticamente el tiempo de búsqueda, latencia y otros, esperando diferenciarse positivamente de sus primos hermanos los discos duros.
Los SSD basados en memoria volátil como la SDRAM están caracterizados por su rápido acceso a datos, menos de 0'01 milisegundos y son usados primariamente para acelerar aplicaciones que de otra manera serían frenados por la latencia de los discos duros.
Los SSD basados en DRAM típicamente incorporan una batería interna y sistemas de respaldo de disco para asegurar la persistencia de datos. Si la potencia se pierde por cualquier razón, la batería podría mantener la unidad encendida lo suficiente como para copiar todos los datos de la memoria RAM al disco de respaldo. Después de la restauración de energía, los datos se vuelven a copiar desde el disco de respaldo a la RAM y el SSD continua su operación normalmente.
Sin embargo, la mayoría de los fabricantes usan memoria flash no volátil para crear alternativas más compactas y robustas que los SSD basados en DRAM. Estos SSD basados en flash, también conocidos como discos flash, no requieren baterías, permitiendo a los fabricantes replicar tamaños habituales del disco duro (1'8, 2'5 y 3'5 pulgadas). Además, la no volatilidad permite a los SSD flash mantener memoria incluso tras una perdida repentina de energía, asegurando la permanencia de los datos. Al igual que los SSD DRAM, los SSD flash son extremadamente rápidos al no tener partes móviles, reduciendo ostensiblemente el tiempo de búsqueda, latencia y otros retardos electromecánicos inherentes a los discos duros convencionales. Aunque los SSD flash son significativamente más lentos que los SSD DRAM.
Las unidades de estado sólido son especialmente útiles en un ordenador que ya llegó a máximo de memoria RAM. Por ejemplo, algunas arquitecturas x86 tienen 4GB de limite, pero éste puede ser extendido colocando un SSD como archivo de intercambio (swap). Estos SSD no proporcionan tanta rapidez de almacenamiento como la memoria RAM principal debido al cuello de botella del bus que los conecta y la distancia de un dispositivo a otro es mucho mayor, pero aun así mejoraría el rendimiento de colocar el archivo de intercambio en una unidad de disco duro tradicional.
Ventajas
Los dispositivos de estado sólido basados en Flash tienen varias ventajas únicas:
-Arranque más rápido.
-Gran velocidad de escritura.
-Mayor rapidez de lectura - Incluso más de 10 veces más que los discos duros tradicionales más rápidos gracias a -RAIDs internos en un mismo SSD.
-Baja latencia de lectura y escritura, cientos de veces más rápido que los discos mecánicos.
-Lanzamiento y arranque de aplicaciones en menor tiempo - Resultado de la mayor velocidad de lectura y especialmente del tiempo de búsqueda. Pero solo si la aplicación reside en flash y es más dependiente de la velocidad de lectura que de otros aspectos.
-Menor consumo de energía y producción de calor - Resultado de no tener elementos mecánicos.
-Sin ruido - La misma carencia de partes mecánicas los hace completamente inaudibles.
-Mejorado el tiempo medio entre fallos, superando 2 millones de horas, muy superior al de los discos duros.
-Seguridad - permitiendo una muy rápida "limpieza" de los datos almacenados.
-Rendimiento deterministico - a diferencia de los discos duros mecánicos, el rendimiento de los SSD es constante y deterministico a través del almacenamiento entero. El tiempo de "búsqueda" constante.
-El Rendimiento no se deteriora mientras el medio se llena.
-Menor peso y tamaño a mismas dimensiones.
-Resistente - Soporta caídas, golpes y vibraciones sin estropearse y sin descalibrarse como pasaba con los antiguos ---Discos Duros, gracias a carecer de elementos mecánicos
-Borrado más seguro e irrecuperable de Datos, es decir, no es necesario hacer mano del Algoritmo Gutmann para cerciorarse totalmente del borrado de un archivo.
Desventajas
-Los dispositivos de estado sólido basados en flash tienen también varias desventajas:
-Vida limitada - Las memorias flash tienen un límite de ciclos de escritura, normalmente desde 1.000.000 hasta 5.000.000 de ciclos. Algunos sistemas de archivos especiales pueden mitigar este problema repartiendo los datos a lo largo de todo el disco.
-Precio - Los precios de las memorias flash son considerablemente más altos en relación Precio/GB, y la principal razón de su baja demanda. Sin embargo, ésta no es una desventaja técnica. Según se establezcan en el mercado irá mermando su precio y comparándose a los Discos Duros mecánicos, que en Teoría son más caros de producir al llevar piezas metálicas.
-Menor recuperación - Después de un fallo mecánico los datos son completamente perdidos pues la celda es destruida, mientras que en un disco duro normal que sufre daño mecánico los datos son frecuentemente recuperables usando ayuda de expertos.
-Vulnerabilidad contra ciertos tipo de efectos - Incluyendo pérdida de energía abrupta (especialmente en los SSD basado en DRAM), campos magnéticos y cargas estáticas comparados con los discos duros normales (que almacenan los datos dentro de una Jaula de Faraday).
-Capacidad - A día de hoy, tienen menor capacidad que la de un disco duro convencional que llega a superar los 2 Terabytes.
Principales fabricantes de discos duros
Western Digital
Seagate
Samsung
Hitachi
Fujitsu
Quantum Corp.
Toshiba
Monitores

Bastante importante ya que él es quien nos dejara ver todo lo estamos haciendo. Sobre todo para los Gamers que los mas exigentes utilizan los HD Full.
El monitor o pantalla de ordenador, aunque también es común llamarlo «pantalla», es un dispositivo de salida que, mediante una interfaz, muestra los resultados del procesamiento de una computadora.
Tipos de monitores
Monitores CRT
Artículo principal: Monitor de tubo de rayos catódicos
Los primeros monitores eran monitores de tubo de rayos catódicos (CRT), completamente analógicos, realizaban un barrido de la señal a lo largo de la pantalla produciendo cambios de tensión en cada punto, generando así imágenes.
Monitores plasma
No mucho más tarde que los LCD se desarrolló la tecnología del plasma, que parecía iba a desbancar al LCD, sin embargo actualmente siguen ambas tecnologías vivas. En el presente se están desarrollando monitores de unas 30 pulgadas de plasma, normalmente estos monitores tienden a ser más grandes que los LCD ya que cuanto más grandes son estos monitores mejor es la relación tamaño-calidad/precio y marca.
Monitores LED
Hace poco surgió una nueva tecnología usando LED , disponiéndolos como forma de retroalimentación LED a los LCD, sustituyendo al fluorescente , más conocido como LED backlight. No hay que confundirlos con las pantallas OLED, completamente flexibles, económicas y de poco consumo, que se utilizan para dispositivos pequeños como PDA o móviles.
Ya han salido al mercado los primeros monitores LED económicos, aunque más caros que los actuales LCD. Rondan tamaños de entre 20 y 24 pulgadas, tienen un consumo menor, mejor contraste y son algo más ecológicos en su fabricación. Su aspecto es muy similar a los LCD, un poco más finos.
Por otra parte se están desarrollando pantallas LED basada también en LED, estas pantallas tienen tres LED de cada color RGB para formar los pixels, encendiéndose a distintas intensidades.
Tecnologías
Monitores analógicos
Los monitores CRT usan las señales de vídeo analógico roja, verde y azul en intensidades variables para generar colores en el espacio de color RGB. Éstos han usado prácticamente de forma exclusiva escaneo progresivo desde mediados de la década de los 80.
Mientras muchos de los primeros monitores de plasma y cristal líquido tenían exclusivamente conexiones analógicas, todas las señales de estos monitores atraviesan una sección completamente digital antes de la visualización.
Los estándares más conocidos de vídeo analógico son VGA,SVGA éste último desarrollado Video Electronics Standards Association (VESA), soportan resoluciones de 800x600 píxeles y 24 bits de profundidad de color siguiendo la codificación RGB, siguiendo la especificación VESA cuyo estándar es abierto.
Mientras que conectores similares (13W3, BNC, etc…) se fueron usando en otras plataformas, el IBM PC y los sistemas compatibles se estandarizaron en el conector VGA.
Todos estos estándares fueron diseñados para dispositivos CRT (tubo de rayos catódicos o tubo catódico). La fuente varía su tensión de salida con cada línea que emite para representar el brillo deseado. En una pantalla CRT, esto se usa para asignar al rayo la intensidad adecuada mientras éste se va desplazando por la pantalla.
Combinación digital y analógica
Los primeros conectores de monitor externos y digitales popularizados, como el DVI-I y los varios conectores breakout basados en él, incluían las señales analógicas compatibles con VGA y las señales digitales compatibles con los nuevos monitores de pantalla plana en el mismo conector.
Los monitores LCD normalmente soportan DVI-I cuya especificación sostiene que debe soportar la especificación VGA de VESA y es por ello qué siendo una tecnología digital, tiene soporte para VGA (analógico) y por lo tanto se clasifica como combinación. Actualmente se venden LCD analógicos con VGA, o con soporte para DVI-D o con soporte para ambos y además para HDMI , conforme soportan más cosas, también son más caros.
Monitores digitales
Los nuevos conectores que se han creado tienen sólo señal de vídeo digital. Varios de ellos, como los HDMI y DisplayPort, también ofrecen audio integrado y conexiones de datos.
Las señales digitales de DVI-I son compatibles con HDMI, actualmente se usan para señales de vídeo de alta definición.
Protección de datos
HDCP
Actualmente existe un estándar de protección de datos para señales digitales que atraviesan conexiones DVI, HDMI o Display Port su nombre es HDCP (del inglés High-Bandwidth Digital Content Protection, protección de contenido digital de gran ancho de banda), fue desarrollado para la codificación de los datos que atraviesan cables DVI o HDMI, se trata de un estándar propietario y se requiere licencia para implementarlo. Con nuevas versiones de HDCP se añaden soporte para más interfaces de conexión.
DPCP
La protección contra copia DPCP (DisplayPort Content Protection) de AMD está disponible de forma opcional para conexiones DisplayPort, usa cifrado AES de 128-bit, con modernos cifrados criptográficos.
Parámetros de una pantalla
Píxel: unidad mínima representable en un monitor. Los monitores pueden presentar píxeles muertos o atascados.
Tamaño de punto o (dot pitch): el tamaño de punto es el espacio entre dos fósforos coloreados de un píxel. Es un parámetro que mide la nitidez de la imagen, midiendo la distancia entre dos puntos del mismo color; resulta fundamental a grandes resoluciones. Los tamaños de punto más pequeños producen imágenes más uniformes. un monitor de 14 pulgadas suele tener un tamaño de punto de 0,28 mm o menos. En ocasiones es diferente en vertical que en horizontal, o se trata de un valor medio, dependiendo de la disposición particular de los puntos de color en la pantalla, así como del tipo de rejilla empleada para dirigir los haces de electrones. En LCD y en CRT de apertura de rejilla, es la distancia en horizontal, mientras que en los CRT de máscara de sombra, se mide casi en diagonal. Lo mínimo exigible en este momento es que sea de 0,28mm. Para CAD o en general para diseño, lo ideal sería de 0,25mm o menor. 0,21 en máscara de sombra es el equivalente a 0.24 en apertura de rejilla.
Área útil: el tamaño de la pantalla no coincide con el área real que se utiliza para representar los datos.
Ángulo de visión: es el máximo ángulo con el que puede verse el monitor sin que se degrade demasiado la imagen. Se mide en grados.
Luminancia: es la medida de luminosidad, medida en Candela.
Tiempo de respuesta: también conocido como latencia. Es el tiempo que le cuesta a un píxel pasar de activo (blanco) a inactivo (negro) y después a activo de nuevo.
Contraste: es la proporción de brillo entre un píxel negro a un píxel blanco que el monitor es capaz de reproducir. Algo así como cuantos tonos de brillo tiene el monitor.
Coeficiente de Contraste de Imagen: se refiere a lo vivo que resultan los colores por la proporción de brillo empleada. A mayor coeficiente, mayor es la intensidad de los colores (30000:1 mostraría un colorido menos vivo que 50000:1).
Consumo: cantidad de energía consumida por el monitor, se mide en Vatio.
Ancho de banda: frecuencia máxima que es capaz de soportar el monitor.
Hz o frecuencia de refresco vertical: son 2 valores entre los cuales el monitor es capaz de mostrar imágenes estables en la pantalla.
Hz o frecuencia de refresco horizontal : similar al anterior pero en sentido horizontal, para dibujar cada una de las líneas de la pantalla.
Blindaje: un monitor puede o no estar blindando ante interferencias eléctricas externas y ser más o menos sensible a ellas, por lo que en caso de estar blindando, o semi-blindado por la parte trasera llevara cubriendo prácticamente la totalidad del tubo una plancha metálica en contacto con tierra o masa.
Tipo de monitor: en los CRT pueden existir 2 tipos, de apertura de rejilla o de máscara de sombra.
Líneas de tensión: son unas líneas horizontales, que tienen los monitores de apertura de rejilla para mantener las líneas que permiten mostrar los colores perfectamente alineadas; en 19 pulgadas lo habitual suelen ser 2, aunque también los hay con 3 líneas, algunos monitores pequeños incluso tienen una sola.
Tamaño de la pantalla y ratio
El tamaño de la pantalla es la distancia en diagonal de un vértice de la pantalla al opuesto, que puede ser distinto del área visible cuando hablamos de CRT , mientras que el ratio o relación de aspecto es una medida de proporción entre el ancho y el alto de la pantalla, así por ejemplo un ratio de 4:3 ( Cuatro tercios ) significa que por cada 4 píxeles de ancho tenemos 3 de alto, una resolución de 800x600 tiene una relación de aspecto 4:3, sin embargo estamos hablando del ratio del monitor.
Estas dos medidas describen el tamaño de lo que se muestra por la pantalla, históricamente hasta no hace mucho tiempo y al igual que las televisiones los monitores de ordenador tenían un ratio de 4:3. Posteriormente se desarrollaron estándares para pantallas de aspecto panorámico 16:9 (a veces también de 16:10 o 15:9) que hasta entonces solo veíamos en el cine.
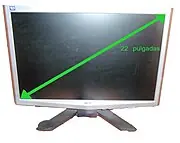
Medición del tamaño de la pantalla
Las medidas de tamaño de pantalla son diferentes cuando se habla de monitores CRT y monitores LCD .
Para monitores CRT la medida en pulgadas de la pantalla toma como referencia los extremos del monitor teniendo en cuenta el borde, mientras que el área visible es más pequeña.
Para monitores LCD la medida de tamaño de pantalla se hace de punta a punta de la pantalla sin contar los bordes (Como se hace para los monitores CRT)
Los tamaños comunes de pantalla suelen ser de 15, 17, 19, 21 pulgadas. La correspondencia entre las pulgadas de CRT y LCD en cuanto a zona visible se refiere, suele ser de una escala inferior para los CRT , es decir una pantalla LCD de 17 pulgadas equivale en zona visible a una pantalla de 19 pulgadas del monitor CRT (aproximadamente).
Resolución máxima
Es el número máximo de píxeles que pueden ser mostrados en cada dimensión, es representada en filas por columnas. Está relacionada con el tamaño de la pantalla y el ratio.
Los monitores LCD solo tienen una resolución nativa posible, por lo que si se hacen trabajar a una resolución distinta, se escalará a la resolución nativa, lo que suele producir artefactos en la imagen.
Colores
Cada píxel de la pantalla tiene interiormente 3 subpíxeles, uno rojo, uno verde y otro azul; dependiendo del brillo de cada uno de los subpíxeles, el píxel adquiere un color u otro de forma semejante a la composición de colores RGB.
La manera de organizar los subpíxeles de un monitor varia entre los dispositivos. Se suelen organizar en líneas verticales, aunque algunos CRT los organizan en puntos formando triángulos. Para mejorar la sensación de movimiento, es mejor organizarlos en diagonal o en triángulos. El conocimiento del tipo de organización de píxeles, puede ser utilizado para mejorar la visualización de imágenes de mapas de bit usando renderizado de subpíxels.
La mayor parte de los monitores tienen una profundidad 8 bits por color (24 bits en total), es decir, pueden representar aproximadamente 16,8 millones de colores distintos.
Ventajas y desventajas
Monitores LCD
Ventajas:
-El grosor es inferior por lo que pueden utilizarse en portátiles.
-Cada punto se encarga de dejar o no pasar la luz, por lo que no hay moire.
-La geometría es siempre perfecta, lo determina el tamaño del píxel
Desventajas:
-Sólo pueden reproducir fielmente la resolución nativa, con el resto, se ve un borde negro, o se ve difuminado por no poder reproducir medios píxeles.
-Por sí solas no producen luz, necesitan una fuente externa.
-Si no se mira dentro del cono de visibilidad adecuado, desvirtúan los colores.
-El ADC y el DAC de un monitor LCD para reproducir colores limita la cantidad de colores representable.
-El ADC (Convertidor Digital a Analógico) en la entrada de vídeo analógica (cantidad de colores a representar).
-El DAC (Convertidor Analógico a Digital) dentro de cada píxel (cantidad de posibles colores representables).
-En los CRT es la tarjeta gráfica la encargada de realizar esto, el monitor no influye en la cantidad de colores representables, salvo en los primeros modelos de monitores que tenían entradas digitales TTL en lugar de entradas analógicas.
Monitores CRT

Ventajas:
-Permiten reproducir una mayor variedad cromática.
-Distintas resoluciones se pueden ajustar al monitor.
-En los monitores de apertura de rejilla no hay moire vertical.
Desventajas:
-Ocupan más espacio (cuanto más fondo, mejor geometría).
-Los modelos antiguos tienen la pantalla curva.
-Los campos eléctricos afectan al monitor (la imagen vibra).
-Para disfrutar de una buena imagen necesitan ajustes por parte del usuario.
-En los monitores de apertura de rejilla se pueden apreciar (bajo fondo blanco) varias líneas de tensión muy finas que cruzan la pantalla horizontalmente.
Datos técnicos, comparativos entre sí
-En los CRT, la frecuencia de refresco es la que tiene la tarjeta gráfica, en los LCD no siempre es la que se le manda
-Los CRT pueden tener modo progresivo y entrelazado, los LCD tienen otro método de representación.
-En los CRT se pierde aproximadamente 1 pulgada del tamaño, que se utiliza para la sujeción del tubo, en los CRT es prácticamente lo que ocupa el LCD.
-El peso de un LCD se ve incrementado por la peana para darle estabilidad, pero el monitor en sí no pesa prácticamente nada.
-Los LCD suelen necesitar de un transformador externo al monitor, en los CRT toda la electrónica va dentro del monitor.
-En los LCD el consumo es menor, y la tensión de utilización por parte de la electrónica también.
-En los CRT pueden aparecer problemas de "quemar" el fósforo de la pantalla, esto ocurre al dejar una imagen fija durante mucho tiempo, como la palabra "insert coin" en las recreativas, en los LCD los problemas pueden ser de píxeles muertos (siempre encendido o, siempre apagado), aparte de otros daños.
-El parpadeo de ambos tipos de pantallas es debido a la baja frecuencia de refresco, unido a la persistencia del brillo del fósforo, y a la memoria de cada píxel en un CRT y LCD respectivamente, que mitigan este defecto.
-Con alta velocidad de refresco y un tiempo grande de persistencia del fósforo, no hay parpadeo, pero si la persistencia del fósforo es baja y el refresco es bajo, se produce este problema. Sin embargo esto puede causar un efecto de desvanecimiento o visión borrosa, al permanecer aún encendido un punto, en el siguiente refresco de la pantalla.

HDMI
Hoy dia es muy importante para poder lograr las resoluciones en Alta Definicion (HD) para llegar sobre todo a las resoluciones de 1080p. Sobre todo es sorprendente en los juegos, y porsupuesto en las peliculas HD.
El número 1080 representa 1080 líneas de resolución de pantalla vertical, mientras que la letra p significa progressive scan y no entrelazada. 1080p es considerado un modo de vídeo HDTV. El término usualmente supone una relación de aspecto widescreen de 16:9, implicando una resolución horizontal de 1920 pixeles y con la resolución de fotogramas de 1920×1080 o exactamente 2.073.600 pixeles.
La diferencia entre 1080p y 1080i es que con el formato p cada fotograma es proyectado por todas las líneas progresivamente (mejor visualización, aunque sólo perceptible para la vista más sensible), mientras que con el formato i cada fotograma es proyectado por la mitad de las líneas (pares o impares) alternamente, o de forma entrelazada.
1080p es la resolución más alta disponible para el consumidor; a veces es referido en marketing como "True High-Definition" (Verdadera Alta Definición) o "Full High-Definition" (Completa Alta Definición).
Se conoce como Full-HD a la máxima resolución (1920x1080 píxeles) en un televisor o pantalla de alta definición.
Es ahora el estándar en la alta definición (1920x1080p con 2.073.600 de puntos). Esta definición sobrepasa al HDTV común por un 100%, ya que la HD solamente dispone de 1080i con exploración entrelazada y 1.036.800 puntos.
Los televisores que tienen la tecnología Full-HD son los más caros del mercado hasta la fecha; el nivel de contraste suele variar entre 8.000 y 150.000:1, aunque las hay con mayores valores.
En la actualidad, el Blu-Ray es el único formato físico que tiene la capacidad de reproducir vídeo en Full-HD, y existen formatos digitales tales como el MKV, Quicktime, capaces de almacenar secuencias digitales en alta definición.
720p es el nombre corto para una de las categorías de los modos de vídeo de HDTV. El número 720 significa 720 líneas horizontales de resolución de pantalla, mientras que la letra p significa progressive scan o no entrelazada. La resolución de 720p es de 1280x720 píxeles (921.600 puntos).
Precios
Tv Lcd Lg Scarlet 42 Full Hd En Argentina 7500 pesos (Tiene la ventaja de que es un monitor TV)
Mon. 22 Lcd/tv Aoc 480 dolares
Lcd W2243s Lg 22 Full Hd 1080p = 279 dolares.
Bueno, eso es todo, perdon lo largo del post y las pocas imagenes, es que sino se haria aun mas largo el post. Solo puse lo justo y necesario de imagenes, e igual asi tuve que hacer dos post para poner toda la info. Muchas gracias por ver el post y espero le haya sido util.
Aca la parte 1 por si no lo viste
DE PASO TE MUESTRO MI PC.