Sad_Rabbit
Usuario (Argentina)
La primera operación de trasplante de cabeza podría llevarse a cabo, según informa News Scientist, en 2017. Sergio Canavero, médico del Grupo Avanzado de Neuromodulación de Turín, Italia, ideó un método para hacer el trasplante en seres humanos. Con él, según aseguró Canavaro, se podría combatir varios tipos de cáncer y de degeneración nerviosa. El método consiste en unir la parte de la espina dorsal en la cabeza separada con la parte del cuerpo usando una sustancia química. Después los cirujanos tendrán que suturar los músculos y conductos sanguíneos. Según se revela en New Scientist después de la operación el paciente tendrá que estar en coma durante cuatro semanas para que electrodos se encarguen de estimular y crear nuevas conexiones nerviosas y, cuando la persona se despierte, si bien podrá mover la cabeza, no podrá caminar ni moverse por un año.
Científicos han descubierto de que el diámetro de nuestra galaxia no mide 100.000 años luz, sino unos 150.000 años luz. Un grupo de astrónomos y astrofísicos confirmaron que La Vía Láctea es al menos un 50% más grande de lo que se creía. Hasta ahora, se pensabe que el diámetro de su disco medía 100.000 años luz; pero los nuevos datos hablan de 150.000 años luz. La investigación ha sido dirigida por Heidi Jo Newberg, astrónoma del Instituto Politécnico Rensselaer de Nueva York. Los resultados se han publicado en el Astrophysical Journal bajo el título "Rings and Radial Waves in the Disk of the Milky Way". Según los autores del nuevo estudio, la galaxia no se extiende en forma plana sobre el disco galáctico, sino que presenta una forma ondulada. Aquellos objetos que antes habían sido identificados como partes de un filamento aislado son en realidad continuaciones del mismo disco galáctico.
Este proyecto de "sencilla construcción" permite comprobar el estado de los Mosfet (tipo IRF630; PH6N60; etc), de los cuales es bastante difícil determinar su estado, salvo cuando estos presentan "cortocircuito" entre sus terminales, en ese caso es muy fácil de determinarlo con el multímetro o tester. El circuito es de tal sencillez que podría ser armado en protoboard en sólo 10 minutos (aprox.); con los componentes a disposición. Funcionamiento: Consiste en un oscilador astable formado por las dos compuertas izquierdas en el diagrama y cuya frecuencia de oscilación viene determinada por los valores de R1 y C1 (en este caso una frecuencia cercana a 140 Hertz para evitar el clásico y para mí, molesto parpadeo). Si el colega quiere bajar la frecuencia (para "destello" por ejemplo) puede hacerlo mediante la fórmula de los osciladores astables: f =1 /( 0,7 * R1 *C1) [[Hz] Donde R1 [[ohms] y C1 [Farads]; y con valores R1=100K y C1= 4,7uF, se obtiene el efecto destello a frecuencia cercana al Hertz. Nota: C1 conviene que no sea mayor a 10uF por las "elevadas corrientes de fugas" que se presentan, comparables a la corriente inicial de carga de este capacitor en muchos casos. (El capacitor se comportaría como un cortocircuito y nunca se cargaría!). Los inversores siguientes en pares paralelos (Buffers) aseguran el correcto funcionamiento al entregar la corriente de excitación necesaria a los LED e invirtiendo el sentido de la corriente a través del transistor (drenador-surtidor) en cada semiperiodo de oscilación y solamente cuando la excitación en la compuerta sea la apropiada con "pulsador activado" y el transistor esté en buen estado, se encenderá el LED correspondiente, indicando su polaridad (Canal N ó Canal P) Lista de materiales: C1 - Capacitor 4,7uF * (16Volts mínimo) R1 - Resistencia 2200ohm 1/4W R2- Resistencia 10Kohm 1/4W R3 - Resistencia 680ohm 1/4W R4 - Resistencia 100 Kohm 1/4W IC - Circuito integrado CMOS CD4049 D1 - LED Rojo D2 - LED Verde (o colores y tamaños a elección o disposición) Pulsador: NA (Normal Abierto) Batería de 9Volts; zócalo para transistores, conectores, etc. Modo de Uso: Consiste en conectar correctamente los terminales D, G y S del transistor MOS-FET en los correspondientes terminales del probador y verificar lo siguiente (de acuerdo al diagrama): I) TRANSISTOR EN BUEN ESTADO: a) "Transistor c/ diodo interno surtidor-drenador". Si el "LED verde" enciende (debido a presencia del diodo interno) antes de presionar el pulsador y luego de "presionar" el mismo es acompañado por el "LED Rojo" (Canal N), significa que el transistor de "canal N" y su correspondiente diodo surtidor-drenador se encuentran en BUEN ESTADO. El caso "inverso" significa que un transistor "canal P" con diodo interno (S-D) está en BUEN ESTADO. b) Si el transistor carece de diodo entre surtidor y drenador, solo el "LED Rojo" encenderá luego de presionar el pulsador, si éste es de "canal N" y se encuentra en BUEN ESTADO; lo inverso ("LED verde" enciende solamente c/ pulsador activado) se cumpliría para un transistor de "canal P" en las mismas condiciones. II) TRANSISTOR EN CORTOCIRCUITO (malo): En caso de estar el transistor en CORTOCIRCUITO, se produce el "encendido" de "ambos" LED sin necesidad de presionar el pulsador. (Esto es más rápido y práctico determinarlo con el buzzer o comprobador de continuidad del tester!). III) TRANSISTOR ABIERTO (malo): En caso de transistor ABIERTO tanto con el pulsador activado como sin activarlo, "ambos" diodos permanecen "apagados". (En este caso convendría hacer un ligero corto entre terminales D y S del probador y al producirse el "encendido de ambos LED" nos aseguramos el estado medido del transistor).
Al anochecer este dispositivo encenderá automáticamente las luces de su zaguán, jardín, garaje o de las vidrieras de una tienda y, al amanecer, las apagará. Un montaje ideal para el que llega a su casa de noche y desea encontrar las luces encendidas o, también, para quien no puede estar en el lugar para encender o apagar las luces al anochecer o amanecer. Un sistema de luz nocturna automático puede tener muchas utilidades. Además de evitar el gasto excesivo de energía eléctrica manteniendo las luces encendidas solo cuando falta luz natural, también ayuda a reducir el monto de la factura de la luz, dado que no debemos preocuparnos por apagarla cuando dicha luz no es necesaria. Lista de Materiales CI 1- 555 LDR - LDR D1 - 1N41481 D2, D3 - 1N4022 K1 - Rele MC2RC2, de 12v y 100mA max en su bobina. Si se usan otros reles con mayor corriente se excitación se debe modificar el circuito. T1 - Transformador con primario de 220V y secundario de 12V + 12V con por lo menos 200mA. P1 - 47K o 100K potenciometro simple. F1 - 4 A - fusible S1 - Interruptor simple R1,R2,R3,R4 - 10K C1 - 220nF (224) C2 - 1.000uF x 25V
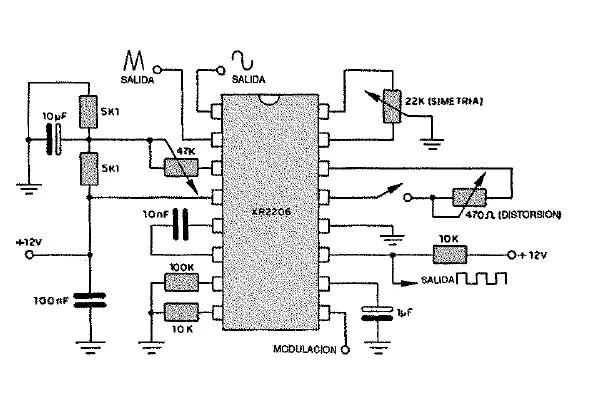
El capacitor de 10nF determina la banda de frecuencia, en el caso, entre 1 y 10kHz. El potenciómetro de 2M2, para el control de la banda, puede ser conectado en lugar del resistor de 100k en serie, con un resistor de 1k. Los capacitores pueden situarse en la banda de 1nF a 1μF, en cuyo caso la cobertura de frecuencias va de 10Hz a 100kHz. La alimentación del circuito se hace con una tensión de 12 volt.
El timbre característico de nuestra voz nos identifica y nos delata en cualquier circunstancia. Cuantas veces recibimos una llamada telefónica y con solo escuchar a nuestro interlocutor sabemos inmediatamente de quien se trata. Otras veces reconocemos la presencia de alguien en un grupo o en una reunión social con solo oír su voz y sin haberlo visto. ¿Le gustaría poder cambiar el timbre de su voz a voluntad y aparentar ser ante los demás una persona completamente diferente, incluso un robot o un ser de otro planeta?. El cambiador digital de voz propuesto, puede hacer por usted esto y mucho más. Basado en un chip modulador de voz de alta tecnología de Holtek, el cambiador de voz procesa digitalmente la señal de voz en tiempo real, desplazando el espectro de frecuencia asociado a la misma hacia arriba o hacia abajo en 7 pasos graduales y haciendo que se escuche más fina o más gruesa. El resultado es similar al obtenido cuando se aumenta o disminuye la velocidad de reproducción de una información vocal grabada en una cinta, excepto que también se le pueden agregar dos efectos especiales: vibrato y robot. El primero hace que su voz se escuche más trémula y el segundo como un robot. En cualquier caso, la voz se captura en su forma normal mediante un micrófono electret y se reproduce alterada o no en un parlante dinámico. Todo el conjunto opera a partir de una batería de 9V. En la figura 1 se muestra el diagrama interno de bloques y la asignación externa de pines del HT8950, disponible en versión DIP estándar de 18 pines y simplificada de 16 pines (HT8950A). Esta ultima, que es la utilizada en este proyecto, no incluye las líneas SWO-SW2, utilizadas para seleccionar digitalmente el paso de desplazamiento. La selección del efecto vocal se realiza mediante las líneas TGU (modo UP), TGD (modo DOWN), VIB (modo vibrato) y ROB (modo ROBOT). El chip se alimenta con tensiones desde 2,4 hasta 4 VDC (típicamente 3V) aplicados entre las líneas VDD (+) y VSS (-). El HT8950 incluye, entre otros bloques funcionales un amplificador de micrófono con polarización interna, un convertidor A/D de 8 bits, una RAM estática (SRAM) y un convertidor D/A de 8 bits. Los convertidores A/D y D/A trabajan a una rata de muestreo de 8Khz, mas que suficiente para cubrir el espectro de la voz humana (3Khz) y proporciona una salida de buena calidad y con muy alta relación señal a ruido (SNR). La siguiente tabla, resume la función de cada uno de los pines para la versión HT8950A. No. NOMBRE FUNCION 1 OSC1 Entrada del oscilador 2 VIB Entrada del selector de modo vibrato 3 TGU Entrada del selector de paso UP 4 TGD Entrada del selector de paso DOWN 5 ROB Entrada del selector de paso en modo ROBOT 6 VSS Línea negativa de alimentación (GND) 7 NC No conectado 8 A0 Salida del amplificador interno 9 AIN Entrada del amplificador interno 10 VDD Línea positiva de alimentación 11 LAMP Salida para LED indicador de volumen 12 AUDIO Salida de audio 13 VREF Voltaje de referencia del amplificador interno 14 TS Entrada de prueba del chip 15 FVIB Salida de control de la frecuencia de vibrato 16 OSC2 Salida del oscilador En la figura 2, se muestra el diagrama esquemático del cambiador digital de voz. El sistema consta básicamente de un modulador digital de voz y un amplificador de audio, desarrollados alrededor de los chip IC1 (HT8950A) e IC2 (LM386I), respectivamente, la voz del usuario se captura mediante un micrófono electret (MIC1) y se reproduce normal o desplazado en frecuencia en un parlante dinámico (SPK1). Todo el conjunto opera a partir de una batería de 9V (B1). Después de ser capturada por el micrófono, la señal de voz se aplica al amplificador interno del HT8950 a través de la red R4 C2. La ganancia de voltaje de este amplificador, que es un lazo abierto es típicamente igual a 2000, la determinan R3 (resistencia de realimentación) y R4 (resistencia de entrada), siendo del orden de 8,3 veces. Las resistencias R5 y R7, junto con el condensador C4, proveen las condiciones de polarización del elemento electret. Una vez amplificada y limitada en su ancho de banda, el HT8950 inyecta la señal de voz al convertidor A/D de 8 bits interno donde es digitalizada a una rata de muestreo nominal de 8Khz. La señal de muestreo la produce un generador de base de tiempo interno, controlado a su vez por un oscilador. La frecuencia de este ultimo, que es del orden de 512Khz, la determina R2. Después de digitalizada, la señal de voz se almacena en una RAM estática (SRAM), controlada también por el generador de base de tiempo, un circuito de control extrae la información de la RAM y la transfiere a un registro tipo latch. Desde este ultimo, la señal de voz pasa a un convertidor D/A de 8 bits que la restablece a su forma análoga original o con su espectro de frecuencia desplazado. Esta señal está disponible en la salida de AUDIO (pin 12). Dependiendo de la velocidad con la cual se entreguen los datos de la SRAM al convertidor D/A, la señal original se reproduce con o sin su espectro de frecuencia desplazado. Esta condición depende del paso seleccionado mediante los interruptores tipo push-button S2 (UP) y S3 (DOWN). Especialmente, con cada toque, S2 desplaza el espectro vocal un paso hacia arriba y S3 lo desplaza un paso hacia abajo. En ambos casos, la secuencia se repite cíclicamente, como se indica en la figura 3. na vez reconvertida a su forma análoga, la señal de voz se aplica a través de la red R8-C3 a un amplificador LM386 (IC2), encargado de impulsar el parlante (SPK1) y hacerla audible. La resistencia R6 actúa como pull-down del convertidor D/A modo corriente interno del HT8950 y el trimmer R9 como control de volumen general del sistema. Los demás componentes cumplen funciones auxiliares. En particular D1 limita la tensión de alimentación del HT8950 a un valor seguro (por debajo de 2,8V) y R1 fija la frecuencia de vibrato en 8hz, aproximadamente. Lista de Materiales Resistencia (1/4W, 5%) R1-100K R2-47K R3-39K R4, R5, R6-4,7K R7-470 R8-8,2K R9-5K , Trimmer, 1 vuelta Condensadores C1-4,7uF/16V, electrolítico C2-0,47uF (474), cerámico C3, C5-0,1uF (104), cerámico. C4, C6, C7-220uF/16V, electrolítico. Semiconductores D1-Diodo Zener de 6,2V/0,5W Circuitos integrados IC1- Modulador de voz HT8950A IC2- Amplificador de audio LM386 Transductores MIC1- Micrófono electret, miniatura SPK1- Parlante de 8 /0,25W Electromecánicos S1,…,S4-Interruptores push-button NA miniatura J1- conector tipo snap para batería de 9V.
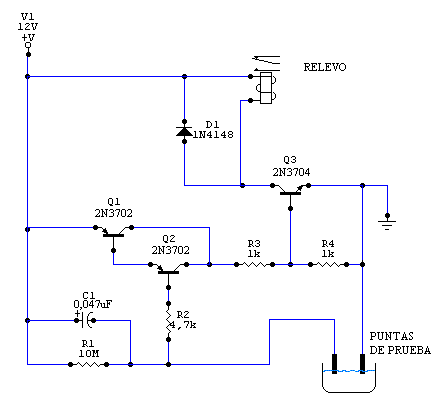
Este circuito permite activar un dispositivo que se conecte en serie con los contactos del relevo, cada vez que las puntas de prueba sean sumergidos en líquidos tales como el agua. Como puede verse, solamente se usan componentes básicos como son resistencias, condensadores, diodos y transistores, entre otros. Su funcionamiento está basado en la detección de una pequeña corriente que sea detectada por el transistor Q1. Dicha corriente es la que atraviesa el líquido que debe activar la alarma. Por ser tan pequeña, deben usarse dos transistores en configuración Darlington con el fin de tener un coeficiente de amplificación alto, lo suficiente como para activar la base del transistor Q1 con el objeto de evitar falsas alarmas y hacer que éste se active solamente cuando haya una verdadera corriente a través de las puntas de prueba. Además de servir como alarma de inundación, este circuito también sirve para el control de nivel, por ejemplo cuando se llena un tanque, o cuando éste queda vacío ( usando los contactos NC del relevo).
Quizás una de las aplicaciones mas usual para un micro controlador sea la elaboración de un contador de turnos o de personas atendidas. En este caso decidimos diseñar un circuito que requiera la menor cantidad posible de componentes y que cumpla con las prestaciones típicas de estas aplicaciones. Como se ve en el diagrama el circuito está estructurado alrededor del PICmicro el cual en su interior lleva la cuenta de las pulsaciones sobre el pulsador 'I' y, a su vez, genera los dígitos a ser mostrados sobre los displays de 7 segmentos de LED's. Para reducir la cantidad de circuitos integrados a sólo uno hemos optado por generar los dígitos por soft dentro del mismo micro, evitando así tener que recurrir a decodificadores de BCD, que si bien no representan costo alguno para adquirirlos, el hecho de colocarlos en el circuito impreso implica mayor tamaño, mayor cantidad de pistas y perforaciones. El funcionamiento es por demás simple. Los cuatro dígitos del display se encuentran en paralelo. Esto significa que el segmento A del primero está cableado junto con el del segundo, el tercero y el cuarto. Y lo mismo sucede con los demás segmentos. Para que no se encienda sobre los cuatro dígitos el mismo número se multiplexa el encendido por medio de los cuatro transistores. Para que el display se ilumine no solo tiene que haber un uno lógico en el segmento a encender, sino que también se requiere que el transistor este en conducción para lograr la masa. De esta forma, conmutando los transistores secuencialmente y a velocidad suficiente se logra hacer parecer al ojo humano que los cuatro displays están iluminados simultáneamente, cuando en realidad sólo uno se ilumina por vez. Por ejemplo, para hacer aparecer en los displays la secuencia 1 2 3 4 habría que hacer la siguiente rutina: Generar el dígito 1 Encender el primer display Generar el dígito 2 Encender el segundo display Generar el dígito 3 Encender el tercer display Generar el dígito 4 Encender el cuarto display Repetir la secuencia a velocidad suficiente. Esto es el concepto básico. Para entender mejor el sistema será necesario consultar el archivo en assembler que contiene el código fuente del programa a cargar en el micro, que lo puede obtener del link de mas abajo. Para evitar que la velocidad del micro haga avanzar el conteo a mas de una unidad por pulsación se ha implementado un retardo de 100mS luego de la pulsación del interruptor marcado como 'I'. Si se quiere hacer avanzar el conteo hasta una posición no es necesario presionar y soltar el pulsador repetitivamente, bastará con mantenerlo presionado y el conteo avanzará rápidamente. Para volver la cuenta a cero basta con resetear el micro, presionando la tecla marcada como 'R'. Si bien nosotros empleamos un cristal de 4MHz para el generador de reloj, también se puede emplear una red RC, porque en este proyecto no se requiere gran precisión de clock. Los transistores pueden ser reemplazados sin problema por cualquiera de uso general como el BC548 o similar. Los displays utilizados son de LED's con cátodo común. Se pueden emplear displays pequeños y medianos sin problema. Para el uso de displays grandes deberá emplear algún driver de corriente como el ULN2803A o similar. La alimentación puede ser tanto 5 como 6 voltios. No se requiere que esté estabilizada y se puede emplear un adaptador universal, siempre que sea de calidad aceptable. La corriente requerida es de 300mA. codido assembler: ;Contador de 4 digitos. indo equ 00h ;registro de indireccion pc equ 02h ;contador de programa status equ 03h ;registro de estado fsr equ 04h ;registro de seleccion ptoa equ 05h ;puerto a ptob equ 06h ;puerto b rota equ 0fh ;variable para desplazamiento de display trisa equ 85h ;configuracion puerto a trisb equ 86h ;configuracion puerto b dig1 equ 10h ;acumulador miles dig2 equ 11h ;acumulador centenas dig3 equ 12h ;acumulador decenas dig4 equ 13h ;acumulador unidades loops equ 1dh ;variables usadas en retardos loops2 equ 1eh z equ 02h ;flag de cero ram equ 05h ;bit de seleccion de pagina de memoria c equ 00h ;flag de acarreo w equ 00h ;bit de destino a variable de trabajo reset org 00 goto inicio org 05h retardo ;subrutina de retardo movwf loops ;la variable de trabajo contiene la cant. top2 movlw d'110' ;de ms a demorar movwf loops2 top nop nop nop nop nop nop decfsz loops2 ;controla si termina 1mS goto top decfsz loops ;controla si termina el retardo completo goto top2 retlw 0 s1000 ;rutina de incremento x 1000 clrf dig2 ;pone a cero las centenas incf dig1 ;incrementa el contador de miles movf dig1, w ;carga en work el conteo de los miles xorlw 0ah ;si work era 10, entonces quedara en cero btfsc status, z ;si es cero, el flag z queda alto clrf dig1 ;inicializa los miles return s100 ;rutina de incremento x 100 clrf dig3 ;pone a cero las decenas incf dig2 ;incrementa el contador de centenas movf dig2, w ;carga en work el conteo de las centenas xorlw 0ah ;si work era 10, entonces quedara en cero btfsc status, z ;si es cero, el flag z queda alto call s1000 ;incrementa los miles return s10 ;rutina de incremento x 10 clrf dig4 ;pone a cero las unidades incf dig3 ;incrementa el contador de decenas movf dig3, w ;carga en work el conteo de las decenas xorlw 0ah ;si work era 10, entonces quedara en cero btfsc status, z ;si es cero, el flag z queda alto call s100 ;incrementa las centenas return subir ;rutina de incremento incf dig4 ;incrementa el contador de unidades movf dig4, w ;carga en work el conteo de las unidades xorlw 0ah ;si work era 10, entonces quedara en cero btfsc status, z ;si es cero, el flag z queda alto call s10 ;incrementa las decenas movlw d'250' ;retardo de 100ms call retardo return tabla ;genera los numeros sobre el display addwf pc ;agrega al cont. programa el valor de work retlw b'00111111' ;genera el 0 retlw b'00011000' ;genera el 1 retlw b'01110110' ;genera el 2 retlw b'01111100' ;genera el 3 retlw b'01011001' ;genera el 4 retlw b'01101101' ;genera el 5 retlw b'01101111' ;genera el 6 retlw b'00111000' ;genera el 7 retlw b'01111111' ;genera el 8 retlw b'01111101' ;genera el 9 inicio ;programa principal bsf status, ram ;selecciona el banco de memoria alto movlw b'00010000' ;configura el puerto a movwf trisa ;bit 4 entrada, demas bits salidas. movlw 00h ;configura el puerto b movwf trisb ;como salidas bcf status, ram ;selecciona el banco de memoria bajo clrf dig1 ;inicializa acumuladores clrf dig2 clrf dig3 clrf dig4 movlw 00 ;envia ceros a los transistores para apagar movwf ptoa ;todos los displays empe btfss ptoa, 4 ;chequea el pulsador call subir ;llama la rutina de incremento movlw 08h ;iniciar un 1 en el registro de rotacion movwf rota movlw dig1 ;con el registro selector (fsr) se apunta movwf fsr ;al primer dato que se va a mostrar disp movlw 00h ;colocar en cero el dato del display movwf ptob ;para apagarlos movf rota, w ;pasa rotacion del 1 a la variable work movwf ptoa ;enciende el transistor (display) movf indo, w ;lee el dato del registro apuntado por fsr call tabla ;genera el digito de 7 segmentos movwf ptob ;envia el digito al puerto b movlw 03h ;retardo de 3ms para visualizacion call retardo btfsc rota, 0 ;controla si terminaron las cuatro rotaciones goto empe ;si termino, vuelve desde el comienzo bcf status, c ;carry en cero para no afectar las rotaciones rrf rota ;desplaza el 1 que enciende los displays incf fsr ;incrementa el puntero. Apunta el proximo goto disp ;digito a mostrar end
Ingredientes 2 Tapas para Pascualina 300 g de pechuga de pollo 1 cebolla 1 cebolla de verdeo 2 tomates 1 morrón rojo 1 morrón verde 1 morrón amarillo Sal y pimienta 1 cdita de cilantro fresco picado 200 g de queso Port Salut descremado 2 claras de huevohuevo batido (Para pincelar) Mix de semillas Preparación En una sartén rociada con spray vegetal, cocinar la pechuga de pollo cortada en tiritas finas hasta dorar. Agregar la cebolla, y la cebolla de verdeo picadas y los tomates y los morrones cortados en pequeños cubos, continuando la cocción hasta que todo esté bien cocido. Salpimentar y agregar el cilantro, y finalmente añadir el queso cortado en cubitos. Una vez frío, incorporar las claras. Rociar una tartera de 22cm de diámetro con rocío vegetal y cubrir con una de las Tapas para Pascualina Light La Salteña. Verter la preparación y cubrir con la otra tapa para pascualina, sellando bien los bordes. Pintar con huevo batido y espolvorear con semillas Cocinar en un horno precalentado a temperatura media (180°C) de 30 a 40 minutos.